رادارهای تصویربرداری ۴ بعدی و تلفیق سنسور خودروهای خودران
دید نافذ در دل طوفان؛ رادارهای تصویربرداری ۴ بعدی امروزه با امواج میلیمتری و تلفیق عصبی، خودروهای خودران را از وابستگی به لیدارهای گران و آسیبپذیر رهانیدهاند.
- تحلیل موشکافانه جهش فناوری رادارهای تصویربرداری ۴ بعدی (4D Imaging Radar) با آرایههای آنتن دیجیتال چندکاناله در باند فرکانسی ۷۷ الی ۸۱ گیگاهرتز امروزه. تشریح چگونگی تولید ابرهای نقطهای متراکم مشابه لیدار و حل تاریخی نقطه ضعف عدم تفکیک ارتفاعی در رادارهای کلاسیک خودرویی. واکاوی تلفیق هوش مصنوعی عصبی بلادرنگ روی تراشههای اختصاصی پردازش سیگنال، کارایی در شرایط بارانهای سیلآسا، گردوغبار و مه غلیظ، و کاهش چشمگیر هزینه تولید خودروهای خودران سطح ۴.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پاشنه آشیل سامانههای ادراکی لیدار و دوربین در شرایط جوی بحرانی
رسیدن به خودرانی کامل در سطح ۴ (SAE Level 4) همواره با یک بنبست فیزیکی در حسگرهای نوری روبرو بود. سنسورهای لیدار (LiDAR) و دوربینهای چندمنظوره اگرچه در روزهای آفتابی نقشه سهبعدی دقیقی از محیط پیرامون ارائه میدادند، اما به محض بارش برف سنگین، مه غلیظ یا برخاستن غبار در جادههای بیابانی، پرتوهای لیزر دچار انکسار و پراکندگی شدید میشدند. در چنین شرایطی، سیستم ادراکی خودرو یا ناچار به توقف اضطراری بود و یا با خطر مرگبار ندیدن موانع روبرو میشد.
از سوی دیگر، هزینههای چند هزار دلاری سنسورهای لیدار مکانیکی و چیپهای حالت جامد، مانع بزرگی بر سر راه تجاریسازی خودروهای خودران با قیمت مناسب برای عموم مردم بود. خودروسازان نیازمند حسگری بودند که در درجه اول در بدترین شرایط اقلیمی کارایی ۱۰۰ درصدی داشته باشد و در درجه دوم بتواند علاوه بر فاصله و راستا، ارتفاع موانع و سرعت حرکت آنها را بدون محاسبات تأخیری استخراج نماید.
این نیاز به حسگرهای مقاوم با تحولات زیرساختی خودرو پیوند خورده است؛ همانگونه که در شبکههای اترنت خودرویی TSN و معماری زونال در خودروها پهنای باند لازم برای دادههای حجیم این حسگرها فراهم شد.
فیزیک رادارهای ۴ بعدی در باند ۷۷ گیگاهرتز؛ افزودن تفکیکپذیری ارتفاع به ماتریس ابعاد
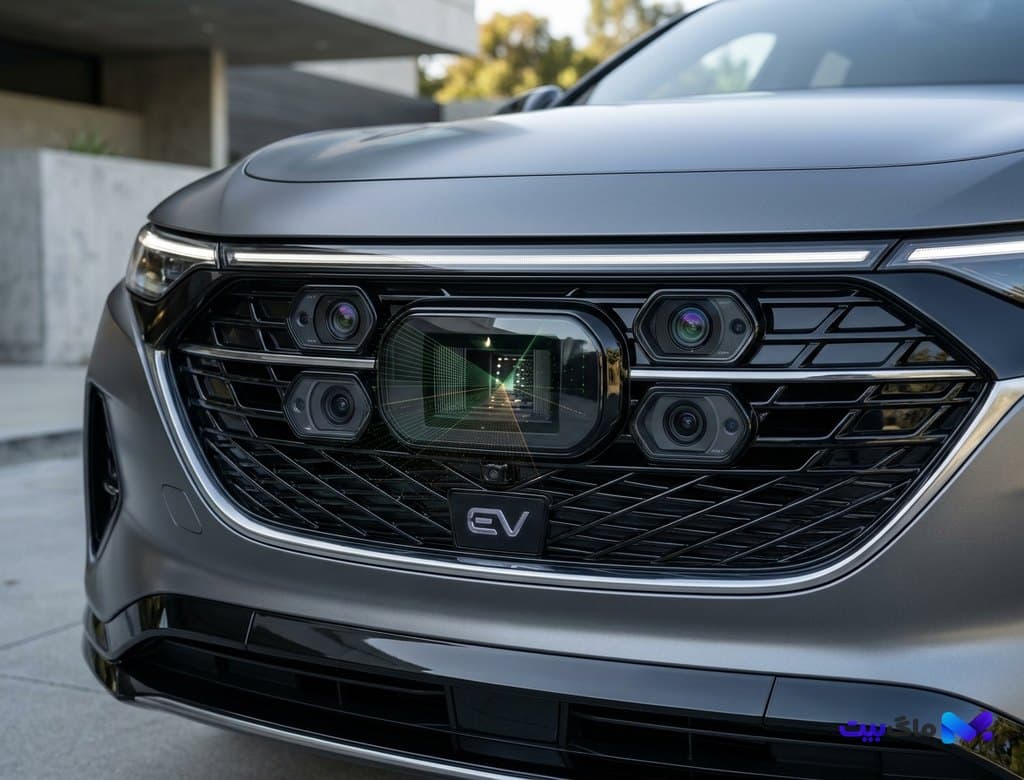
رادارهای کلاسیک خودرویی تنها در سه بعد داده تولید میکردند: فاصله افقی، زاویه آزیموت و سرعت شعاعی داپلر. نداشتن بعد ارتفاع (Elevation) سبب میشد یک قوطی کنسرو روی آسفالت با یک پل عابر پیاده یا خودروی متوقف تفکیکناپذیر باشد. امروزه جهش انقلابی رادارهای ۴ بعدی Ultra-HD با افزایش فرستندهها و گیرندهها به کانالهای چندورودی چندخروجی متراکم (MIMO با بیش از ۲۳۰۴ کانال مجازی) این محدودیت را برای همیشه درهم شکسته است.
امواج مایکروویو در طول موج میلیمتری به راحتی از لایههای مه، آب باران و لجنهای پاشیدهشده روی بدنه خودرو عبور میکنند. سپس پردازش سیگنال دیجیتال پیشرفته، ابر نقطهای با چگالی بیش از ۶۰ هزار نقطه در ثانیه و وضوح زاویهای کمتر از ۰.۱ درجه تولید مینماید. این ابر نقطهای به قدری واضح است که حتی شکل هندسی دوچرخهسوار، عابران پیاده و تیرهای برق را در فاصله بیش از ۳۰۰ متری به وضوح ترسیم میکند.
تغذیه دادههای خام این رادارها و مدیریت توان پردازشی آنها متکی بر پیشرفتهای توصیفشده در رایانش متمرکز مرکزی خودرو و چیپلتهای چندهستهای است که بستر سختافزاری پردازش ابری درون خودرو را تأمین میکنند.
تلفیق عصبی بر لبه خودرو (Edge Sensor Fusion)؛ درک شهودی با شبکههای عصبی عمیق
دادههای راداری ۴ بعدی ذاتا دارای نویزهای بازتابی چندمسیره (Multi-path Clutter) هستند. برای حل این چالش امروزه شبکههای عصبی گراف بلادرنگ بر روی شتابدهندههای NPU خودرو تعبیه شدهاند که پیش از هر اقدامی، پژواکهای کاذب ناشی از آسفالت خیس یا گاردریلهای فلزی را پالایش میکنند. این الگوریتمها دادههای راداری را با تصاویر دوربینها در فضای بردارهای نهان (BEV Fusion) تلفیق میکنند.
بدین ترتیب حتی اگر دوربین به دلیل انعکاس شدید نور خورشید یا گلولای کاملاً کور شود، رادار تصویربرداری ۴ بعدی به عنوان منبع حقیقت مقتدر عمل کرده و به صورت آنی سرعت و جهت حرکت هر شیء را بر پایه اثر داپلر تعیین مینماید. زمان واکنش این سیستم کمتر از ۶ میلیثانیه است که در سرعتهای بالای اتوبان فرصت کافی را برای مانورهای گریز فراهم میسازد.
علاوه بر ایمنی حرکتی، راندمان مصرف انرژی این تراشهها هماهنگی بینظیری با سیستمهای مدیریت حرارتی نظیر پمپهای حرارتی مبرد طبیعی R744 در خودروهای برقی ایجاد کرده تا برد مفید خودرو کاهش نیابد.
کاهش ۹۰ درصدی هزینه تمامشده خودران و افق حملونقل شهری امروزه
جایگزینی لیدارهای گرانقیمت با ماژولهای رادار ۴ بعدی که هزینه ساخت آنها در مقیاس صنعتی به کمتر از ۱۵۰ دلار رسیده، بزرگترین پیروزی تجاری صنعت خودران امروزه است. خودروسازان اکنون میتوانند سیستمهای خودران پیشرفته را بدون تغییرات ظاهری زننده در سقف خودرو و با جاسازی رادارها در پشت سپرهای فایبرگلاس به مشتریان خودروهای میانرده عرضه نمایند.
همچنین تلفیق این وسایل با شبکههای برق هوشمند بر پایه انتقال انرژی دوسویه خودرو به شبکه V2G یک پلتفرم یکپارچه حملونقل و ذخیره انرژی شهری را تشکیل میدهد.
دوران کنونی نماد پیروزی فیزیک امواج میلیمتری بر تاریکی و ناپایداریهای جوی است؛ گامی بزرگ که در آن خودروهای خودران بدون هراس از باران، مه یا طوفان، سفری بیخطر، مطمئن و پایدار را برای میلیاردها سرنشین به ارمغان میآورند.
بیشتر از خودرو