راهنمای موتورهای درون چرخ و بردار گشتاور خودروهای برقی
پایان دوران اتصالات مکانیکی پیچیده؛ چگونه موتورهای الکتریکی شار محوری درون رینگ چرخها امروزه توانستند هندلینگ، راندمان مصرف انرژی و فضای کابین خودروهای برقی را بازتعریف کنند.
- تحلیل جامع مهندسی مکانیک، الکترومغناطیس و دینامیک خودرو در پیشرانههای درون چرخ (In-Wheel Hub Motors) امروزه کالبدشکافی موتورهای براشلس شار محوری (Axial Flux) تعبیهشده در رینگ چرخها با چگالی گشتاور فراتر از ۲۰ نیوتنمتر بر کیلوگرم، بررسی حذف کلیه اجزای انتقال قدرت سنتی شامل میلگاردان، پلوس، دیفرانسیل مکانیکی و جعبهدنده، چگونگی غلبه بر چالش تاریخی وزن فنربندینشده (Unsprung Mass) با ادغام ترمزهای فیبر کربن سرامیکی و سیستم تعلیق تطبیقی مگنتورئولوژیک فعال، دستیابی به بردار گشتاور مستقل (Torque Vectoring) با زمان پاسخ ۱ میلیثانیه برای پایدارسازی خودرو در شرایط لغزنده، افزایش ۳۰ درصدی فضای مفید کابین و بار، و مقایسه میدانی دستاوردهای Protean Electric، Elaphe و Rimac در پلتفرمهای سوپراسپرت و اقتصادی.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
رویای ۱۲۵ ساله فردیناند پورشه؛ چرا موتورهای درون چرخ سرانجام به واقعیت پیوستند؟
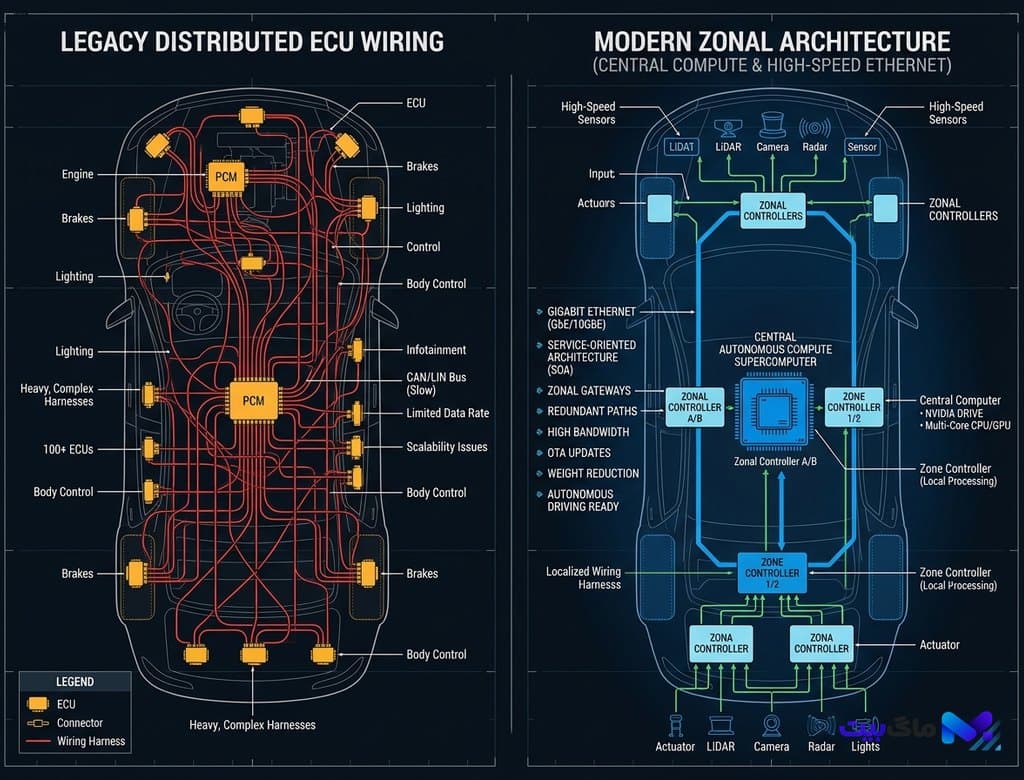
ایده نصب موتور الکتریکی به صورت مستقیم درون رینگ چرخها پدیده جدیدی نیست. در سال ۱۹۰۰، فردیناند پورشه با طراحی خودروی Lohner-Porsche ایده موتورهای درون چرخ را آزمود؛ اما به دلیل سنگینی فلزات، نبود سیستمهای الکترونیک قدرت پیشرفته و ناکارآمدی تعلیق، این ایده برای بیش از یک قرن بایگانی شد. در خودروهای برقی رایج تا سالهای اخیر، موتورهای حجیم در مرکز اکسل نصب شده و گشتاور از طریق میلگاردان، پلوسها و دیفرانسیلهای مکانیکی به لاستیک منتقل میشد.
این انتقال قدرت سنتی علاوه بر تحمیل تلفات اصطکاکی ۸ تا ۱۵ درصدی، وزن زیادی به شاسی اضافه میکرد و فضای ارزشمند میان چرخها را که میتوانست صرف گنجاندن باتری یا افزایش فضای بار و پای سرنشینان شود، اشغال مینمود. همانگونه که در بررسی معماری هدایت با سیم Steer-by-Wire و خودروهای اقتصادی اشاره کردیم، خودروسازان پیشرو به دنبال برچیدن پیوندهای مکانیکی صلب هستند.
با بلوغ فناوری موتورهای شار محوری (Axial Flux) و نیمههادیهای کاربید سیلیکون امروزه موتورهای درون چرخ (In-Wheel یا Hub Motors) از آزمایشگاهها به خطوط تولید تجاری آمدهاند و معماری پلتفرمهای الکتریکی را از نو مهندسی کردهاند.
معماری موتورهای شار محوری درون رینگ؛ چگالی گشتاور ۲۰ نیوتنمتر بر کیلوگرم
تفاوت مهندسی بنیادین موتورهای مدرن هاب در مقایسه با موتورهای استوانهای شار شعاعی سنتی (Radial Flux) است. در موتورهای شار محوری، مسیر میدانهای مغناطیسی موازی با محور چرخش است نه عمود بر آن. این تغییر هندسی سبب شده تا موتور شبیه به یک دیسک بسیار باریک (مانند یک پیتزا) طراحی شود که مستقیماً درون فضای خالی رینگ ۱۹ تا ۲۱ اینچی چرخ بدون برآمدگی اضافه جای میگیرد.
شرکتهایی چون Protean Electric و Elaphe توانستهاند چگالی گشتاور این پیشرانهها را به عدد باورنکردنی فراتر از ۲۰ نیوتنمتر بر کیلوگرم برسانند. یک موتور هاب به وزن ۳۲ کیلوگرم میتواند تا ۱۵۰۰ نیوتنمتر گشتاور لحظهای و توان پیوسته فراتر از ۱۲۰ کیلووات (۱۶۰ اسب بخار) تولید کند. با نصب چهار موتور در چهار چرخ، یک خودروی خانوادگی به یک هیولای ۶۴۰ اسب بخاری با گشتاور آنی ۶۰۰۰ نیوتنمتر بر روی چرخها بدل میشود.
حذف جعبهدنده تکسرعته و چرخدندههای کاهنده، پاسخدهی پدال گاز را کاملاً بیدرنگ کرده و شتابگیری صفر تا ۱۰۰ کیلومتر را بدون کوچکترین تاخیر یا اتلاف اینرسی مکانیکی محقق میسازد.
حل چالش تاریخی وزن فنربندینشده (Unsprung Mass) با تعلیق فعال مگنتورئولوژیک
بزرگترین انتقاد مهندسان دینامیک خودرو به موتورهای درون چرخ در طول تاریخ، مسئله «وزن فنربندینشده» (Unsprung Mass) بوده است. قطعاتی که زیر فنرهای سیستم تعلیق قرار دارند (شامل رینگ، لاستیک و ترمز)، اگر سنگین باشند، بر اثر دستاندازهای جاده اینرسی ضربهای شدیدی به اتاق وارد کرده و چسبندگی چرخ به زمین را مختل مینمایند.
امروزه مهندسان این معضل را با سه نوآوری همزمان حل کردهاند. نخست، دیسکهای ترمز سنتی چدنی حذف و با دیسکهای فیبر کربن-سیلیکون-سرامیک فوقسبک جایگزین شدهاند. دوم، پوسته موتور هاب از آلیاژهای منیزیم-تیتانیوم فورجشده پرینت سهبعدی ساخته شده که وزن کلی مجموعه چرخ را تنها ۱۰ تا ۱۲ کیلوگرم بیشتر از یک چرخ معمولی نگه میدارد.
سوم و مهمتر از همه، استفاده از سیستم تعلیق فعال مگنتورئولوژیک (Magnetorheological Dampers) با زمان واکنش ۱ میلیثانیه است. سنسورهای شتابسنج و دوربینهای اسکن آسفالت، شرایط مسیر را پیشبینی کرده و با ارسال پالسهای الکتریکی به مایع درون کمکفنرها، ویسکوزیته آن را فوراً تغییر میدهند تا اثر اینرسی ناشی از وزن اضافه چرخ به طور کامل خنثی شود و سواری خودرو نرمتر از لوکسترین لیموزینها باقی بماند.
بردار گشتاور میلیثانیهای (True Torque Vectoring) و مانورهای تانکوار Crab Walk
برتری شگفتانگیز این معماری در ایمنی و هندلینگ پویا جلوهگر میشود. در یک خودروی مجهز به موتورهای درون چرخ، هیچ اتصال مکانیکی بین چرخهای چپ و راست وجود ندارد. کامپیوتر مرکزی کنترل خودرو در هر میلیثانیه تصمیم میگیرد چه مقدار نیرو یا ترمز بازیافتی به هر چرخ اعمال شود.
هنگامی که خودرو با سرعت بالا وارد یک پیچ تند به سمت چپ میشود، موتورهای سمت راست با توان ۱۰۰ درصد خودرو را به درون پیچ پرتاب میکنند، در حالی که موتورهای سمت چپ برای ایجاد گشتاور چرخش حول محور عمودی (Yaw Moment) ترمز میکنند. این بردار گشتاور فعال، پدیدههای کمفرمانی (Understeer) و بیشفرمانی (Oversteer) را حتی روی یخ و برف لغزنده به طور کامل مهار مینماید.
علاوه بر این، با هدایت مستقل فرمان چرخها، خودرو قادر به انجام چرخش ۳۶۰ درجه در جا مانند تانک (Tank Turn) یا حرکت مورب خرچنگی (Crab Walk) برای پارک دوبل در تنگترین فضاهای شهری بدون نیاز به جابهجایی رفتوبرگشتی است.
بازیابی ۹۸ درصدی انرژی ترمز و همافزایی با باتریهای نسل نوین
در خودروهای معمولی، بخش زیادی از ترمزگیری توسط لنتهای ترمز هیدرولیک انجام شده و انرژی به گرما تلف میشود. در سیستمهای درون چرخ، به دلیل گشتاور مستقیم موتور بدون اتلاف در جعبهدنده، تا ۹۸ درصد فرایند کاهش سرعت از طریق ترمز بازیاب انرژی (Regenerative Braking) انجام میگیرد. این امر فرسایش لنتها را به فراموشی میسپارد و شعاع حرکتی خودرو در ترافیکهای شهری را تا ۲۵ درصد ارتقا میدهد.
این راندمان بالا در کنار فناوریهای پیشرفته باتریهای حالت جامد خودروهای برقی موجب شده تا بستههای باتری سبکتر و کوچکتر شوند و وزن کلی خودروهای آینده حتی از خودروهای بنزینی سبکتر باشد.
موتورهای درون چرخ نه یک گزینه لوکس، بلکه آینده قطعی حملونقل الکتریکی در اواخر دهه حاضر هستند؛ جایی که سادگی مکانیکی با نبوغ نرمافزاری پیوند میخورد.
بیشتر از خودرو