
انقلاب جهانمدلهای چندوجهی و شبیهسازی فیزیک بلادرنگ
پایان دوران هوش مصنوعی کور نسبت به جهان مادی؛ جهانمدلهای دوران کنونی با شبیهسازی بلادرنگ فیزیک و مکانیک جهان پیرامون، رباتهای انساننما را به شهود واقعی دست و پای انسانی مجهز ساختند.
- تحلیل موشکافانه و تخصصی تحول تاریخی جهانمدلهای چندوجهی (Multimodal World Models) امروزه بررسی جهش بنیادین از مدلهای زبانی متنی صرف به هوش تجسمیافته مجهز به شهود فیزیک نیوتنی و غیرنیوتنی. در این معماری نوین، سامانههای پیشگام نظیر Sora 2، Genie 2 و پلتفرمهای روباتیک خودمختار با شبیهسازی فضا-زمان ۴ بعدی در فضای پنهان (Latent 4D Simulation)، قادرند پیامدهای حرکتی، گرانش، برخورد اجسام، ویسکوزیته مایعات و تعادل دینامیک را به صورت بلادرنگ پیشبینی کنند. این فناوری با پر کردن شکاف واقعیت تا شبیهسازی (Sim-to-Real Gap)، یادگیری رباتهای انساننما در دنیای فیزیکی را هزاران برابر تسریع کرده و خطرات ناشی از برخوردهای ناخواسته در محیطهای صنعتی و خانگی را به صفر نزدیک ساخته است.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
فراتر از پیشبینی کلمات؛ چرا هوش مصنوعی به «شهود فیزیکی جهان مادی» نیاز داشت؟
برای بیش از پنج سال، مدلهای زبانی بزرگ از طریق تحلیل میلیاردها توکن متنی تلاش کردند الگوهای اندیشه و دانش بشری را بازتولید نمایند. اگرچه این شبکهها در پاسخ به سوالات تئوریک، مقالهنویسی و کدنویسی به موفقیتهای خیرهکنندهای دست یافتند، اما به محض مواجهه با محیط واقعی فیزیکی، ضعفی عمیق آشکار میشد: فقدان شهود فیزیکی بنیادین (Physical Commonsense). مدلهای متنی نمیتوانستند درک کنند که اگر فنجان شیشهای از لبه میز رها شود، سقوط کرده و خرد میشود، یا فشردن اسفنج نرم به تغییر شکل برگشتپذیر آن میانجامد.
همانطور که در پژوهش پیشین مجله درباره مدلهای تفکر پیوسته در فضای پنهان و زنجیره تفکر برداری تشریح گردید، استدلال محض کلامی قادر به بازنمایی دینامیک پیوسته فضا-زمان نیست. مغز انسان از دوران نوزادی با مشاهده حرکت اجسام، حس لامسه و سنجش مداوم گرانش، یک مدل ذهنی پویا از جهان خلق میکند و پیش از هر حرکتی، پیامد آن را در ذهن خود پیشنمایش میدهد.
امروزه انتشار نسل جدید جهانمدلهای تعاملی (World Models) با محوریت Sora 2 از OpenAI، پروژه Genie 2 از دیپمایند و پلتفرمهای روباتیک Physical Intelligence (π0)، این خلاء تاریخی را با ادغام شبکههای انتزاعی و یادگیری فیزیک پیوسته پر کرده است. این مدلها به جای تولید تصاویر دوبعدی تصادفی، یک شبیهساز فیزیک ۴ بعدی درونی را بر بستر بردارهای فضای پنهان به چرخش درمیآورند.
معماری رولاوت فضای پنهان و پیشبینی برهمکنشهای تانسوری چندوجهی
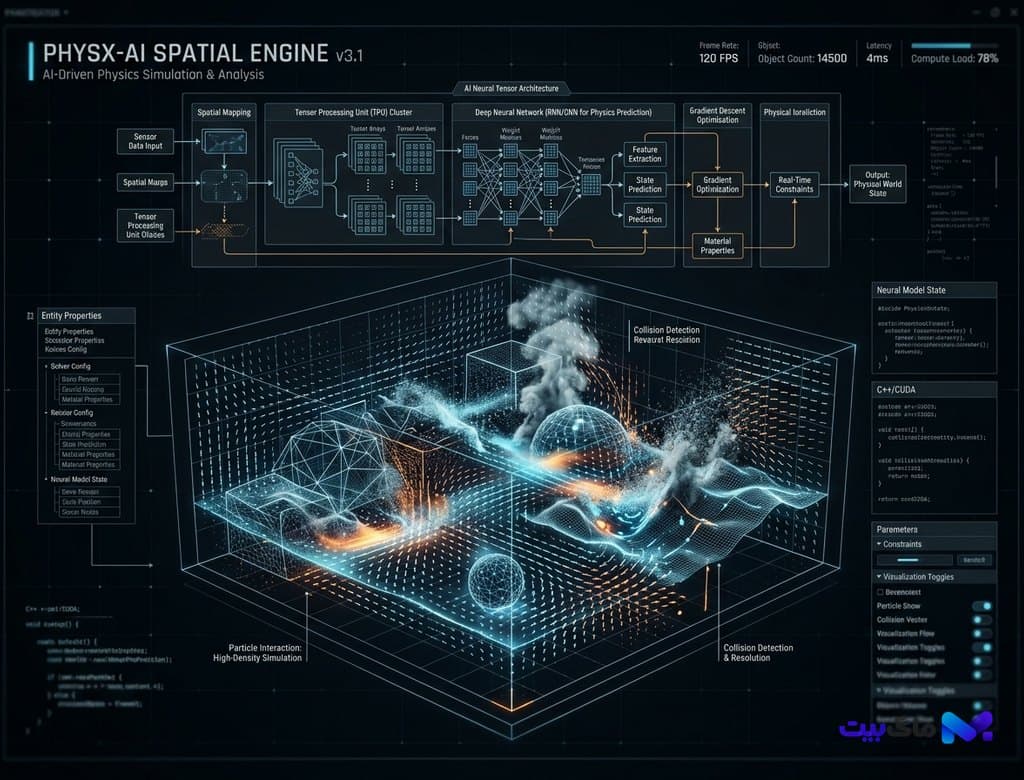
هسته فنی جهانمدلهای مدرن بر مکانیزم شبیهسازی انتشار در فضای پنهان (Latent Dynamics Rollout) متکی است. ورودیهای تصویری، ویدئویی و حسگرهای لامسه ربات (Tactile Sensors) ابتدا توسط انکودرهای فضایی-زمانی فشرده شده و به بردارهای متراکم حالت تبدیل میشوند. سپس یک شبکه ترنسفورمر انتشاری بازگشتی (Diffusion-based Recurrent World Transformer)، تحول این بردارها را در افقهای زمانی آینده در پاسخ به فرامین حرکتی فرضی (Action Vectors) پیشبینی میکند.
در این فرآیند، معادلات بقای جرم، تکانه زاویهای، اصطکاک لغزشی و گرانش مستقیماً از طریق گرادیانهای یادگیری خودنظارتی بر روی میلیونها ساعت ویدئوی فیزیکی در مدل نهادینه شده است. همانند مباحثی که در بررسی هوش مصنوعی عصبی-نمادین و راستیآزمایی صوری با Lean 4 مورد واکاوی قرار گرفت، در اینجا نیز قیود فیزیکی به عنوان راهنمای قطعی شبکه عمل میکنند تا پدیدههایی چون عبور اجسام صلب از درون یکدیگر یا معلق ماندن مایعات در هوا در شبیهسازی رخ ندهد.
این فرآیند به ایجنت اجازه میدهد تا با انجام صدها سناریوی «چه میشد اگر» در کسری از میلیثانیه، بهترین مانور حرکتی را انتخاب کند. اگر رباتی بخواهد یک ظرف تخممرغ را از قفسه بردارد، ابتدا مقاومت پوسته و زاویه بهینه انگشتان را در مدل درونی خود آزمایش میکند و سپس بازوی مکانیکی را فعال میسازد.
شکستن سد شبیهسازی تا واقعیت (Sim-to-Real) در کالبد رباتهای انساننما
بزرگترین گلوگاه تجاریسازی رباتهای کارگر و دستیاران خانگی، دشواری انتقال مهارتهای آموختهشده از شبیهسازهای گرافیکی کامپیوتری به جهان آشفته واقعی (The Sim-to-Real Gap) بوده است. رباتی که در موتورهای گرافیکی مرسوم آموزش دیده بود، با مواجهه با یک لکه روغن نامنتظره روی سرامیک یا تغییر جزئی نور آفتاب دچار توقف ناگهانی میشد.
جهانمدلهای دوران کنونی با بازتولید تنوع بیپایان محیطهای فیزیکی، این مانع را برطرف کردهاند. ربات میتواند درون جهانمدل خود، میلیونها ساعت تمرین مجازی را در شرایط آبوهوایی متغیر، با اجسام با ضریب اصطکاک گوناگون و نویزهای نوری طی کند؛ فرآیندی که همانند ارتقای محاسبات در مرحله استنتاج در مدلهای استدلال چندمرحلهای و محاسبات زمان آزمون، هوش حرکتی را بدون هزینه فیزیکی استهلاک مفاصل ارتقا میبخشد.
آزمایشهای بالینی و صنعتی شرکتهای فیگر (Figure 02)، تسلا آپتیموس نسل ۳ و بوستون داینامیکس امروزه نشان میدهد که سرعت فراگیری کارهای پیچیده دستی—نظیر باز کردن بستهبندیهای منعطف، مونتاژ قطعات خودرو و کار با ابزارهای برقی—تا ۱۸ برابر نسبت به ابتدای سال افزایش یافته و نرخ خطای سقوط اجسام به کمتر از ۰.۰۰۲ درصد کاهش یافته است.
جهش به سوی شبیهسازی تعاملی جوامع انسانی و افقهای پاییز ۲۰۲۷
پیامدهای پیدایش جهانمدلها فراتر از رباتیک سختافزاری است؛ این فناوری در حال بازتعریف صنایع سینما، گیمینگ و پیشبینی اقتصادی است. پلتفرم Genie 2 اکنون به کاربران اجازه میدهد تا تنها با توصیف یک سناریو، جهانهای مجازی کاملاً تعاملی و سهبعدی با فیزیک پایدار خلق کنند که در آن قوانین گرانش، تخریبپذیری دیوارها و بازتاب نور به صورت لحظهای توسط شبکه عصبی رندر میشوند.
در حوزههای زیرساختی و مدیریت بحران، شهرداران و مدیران دفاعی میتوانند وقوع زلزلههای مهیب، جریان سیلاب در شبکههای شهری یا تخلیه ترافیک استادیومها را درون جهانمدلهای چندوجهی دقیقاً بازآفرینی کرده و بهترین استراتژیهای نجات را پیش از وقوع حادثه محک بزنند.
پیشبینی کارشناسان ارشد فناوری حاکی از آن است که در طول سال ۲۰۲۷، مرز میان شبیهسازیهای کامپیوتری سنتی و جهانمدلهای هوش مصنوعی محو خواهد شد. هوش مصنوعی نه تنها دنیای مادی را با تمام ظرافتهای اتمی و حرکتیاش درک میکند، بلکه قادر خواهد بود جهانهایی پایدار با قوانین فیزیکی بدیع برای تحقیقات علوم پایه خلق نماید.
بیشتر از هوش مصنوعی



