خودروهای نرمافزارمحور و معماری ناحیهای
مغز متمرکز به جای دهها کنترلر سردرگم؛ چگونه معماری ناحیهای Zonal و پلتفرمهای SDV، خودروهای الکتریکی دوران کنونی را به سوپرکامپیوترهای چرخدار قابلارتقا بدل کردند.
- واکاوی عمیق دگرگونی بنیادین در پلتفرم خودروهای الکتریکی و هوشمند دوران کنونی گذار از معماری سنتی و توزیعشده ECU به سمت خودروهای نرمافزارمحور (Software-Defined Vehicles یا SDV) با معماری ناحیهای (Zonal). چگونگی تجمیع پردازشها در مغزهای مرکزی، استفاده از اترنت خودرویی (Automotive Ethernet) با سرعت ۱۰ گیگابیت بر ثانیه، جداسازی لایه سختافزار از نرمافزار و انتشار بیسیم آپدیتهای ایمنی در مقیاس تسلا، پورشه و بیوایدی.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
کابوس کابلکشی سنتی و محدودیتهای فلجکننده شبکههای CAN-Bus
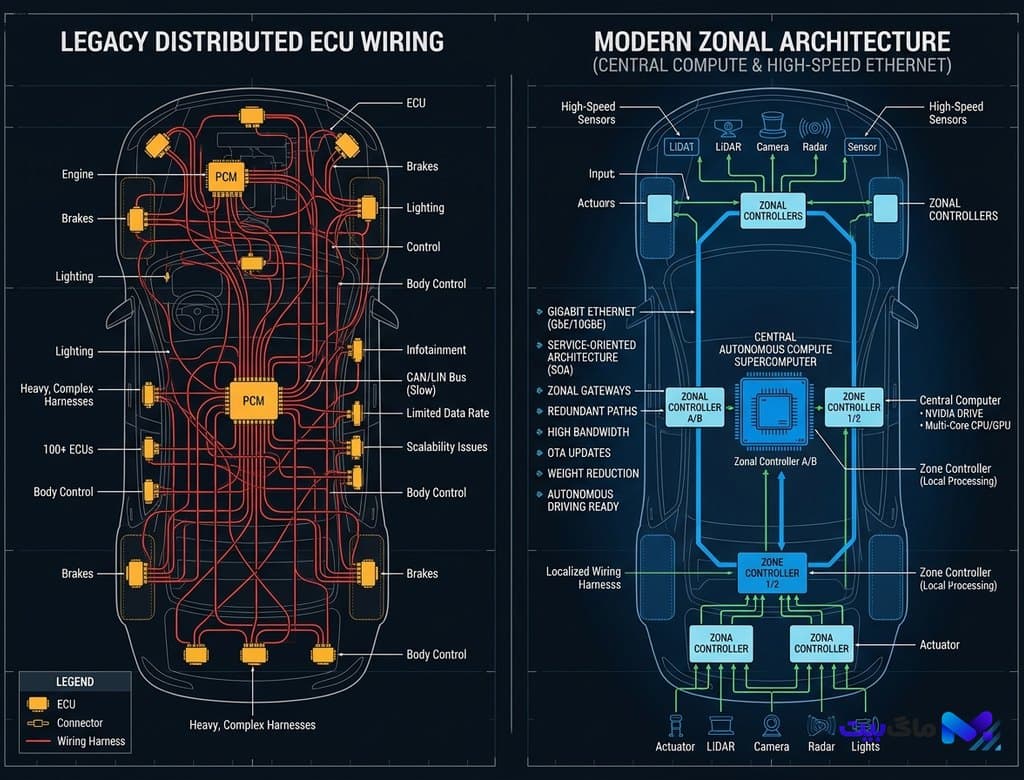
در صنعت خودروسازی سنتی، هر قابلیت تازهای که در طول دهههای گذشته به اتومبیلها افزوده میشد—از ترمز ضدقفل و سیستم کیسه هوا گرفته تا تهویه مطبوع اتوماتیک و شیشهبالابرهای برقی—یک واحد کنترل الکترونیکی مستقل (ECU) اختصاصی به همراه داشت. تا پیش از تحولات اخیر، یک خودروی لوکس مدرن شامل بیش از ۱۰۰ میکروکنترلر پراکنده از تامینکنندگان گوناگون با کدهای باینری بسته و غیرقابل تغییر بود. نتیجه این رویکرد انباشتی، کلاف سردرگمی از دستهسیمهای مسی با طول بیش از ۴ کیلومتر و وزن نزدیک به ۶۰ کیلوگرم بود؛ کابلهایی که سومین جزء سنگین و گرانقیمت خودرو پس از موتور و شاسی به شمار میرفتند.
علاوه بر معضل وزن و پیچیدگی سرهمبندی دستی در خطوط مونتاژ، پروتکلهای ارتباطی باستانی نظیر CAN-Bus و LIN با پهنای باند ناچیز چند صد کیلوبیت بر ثانیه، به گلوگاهی مرگبار در برابر سیل دادههای سنسورهای رادار، دوربینهای ۴K و لیدارهای رانندگی خودران بدل شدند. پیادهسازی الگوریتمهای پیشرفته در رانندگی خودران سطح ۳ و ۴ تسلا و بنز عملاً در بستر چنین شبکههای ناهمگن و کمسرعتی غیرممکن بود.
خودروسازان پیشرو دریافتند که ایجاد تغییرات ساختاری در آینده نیازمند تخریب کامل این پارادایم کهنه و تعریف دوباره خودرو به عنوان یک کامپیوتر متمرکز با چرخ است؛ رویکردی که تحت عنوان خودروهای نرمافزارمحور (Software-Defined Vehicles یا SDV) شناخته میشود.
کالبدشکافی معماری منطقهای (Zonal)؛ مغز پردازشی مرکزی و گیتویهای پیرامونی
در معماری نوین ناحیهای (Zonal Architecture) دوران کنونی کنترلرهای پراکنده تابعی (Functional ECUs) جای خود را به کنترلرهای موقعیت مکانی (Zonal Controllers) دادهاند. ساختار خودرو به طور معمول به چهار منطقه فیزیکی اصلی تقسیم میشود: جلو چپ، جلو راست، عقب چپ و عقب راست. هر کنترلر زونال مسئول جمعآوری دادهها و تامین برق تمام قطعات مستقر در محدوده جغرافیایی خود است؛ از چراغهای جلو و رادارهای گوشه گرفته تا قفل دربها و سنسورهای فشار تایر.
تمام این کنترلرهای منطقهای سپس از طریق دو یا چهار خط فیبر نوری یا کابل اترنت به یک ابررایانه مرکزی دوگانه (Central Compute Cluster) در وسط کابین متصل میشوند. یکی از این کامپیوترها مسئول سامانههای حیاتی حرکتی، فرمانپذیری با سیم که در انقلاب هدایت با سیم Steer-by-Wire و باتریهای سدیم-یون تحلیل شد، و سیستم پیشرانه است؛ و کامپیوتر دیگر پردازش ادراکی بینایی ماشین، سیستم چندرسانهای کابین و ارتباطات ابری را مدیریت میکند.
با این بازطراحی نبوغآمیز، طول سیمکشیها بیش از ۷۰ درصد کاهش یافته، بیش از ۳۵ کیلوگرم از وزن خالص خودرو حذف شده و فرآیند تولید در کارخانهها به صورت تمامرباتیک درآمده است.
استاندارد اترنت خودرویی چندگیگابیتی و پروتکلهای بلادرنگ TSN
شاهرگ حیاتی ارتباطات درون خودروهای SDV دوران کنونی شبکه اترنت چندگیگابیتی خودرویی (Multi-Gigabit Automotive Ethernet) با استانداردهای IEEE 802.3ch و پهنای باند تا ۱۰ گیگابیت بر ثانیه است. این شاهراه داده با بهرهگیری از پروتکلهای شبکه حساس به زمان (Time-Sensitive Networking یا TSN)، تاخیر انتقال پیامهای حیاتی ایمنی مانند فرامین ترمز اضطراری و کیسه هوا را به زیر چند میکروثانیه میرساند.
تضمین قطعی تحویل بستهها (Deterministic Latency) در شبکه TSN باعث شده تا حتی در شلوغترین لحظات ارسال استریمهای ویدیویی خام به پردازنده مرکزی، فرامین تعادل دینامیکی و هماهنگی با اینورترهای سیلیکون کاربید و موتورهای Hairpin با تقدم مطلق و ایمنی کامل مبادله شوند.
علاوه بر این، جداسازی سختافزار از لایه نرمافزار به مهندسان اجازه میدهد تا سیستمعامل خودرو را بدون نگرانی از تداخلات سختافزاری بر پایه سیستمهای توزیعشده مدرن بهروزرسانی کنند.
امنیت سایبری لایهبندیشده و تجاریسازی قابلیتهای رانندگی هوشمند با آپدیتهای OTA
خودروهای نرمافزارمحور دوران کنونی همانند تلفنهای هوشمند در طول چرخه حیات ۱۰ ساله خود پیوسته جوانتر و توانمندتر میشوند. از طریق آپدیتهای بیسیم (Over-The-Air یا OTA)، راندمان مصرف انرژی باتری بهبود مییابد، حالتهای رانندگی تازه اضافه میشوند و الگوریتمهای هوش مصنوعی بینایی ارتقا مییابند. برای مثال، خودرو میتواند هنگام پارک در پارکینگ خانه، از طریق ارتباط بیدرنگ با سنسورهای رادار موج میلیمتری (mmWave) و خانه هوشمند و ایستگاههای شارژ، فرآیند اتصال شارژر هوشمند را مدیریت کند.
برای مصونسازی این ابرکامپیوترهای متحرک در برابر حملات هکری، معماری اعتماد صفر (Zero Trust) در سطح ترانزیستورهای هر کنترلر پیادهسازی شده است. هر ماژول نرمافزاری در سندباکسهای ایزوله سختافزاری اجرا میشود و امضاهای دیجیتال بلادرنگ مانع از هرگونه دستکاری در کدهای رانندگی خودکار میگردند.
انقلاب SDV و معماری ناحیهای، تعریف کلاسیک خودرو به عنوان یک ماشین مکانیکی صرف را برای همیشه به تاریخ سپرد؛ ما اکنون سوار بر نرمافزارهایی فوقپیشرفته و هوشمند هستیم که به جادهها فرمان میرانند.
بیشتر از خودرو