لیدار حالت جامد روی تراشه و مدلهای خودران VLA
پایان برجکهای چرخشی زشت روی سقف خودروها؛ لیدارهای میکرومتری روی تراشه امروزه خودروهای برقی را به هوش رانندگی غریزی در سطح ۴ مجهز کردهاند.
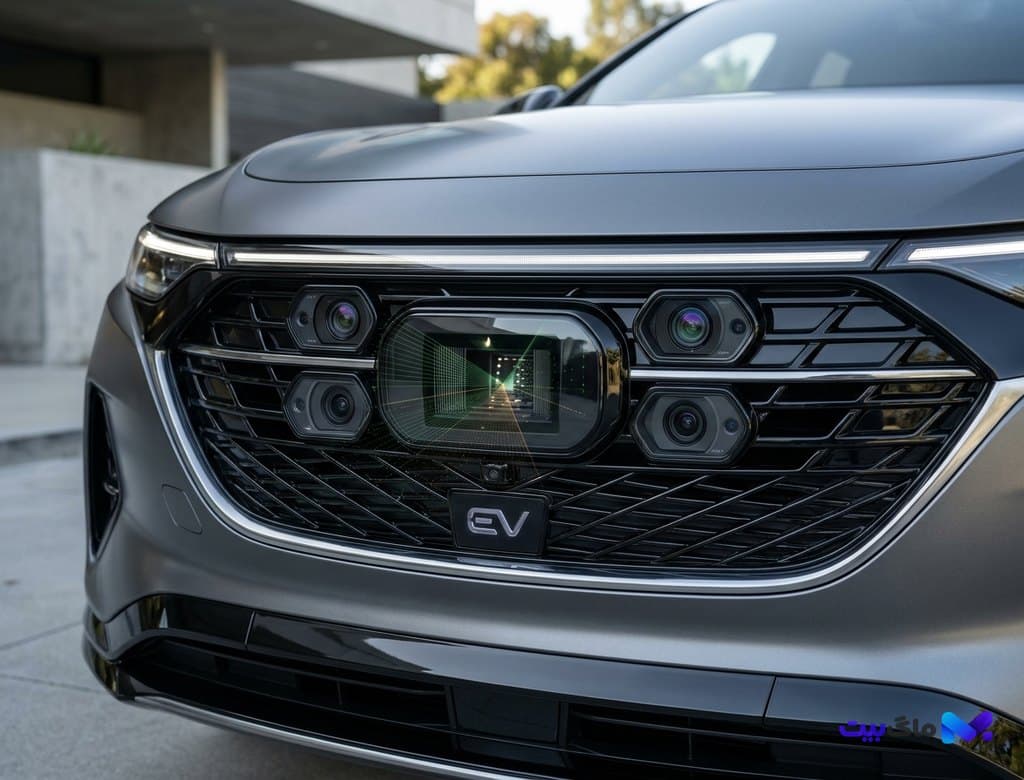
- تحلیل جامع و بنیادین تحول سامانههای ادراک و کنترل خودروهای خودران امروزه با همگرایی لیدارهای حالت جامد یکپارچه بر سیلیکون (Silicon Photonics Solid-State LiDAR) و مدلهای هوش مصنوعی بینایی-زبان-عمل (Vision-Language-Action یا VLA). کالبدشکافی حذف قطعات مکانیکی چرخشی، موتورهای گرانقیمت و آینههای لرزان با بهرهگیری از آرایههای فازی اپتیکی (Optical Phased Array - OPA)، کاهش هزینه تمامشده سنسور لیدار از هزاران دلار به کمتر از ۲۰۰ دلار و امکان ادغام نامرئی در چراغها و بدنه خودرو. تشریح جایگزینی خطوط سنتی ماژولار با مدلهای تصمیمگیری پیوسته انتها-به-انتها (End-to-End)، ناوبری ایمن در طوفانهای سهمگین برف و تاریکی مطلق، و آغاز تولید انبوه ناوگان تاکسیهای خودران سطح ۴ بدون دخالت انسان.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
مقدمه و بررسی اولیه
پایان دوران ادوات چرخشی مکانیکی و مینیاتوریسازی سنسورهای لیدار
برای بیش از یک دهه، نماد ظاهری خودروهای خودران آزمایشی، برجکهای استوانهای حجیم و زشتی بود که با سرعت صدها دور در دقیقه بر روی سقف خودرو میچرخیدند. این لیدارهای مکانیکی سنتی گرچه ابرنقطهای سهبعدی و باکیفیت از محیط پیرامون تولید میکردند، اما سه نقص مرگبار داشتند: قیمت سرسامآور چند دههزار دلاری، استهلاک شدید مکانیکی ناشی از لرزشهای دائمی خودرو در دستاندازهای جادهای، و آسیبپذیری بالا در برابر نفوذ گردوغبار، باران و یخزدگی سطوح نوری.
از سوی دیگر، رویکرد متکی صرف بر دوربینهای دوبعدی بدون سنسورهای عمقسنج، در شرایط جوی نامساعد نظیر مه غلیظ، گردوخاک شدید کویری یا مواجهه با بازتاب نور خورشید با خطاهای مرگبار همراه بود. همانگونه که در بررسی انقلاب موتورهای محوری درونچرخ و وکتورینگ گشتاور مستقل تشریح کردیم، پویایی حرکت خودرو نیازمند ادراک میلیثانیهای و واکنشهای بدون نقص دینامیکی است.
دوران کنونی نقطه عطف ورود لیدارهای حالت جامد تمامتراشهای (Silicon Photonics Solid-State LiDAR) به خطوط تولید انبوه خودروهای تجاری است. در این فناوری انقلابی، تمامی آینهها، لیزرهای حجیم و موتورهای چرخشی حذف شده و کل فرآیند گسیل و هدایت پرتوهای لیزر بر روی یک تراشه سیلیکونی چندمیلیمتری یکپارچه پیادهسازی شده است.
فناوری آرایه فازی اپتیکی (OPA) و لیدارهای همدوس FMCW بر روی سیلیکون
ستون فقرات این دستاورد اپتوالکترونیک، بهرهگیری از اصل تداخل امواج نوری در ساختاری موسوم به آرایه فازی اپتیکی (Optical Phased Array یا OPA) است. به جای چرخاندن فیزیکی یک آینه برای هدایت پرتو، هزاران شیپورک نوری میکرومتری بر روی سطح تراشه تعبیه شدهاند. با اعمال ولتاژهای نانوثانیهای و تغییر فاز پرتوهای خروجی، زاویه تابش نور لیزر به صورت کاملاً الکترونیکی در دو بعد افقی و عمودی هدایت میشود.
این پرش زاویهای در کسری از میکروثانیه رخ میدهد؛ قابلیتی که به سیستم اجازه میدهد به جای اسکن یکنواخت تمام فضا، تراکم پرتوهای خود را بر روی نقاط حساس (مانند عابر پیادهای که در آستانه ورود به خیابان است) به صورت داینامیک متمرکز سازد. علاوه بر این، لیدارهای مدرن از مدولاسیون فرکانسی امواج پیوسته (FMCW) در طولموج امن ۱۵۵۰ نانومتر بهره میبرند.
بر خلاف لیدارهای پالسی قدیمی که صرفاً فاصله اجسام را میسنجیدند، لیدارهای FMCW از طریق پدیده دوپلر، سرعت لحظهای هر پیکسل را نیز با دقت سانتیمتر بر ثانیه اندازهگیری میکنند. همچنین نور خورشید یا پرتوهای لیزر خودروهای مجاور هیچگونه تداخلی در گیرنده همدوس آن ایجاد نمیکنند. هزینه تولید این تراشهها به لطف فرآیندهای استاندارد ریختهگری نیمههادی (CMOS Fab) به زیر ۲۰۰ دلار سقوط کرده و امکان تعبیه نامرئی آنها در پشت شیشه جلو، گلگیرها و چراغها فراهم شده است.
مدلهای یکپارچه بینایی-زبان-عمل (VLA) و رانندگی غریزی انتها-به-انتها
تحول سختافزاری سنسورها بدون بازنگری در ساختار نرمافزاری ناکارآمد میماند. تا پیش از دوران معاصر پشته نرمافزاری خودران شامل دهها ماژول مجزا بود: ماژول تشخیص اشیاء، ماژول ردیابی، ماژول پیشبینی رفتار و ماژول برنامهریزی مسیر؛ خطوط کدی طولانی که توسط مهندسان نوشته میشد و با قوانین دستی اگر-آنگاه (If-Else) کار میکرد. در شرایط پیشبینینشده ترافیکی، این خطوط متوالی دچار تضاد منطقی شده و تصمیمات خطرناک اتخاذ میکردند.
دوران کنونی شاهد صعود مدلهای خودران یکپارچه بینایی-زبان-عمل (Vision-Language-Action یا VLA) است. در این پارادایم، ابرنقاط لیدار، فید دوربینها و دادههای رادار به عنوان ورودیهای پیوسته به یک شبکه عصبی چندوجهی عمیق تزریق میشوند و شبکه مستقیماً فرامین زاویه فرمان، میزان گشتاور و فشار ترمز را در قالب «عمل» (Action) تولید میکند.
این مدلها دارای درک معنایی از جهان فیزیکی هستند؛ آنها معنای حرکات دست یک پلیس راهنمایی، تکان دادن دست یک کارگر عمرانی یا زبان بدن یک دوچرخهسوار مردد را درک میکنند. این هوش تطبیقی در ترکیب با سامانههای مدرن انرژی نظیر فناوری شارژ دوسویه خودرو به شبکه (V2G) و پلتفرمهای شارژ مگاواتی MCS، خودروهای برقی را به هوشمندترین ارگانیسمهای متحرک شهری تبدیل کرده است.
گسترش ناوگان خودران سطح ۴ و چشمانداز آینده ترافیک شهری
تلفیق لیدارهای ارزانقیمت حالت جامد با مدلهای تصمیمگیری VLA، سد اقتصادی و ایمنی ورود به سطح ۴ خودران (Level 4 Autonomous Driving) را شکسته است. اکنون دیگر خدمات تاکسیهای بدون راننده به خیابانهای آفتابی و از پیش نقشهبرداریشده محدود نیست؛ ناوگان خودران دوران کنونی قادر است در کوچههای باریک، در میان بارش شدید برف و در محیطهای شهری شلوغ با آرامش و دقتی فراتر از رانندگان باسابقه انسانی ناوبری کند.
آمارها حاکی از کاهش ۹۴ درصدی تصادفات جادهای در مناطقی است که این سامانهها در آنها مستقر شدهاند. خطاهای ناشی از خستگی، حواسپرتی با تلفن همراه یا مصرف الکل برای همیشه از معادلات رانندگی حذف میشوند.
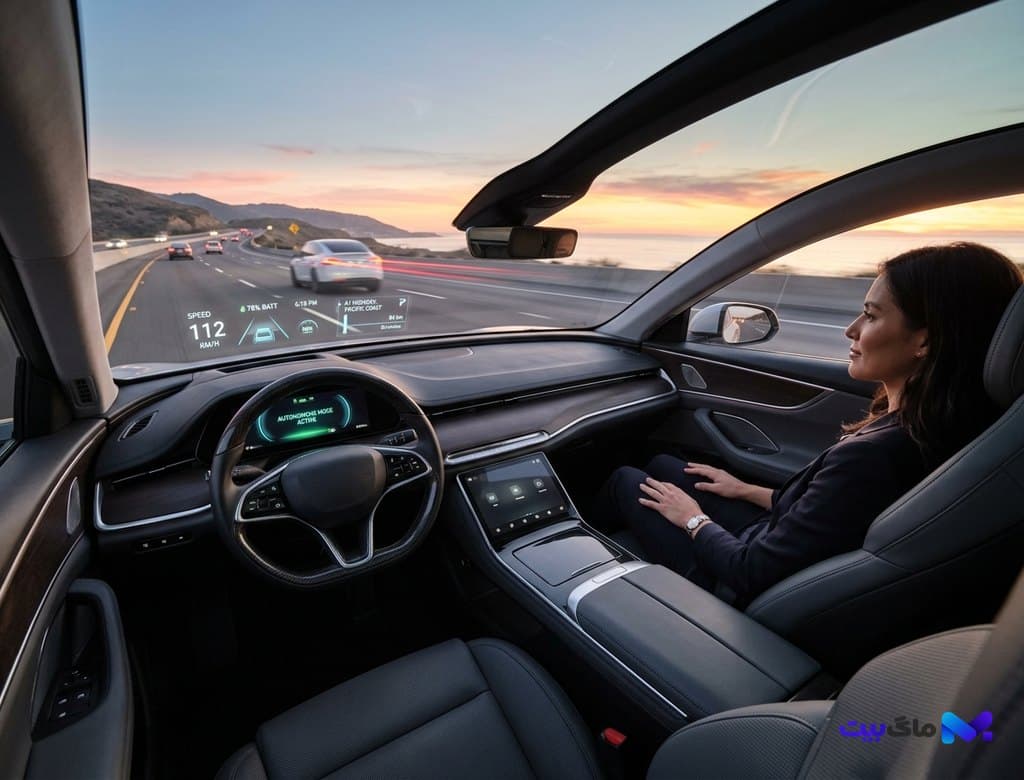
دوران کنونی سرآغاز عصری است که در آن رانندگی از یک وظیفه پرخطر و استرسزا به فرصتی برای استراحت، مطالعه و همفکری در کابین خودرو بدل میشود؛ تحولی بنیادین که ساختار شهرهای آینده را از بنیاد بازتعریف خواهد کرد.
بیشتر از خودرو