
راهنمای هوش مصنوعی فضایی و مدلهای جهان
پایان دوران ادراک دوبعدی مسطح؛ چگونه مدلهای جهان سهبعدی امروزه به هوش مصنوعی بینش فیزیکی، درک گرانش و توانایی هدایت خودمختار در دنیای مادی را بخشیدند.
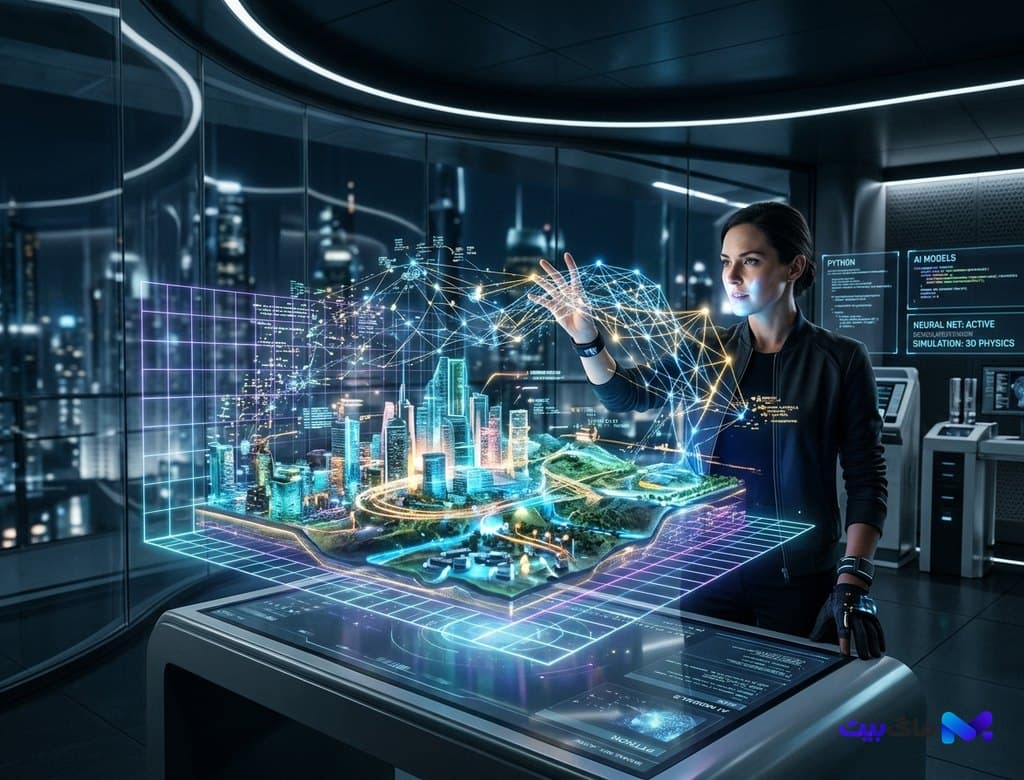
- کالبدشکافی عمیق، فنی و استراتژیک دگرگونی بنیادین هوش مصنوعی امروزه عبور از پردازش متنی و تولید تصویر دوبعدی به سوی هوش مصنوعی فضایی (Spatial Intelligence) و مدلهای پایه جهان فیزیکی (Physical World Models). در این بررسی تحلیلی، معماری پلتفرمهای پیشتاز نظیر World Labs پروفسور فیفی لی، ادغام بازنمایی اسپلاتینگ گاوسی سهبعدی (3D Gaussian Splatting) با مدلهای چندوجهی بزرگ، یادگیری تقویتی ادراکی در شبیهسازهای مبتنی بر فیزیک واقعی و انتقال مستقیم مهارتها به رباتهای انساننما و وسایل نقلیه خودران واکاوی شده است.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
فراتر از تولید پیکسل دوبعدی؛ چرایی و ضرورت تاریخی ظهور هوش مصنوعی فضایی (Spatial Intelligence)
تا نیمه نخست دهه جاری، دستاوردهای مدلهای هوش مصنوعی مولد با تمام شکوه بصری و زبانی خود، با یک محدودیت ساختاری دست به گریبان بودند: این مدلها فاقد درک شهودی از فیزیک حاکم بر دنیای واقعی بودند. یک تصویر یا ویدیوی تولیدشده توسط مدلهای انتزاعی ممکن بود زیبا به نظر برسد، اما در پسزمینه آن اجسام ناگهان غیب میشدند، دستها به اشیا نفوذ میکردند و قانون بقای جرم و جاذبه نقض میشد؛ زیرا شبکه عصبی تنها همبستگی آماری پیکسلها را در یک صفحه تخت دوبعدی میآموخت و از هندسه سهبعدی و پایستگی ماده تهی بود.
با بنیانگذاری پلتفرمهای انقلابی نظیر World Labs و معرفی نسل نوین «مدلهای پایه جهان فیزیکی» امروزه مسیر ادراک ماشینی دگرگون شد. مفهوم هوش فضایی (Spatial Intelligence) به توانایی یک عامل هوشمند برای دیدن، بازسازی سهبعدی در لحظه، پیشبینی برهمکنشهای نیوتونی و استنتاج فیزیکی از هندسه ناپیدای محیط اطلاق میشود. همانطور که در واکاوی مدلهای استدلالگر و تفکر زنجیرهای تشریح کردیم، تفکر عمیق زمانی به اوج بهرهوری میرسد که به جای واژهها، بر روی مفاهیم ساختاری و ابعاد مادی جهان عملیاتی شود.
این گذار ادراکی، درست همان حلقهی مفقودهای است که برای نجات رباتیک پیشرفته، خودروهای خودران و عینکهای واقعیت افزوده از خطاهای فاجعهبار دیداری به آن نیاز داشتیم.
معماری 3D Gaussian Splatting و رندرهای نورومورفیک؛ هندسه پیوسته در خدمت درک بلادرنگ
برای پیادهسازی هوش فضایی، دانشمندان ناچار شدند روشهای سنتی بازسازی سهبعدی نظیر فیلدهای تشعشع عصبی (NeRF) را به دلیل مصرف پردازشی فوقالعاده سنگین و تاخیر نامناسب کنار بگذارند. راهکار برنده دوران معاصر ترکیب بازنمایی اسپلاتینگ گاوسی سهبعدی (3D Gaussian Splatting) با شبکههای عصبی انتشار چندوجهی است.
در این تکنولوژی، محیط پیرامون به میلیونها بیضیگون نوری شناور با پارامترهای پیوسته از موقعیت، جهتگیری، شفافیت و رنگ تبدیل میشود. هوش مصنوعی قادر است تنها با دریافت یک یا دو فریم دیداری، کل هندسه ۳۶۰ درجه و پشت اجسام پنهان را با سرعت سرسامآور بیش از ۱۲۰ فریم بر ثانیه بازسازی کند. این رویکرد به ویژه در همگرایی با سختافزارهای مدرن نظیر عینکهای واقعیت افزوده متاسطح امکان مپینگ محیطی بدون تاخیر را با مصرف چند میلیوات انرژی پدید آورده است.
علاوه بر این، مدلهای پایه فیزیکی به هر یک از این بیضیگونها خواص مادی نسبت میدهند: چگالی الاستیک، سختی، مرکز ثقل و ضریب اصطکاک؛ به گونهای که ربات پیش از دست زدن به یک فنجان یا قطعه صنعتی، وزن احتمالی و رفتار آن هنگام سقوط را با دقت فیزیکی شبیهسازی میکند.
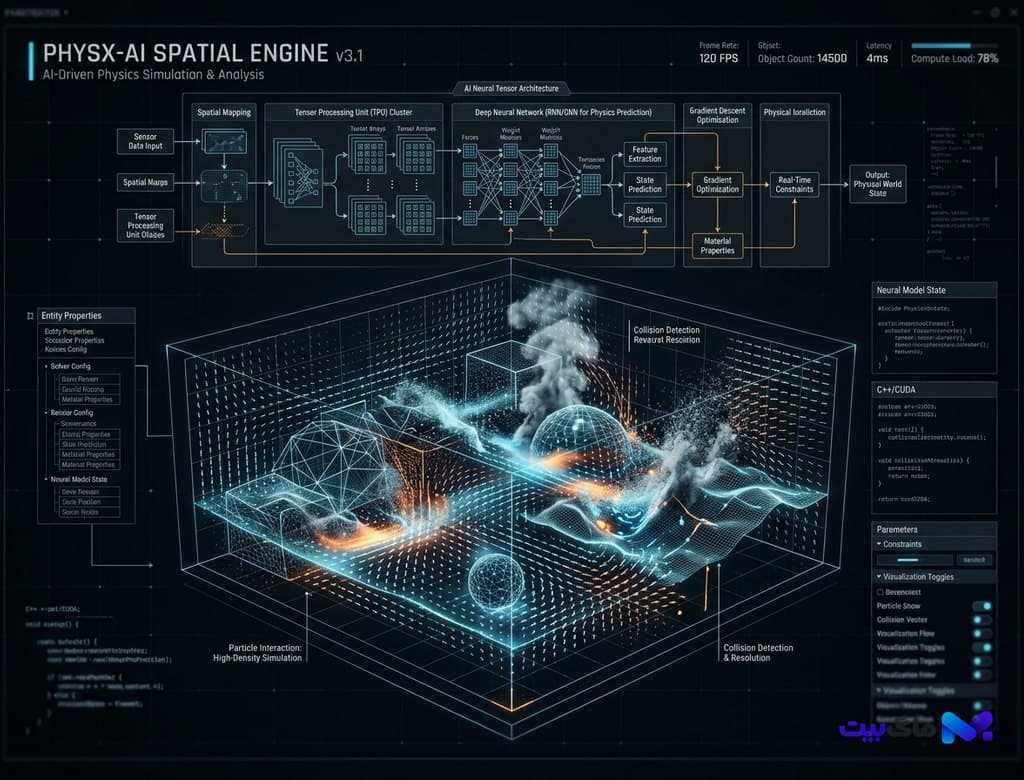
پل ارتباطی شبیهسازهای Sim-to-Real؛ آموزش رباتهای انساننما در جهانهای موازی دیجیتال
آموزش رباتهای فیزیکی در آزمایشگاههای سنتی به شدت کند، پرهزینه و همراه با خطرات شکستن بازوها و موتورها بود. اما سیستمهای هوش فضایی در اواخر، مفهوم انتقال شبیهسازی به واقعیت (Sim-to-Real) را وارد فاز جدیدی کردهاند. این موتورها میتوانند در عرض چند دقیقه، میلیونها ساعت سناریوی فیزیکی پیچیده با متغیرهای آب و هوایی، روشنایی متغیر و اشیای غیرمنتظره تولید کرده و عامل رباتیک را در دنیای مجازی ورزیده سازند.
تلفیق این شبیهسازیهای جهان سهبعدی با سامانههای خودمختار نظیر دانشمندان هوش مصنوعی و آزمایشگاههای خودران، امکان آزمایش حرکات فوقدقیق پیپتگذاری و جابجایی ترکیبات شیمیایی خطرناک را پیش از هرگونه اقدام فیزیکی تضمین نموده است.
هنگامی که خط مشی شبکه عصبی (Policy) از جهان مجازی به بدنه فیزیکی ربات انساننما تزریق میشود، ربات بدون نیاز به حتی یک بار خطای فیزیکی در محیط واقعی، پلهها را با تعادل بالا طی میکند، درها را باز مینماید و ابزارهای ظریف کارگاهی را به کار میگیرد.
پایان دوران ادراک تکهتکه در خودرانها؛ جایگزینی سیستمهای جعبهسیاه با مدلهای جهان یکپارچه
صنعت خودروهای خودران در سالهای متمادی از رویکردهای ماژولار خسته شده بود؛ خط لولهای سنتی که تشخیص مانع، ردیابی خطوط و برنامهریزی حرکت را در ماژولهای مجزا انجام میداد و به دلیل تاخیر انباشته در شرایط بحرانی ناکام میماند. هوش فضایی کل این فرآیند را در یک مدل جهان یکپارچه سراسری (End-to-End World Model) ادغام کرده است.
خودرو دیگر تنها به خطوط نگاه نمیکند، بلکه دینامیک عابران پیاده، پرتاب توپ به خیابان و تغییر زاویه چرخهای خودروهای اطراف را در یک مدل احتمالی ۴ بعدی (فضا به علاوه زمان) پیشبینی میکند. همراستایی این بینش فضایی با معماریهای منطقهای و خودروهای نرمافزارمحور باعث شده تا زمان پاسخگویی سامانههای پیشگیری از تصادف به کمتر از ۵ میلیثانیه کاهش یابد.
این همان تحولی است که مرز میان رانندگی سطح ۳ و سطح ۴ کامل را شکسته و اعتماد مسافران را در متراکمترین ترافیکهای شهری به دست آورده است.
چشمانداز آینده؛ حلول هوش مصنوعی در جهان اتمها و همزیستی انسان و روبات
هوش مصنوعی فضایی نشانهای بارز از بلوغ تفکر الگوریتمی است. هوش مصنوعی دیگر محدود به یک دستیار متنی پشت پنجره مرورگر نیست که فقط کد تولید کند یا پاسخ سوالات تئوریک را بدهد؛ بلکه به روحی ادراکی بدل شده که در کالبد سختافزارهای مکانیکی، بازوهای جراحی، پهپادهای امدادی و رباتهای خدماتی خانه تنیده شده است.
همکاری تنگاتنگ این پلتفرمها با نسل آینده مدلهای عاملی و دستیاران خودران موجب پیدایش موجودیتهای سایبر-فیزیکی شده که نه تنها جهان مادی را بینقص میبینند، بلکه قادرند با همکاری انسان به ترمیم زیرساختها، اکتشاف اعماق اقیانوسها و ساخت سکونتگاههای مریخی بپردازند.
امروزه ما شاهد آغاز دورانی هستیم که در آن، فاصله میان اندیشه دیجیتال و حقیقت مادی برای همیشه برچیده شده است و هوش فضایی دروازه ورود به این عصر نوظهور است.
بیشتر از هوش مصنوعی



