
مدلهای زبانی-بصری فضایی Spatial VLMs و جهانهای تعاملی
پایان دوران ادراک دوبعدی؛ مدلهای زبانی-بصری فضایی و جهانهای شبیهسازیشده تعاملی دوران کنونی روباتها را به فهم عمیق هندسه سهبعدی و قوانین فیزیک محیط مجهز کردند.
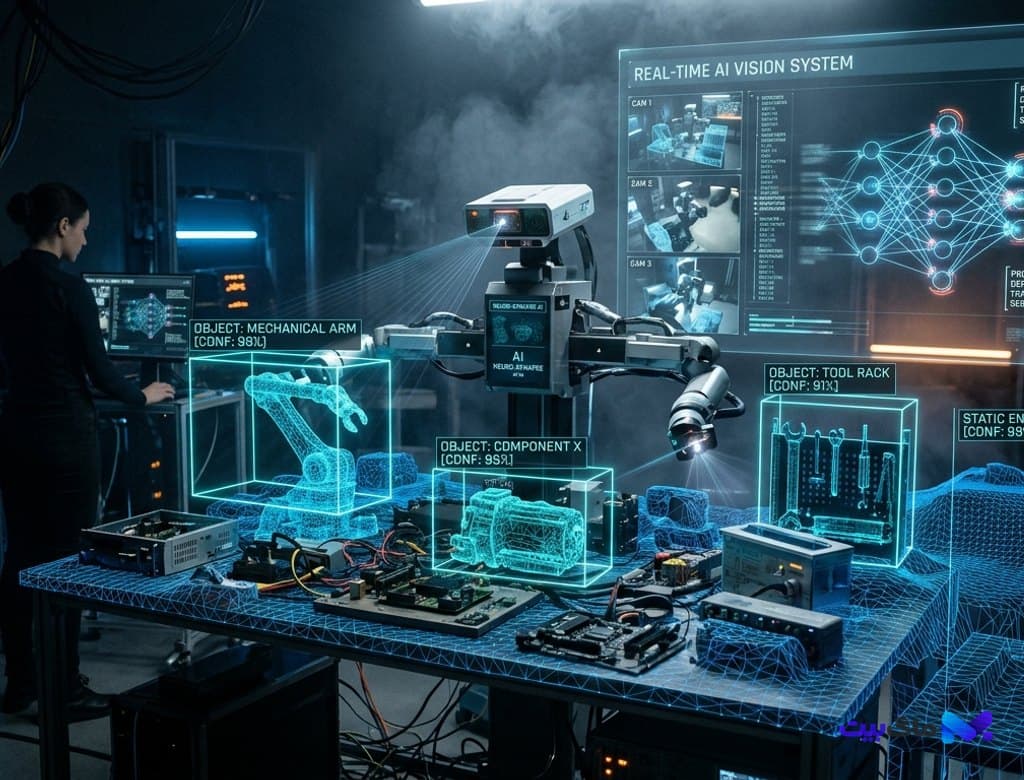
- بررسی جامع و موشکافانه دگرگونی بنیادین سامانههای هوش مصنوعی تجسمیافته (Embodied AI) امروزه با ظهور مدلهای زبانی-بصری فضایی و مدلهای تعاملی جهان (Interactive World Models). تحلیل نحوه عبور الگوریتمها از درک سطحی پیکسلهای دوبعدی به مدلسازی ماتریسی هندسه اقلیدسی سهبعدی، شبیهسازی بلادرنگ فیزیک نیوتنی شامل تکانه، اصطکاک و گرانیگاه، هدایت نسل نوین روباتهای انساننما در محیطهای انسانی غیرقابل پیشبینی و پیوند عمیق هوش دیجیتال با قوانین جهان مادی بدون نیاز به نظارت مستقیم انسان.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
گذار از درک سطحی پیکسلهای دوبعدی به بازنمایی هندسی فضای سهبعدی پیوسته
تا دوران معاصر بیشتر مدلهای چندحالته بصری بزرگ (Vision-Language Models) جهان پیرامون خود را تنها به عنوان شبکهای از پیکسلهای تخت دوبعدی تفسیر میکردند؛ رویکردی که اگرچه برای برچسبگذاری تصاویر، استخراج متن یا پاسخ به سوالات بصری کارآمد بود، اما در مواجهه با وظایف نیازمند ادراک عمق، تخمین جرم اجسام و ناوبری فضایی در جهان واقعی دچار شکستهای فاحش میشد. یک ربات مجهز به مدلهای دوبعدی نمیتوانست تشخیص دهد که آیا یک فنجان روی لبه میز تعادل پایداری دارد یا با کوچکترین لمس سقوط خواهد کرد.
اما امروزه ظهور مدلهای زبانی-بصری فضایی (Spatial VLMs) پارادایم ادراک ماشینی را به کلی دگرگون ساخته است. این سامانهها جریان ورودی دوربینهای چندگانه، رادارهای امواج میلیمتری و حسگرهای لیدار را مستقیماً به فضاهای ماتریسی هشتبعدی پیوسته (Continuous Spatial Latents) تبدیل میکنند. در این ساختار برداری، نه تنها موقعیت مکانی دقیق قطعات در دستگاه مختصات کارتزین مدلسازی میشود، بلکه روابط توپولوژیک اشیاء و فضای اشغالشده توسط هوای آزاد نیز در نظر گرفته میشود.
همانطور که در پژوهش عاملهای خودسامانبخش مهندسی نرمافزار تشریح کردیم، تفکر در فضای پنهان کلید اصلی حل مسائل پیچیده است. اکنون در قلمرو روباتیک، این بازنمایی پنهان فضایی باعث شده است که ماشینها بتوانند حجم، شکل ناپیدای پشت اشیاء و حتی میدانهای دید مسدود شده را با دقت میلیمتر بازسازی نمایند.
معماری مدلهای جهانی تعاملی (World Models) و شبیهسازی درونی قوانین فیزیک نیوتنی
پیشرفت شگرف دیگری که همزمان با Spatial VLMs تکامل یافته، مدلهای تعاملی جهان (Interactive World Models) است. یک مدل جهان به عنوان موتور شبیهسازی فیزیکی فوقسریع در ذهن هوش مصنوعی عمل میکند. به جای آنکه عامل هوشمند در دنیای واقعی دست به آزمون و خطای پرخطر بزند، سناریوهای حرکتی مختلف را در شبیهساز عصبی درونی خود با سرعت صدها فریم بر ثانیه شبیهسازی میکند.
در این مدلها، اصول بنیادی مکانیک کلاسیک از جمله گرانش، ممان اینرسی، اصطکاک سطحی و الاستیسیته اجسام در وزنهای شبکه عصبی رمزگذاری شدهاند. هنگامی که یک بازوی مکانیکی قصد دارد جعبهای سنگین را از روی سطحی شیبدار بردارد، مدل جهان ابتدا پیامد وارد کردن نیرو با زاویههای مختلف را پیشبینی میکند و در صورت احتمال سر خوردن یا واژگونی، مسیر بردار نیرو را پیش از فعالسازی موتورهای الکتریکی اصلاح مینماید.
این توانایی پیشبینی چندگام به جلو (Multi-Step Rollout)، تلفات فیزیکی رباتها را در خطوط تولید صنعتی به صفر رسانده است. همانند تجربه موفق عینکهای واقعیت افزوده موجبر تمامهولوگرافیک در پردازش لحظهای صحنه، مدلهای جهانی تعاملی نیز با نرخ تاخیر کمتر از ۱۵ میلیثانیه فریمهای آینده جهان را متصور میشوند و رفتار ایمن و مطمئن ربات را تضمین میکنند.
هوش تجسمیافته (Embodied AI) و عملیات خودمختار روباتهای انساننما در محیطهای متغیر انسانی
پیوند مدلهای فضایی و مدلهای جهان بستر ظهور نسل حقیقی هوش تجسمیافته (Embodied AI) را امروزه فراهم کرده است. روباتهای انساننمای چندمنظوره که تا پیش از این در حرکات خود نیازمند مسیرهای از پیش برنامهریزیشده بودند، اکنون در کارخانهها، بیمارستانها و منازل به عنوان همکارانی کاملاً سازگار عمل میکنند.
هنگامی که کاربری به روبات دستور میدهد: «لطفاً ظرف پیرکس داغ را با احتیاط از فر بیرون بیاور و روی زیرقابلمهای چوبی کنار سینک بگذار»، مدل زبانی-فضایی بلافاصله معنای این دستور را به مجموعهای از قیدهای ترمودینامیکی و سینماتیکی تبدیل میکند. روبات دمای ظرف را از طریق حسگر حرارتی میسنجد، ضریب لغزندگی دستکش عایق را تخمین میزند و با در نظر گرفتن مرکز ثقل ظرف مایع درون آن، سرعت شتابگیری و ترمز مفاصل دست خود را تنظیم میکند تا هیچ مایعی بیرون نریزد.
چنین سطحی از فهم موقعیتی، بدون سامانههای سختافزاری پایدار و امن ممکن نیست. بررسیهای صورت گرفته در رایانش متمرکز مرکزی خودرو با چیپلتهای چند قالبی نشان داد که پردازندههای چندقالبی کلاستری چگونه بار سنگین شبکههای عصبی فضایی را بدون افت فریم پردازش میکنند؛ همان معماری در کامپیوترهای مرکزی روباتهای انساننما نیز به کار گرفته شده است.
افق آینده؛ همگرایی مدلهای فضایی با یادگیری تقویتی خودپایدار و سنسورهای چندوجهی
چشمانداز دوران کنونی و سالهای پیش رو نشان میدهد که مرز میان شبیهسازی دیجیتال و دنیای واقعی به سرعت در حال محو شدن است. مدلهای جهانی تعاملی نه تنها برای هدایت فیزیکی رباتها، بلکه برای تولید حجم عظیمی از دادههای آموزشی مصنوعی با وفاداری فوقالعاده بالا به کار میروند. این چرخه بازخورد مثبت باعث میشود که سیستمها در حین استراحت شبانه، سناریوهای بحرانی خیالی را تجربه کرده و بر مهارتهای حرکتی خود بیفزایند.
علاوه بر این، ترکیب دادههای لمسی پیشرفته با حسگرهای بویایی الکترونیکی و لیدارهای فروسرخ، درک فضایی رباتها را از سطح بینایی انسان فراتر برده است. یک روبات جراح اکنون میتواند سختی بافت تومور را حتی قبل از برش احساس کند یا یک روبات امدادگر مسیر حرکت گازهای سمی را در میان آوارهای یک ساختمان تخریبشده ردیابی نماید.
در نهایت، ادغام این سامانهها با مدلهای زبانی استدلالگر، ما را به نقطه عطفی در تاریخ فناوری رسانده است که در آن ماشینها نه فقط زبان واژگان ما، بلکه زبان قوانین بنیادین طبیعت را عمیقاً درک کرده و در هماهنگی کامل با ماده، فضا و زمان به انجام وظیفه میپردازند.
بیشتر از هوش مصنوعی



