راهنمای فناوری Steer-by-Wire و شاسی دیجیتال
پایان دوران اتصالات فیزیکی میان دستان راننده و لاستیکهای خودرو؛ چگونه حذف میلفرمان امروزه ایمنی تصادفات، مانورپذیری در فضاهای تنگ و لذت رانندگی دیجیتال را متحول کرد؟
- تحلیل جامع و موشکافانه بزرگترین دگرگونی دینامیک خودرو امروزه حذف قطعی میلفرمان مکانیکی و لولههای هیدرولیک در خودروهای برقی نسل جدید و جایگزینی آن با سیستمهای هدایت الکترونیکی با سیم (Steer-by-Wire) و شاسی یکپارچه دیجیتال. در این مقاله به بررسی معماریهای افزونگی سهگانه (Fail-Operational Triple Redundancy)، هپتیک فیدبک هوشمند جاده، فرمانپذیری مستقل چهار چرخ، مانور خرچنگی (Crab Walk)، دور درجا و سازگاری عمیق با سامانههای رانندگی خودران سطح ۳ و ۴ پرداخته شده است.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
شکستن پیوند یکقرنی فلز با لاستیک؛ چرا میلفرمان سنتی مانعی برای خودروهای هوشمند بود؟
از زمان اختراع نخستین خودروهای بنزینی در اواخر قرن نوزدهم، یک ستون صلب فلزی مجهز به اتصالات مفصلی، چرخ فرمان را مستقیماً به جعبهدنده فرمان و چرخهای جلو پیوند میداد. این پیوند مکانیکی با وجود تمام اصلاحاتی نظیر فرمانهای هیدرولیک و برقی (EPS)، سه محدودیت مرگبار با خود حمل میکرد: نخست، در هنگام تصادفات شدید از جلو، میلفرمان صلب مانند نیزهای مرگبار به درون کابین شلیک میشد و راننده را در معرض صدمات جبرانناپذیر قفسه سینه قرار میداد.
دوم، نسبت دنده فرمان همیشه یک مقدار ثابت مکانیکی بود؛ به این معنا که راننده برای دور زدن در یک کوچه باریک ناچار بود فرمان را بیش از دو دور کامل بچرخاند، در حالی که در سرعتهای بزرگراهی کوچکترین تکان میتوانست تعادل خودرو را بر هم بزند. سوم، وجود یک شفت مکانیکی ضخیم، فضای ارزشمند داشبورد و جلوی خودرو را اشغال کرده و انتقال بیسروصدا میان رانندگی انسانی و سیستمهای رانندگی خودکار را دشوار میساخت.
امروزه با تثبیت قطعی استانداردهای ایمنی سختگیرانه خودرویی، صنعت خودرو سرانجام با این لوله فلزی وداع کرد و فناوری هدایت الکترونیکی با سیم (Steer-by-Wire) را به جریان اصلی تولید انبوه رساند؛ دستاوردی که در تعامل تنگاتنگ با تجاریسازی باتریهای نیمهجامد خودروهای برقی، فضای طراحی پلتفرم خودرو را کاملاً متحول کرده است.
معماری افزونگی سهگانه (Fail-Operational)؛ استانداردهای هوانوردی در خدمت ایمنی جادهای
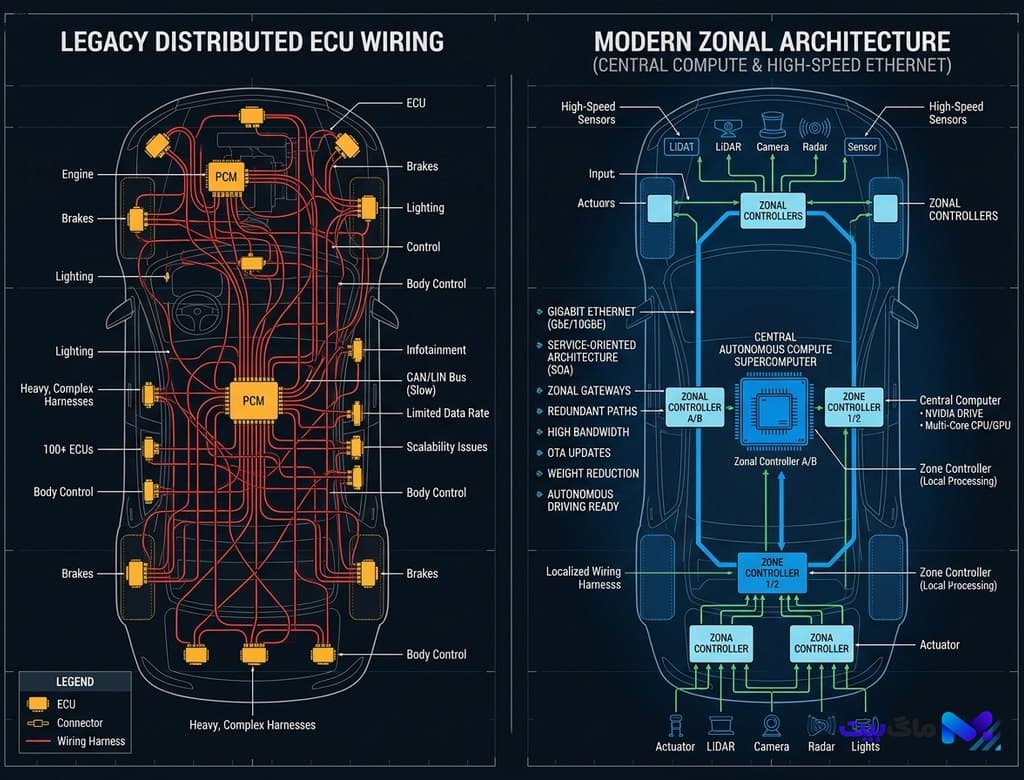
بزرگترین دغدغه روانی خریداران خودرو در برابر حذف اتصالات مکانیکی، پرسش ترسناکی بود: اگر سیم قطع شود یا باتری از کار بیفتد، چگونه خودرو را کنترل کنیم؟ خودروسازان پیشگام امروزه این چالش را با وامگیری مستقیم از استانداردهای ایمنی هواپیماهای جت تجاری حل کردهاند. در معماریهای نوین، هیچ نقطه شکست واحدی (Single Point of Failure) وجود ندارد.
هر خودرو مجهز به سه مسیر ارتباطی فیبر نوری ایزوله و مستقل، سه واحد کنترل الکترونیکی مجزا (ECU) و دو موتور براشلس پرقدرت روی اکسل فرمان است که هرکدام به تنهایی قادر به هدایت خودرو در شرایط اضطراری هستند. علاوه بر این، منبع تغذیه الکتریکی خودرو به باتریهای پشتیبان خازنی با ولتاژ بالا متصل است که حتی در صورت قطع شدن کامل باتری اصلی، تا ۱۰ دقیقه توان مورد نیاز برای هدایت ایمن خودرو به کنار جاده را فراهم میکنند.
سنسورهای نوری زاویه فرمان نیز در هر ثانیه بیش از ۲۰۰۰ بار زاویه دست راننده را نمونهبرداری میکنند. اگر یکی از سنسورها کوچکترین خطای دادهای ثبت کند، دو سنسور دیگر با الگوریتم داوری بیدرنگ خطا را خنثی کرده و عملکرد را بدون افت راندمان ادامه میدهند.
شبیهسازی حسی جاده و بازخورد هپتیک دیجیتال؛ حس واقعی بدون لرزشهای نامطلوب
یکی از جذابترین ابعاد مهندسی در فرمانهای الکترونیکی، ساختار فیدبک لمسی (Haptic Feedback) است. در یک خودروی سنتی، ضربات ناشی از دستاندازهای تیز، چالهها و ناهمواریهای آسفالت به طور فیزیکی به مچ دستان راننده کوبیده میشد و در مسافتهای طولانی باعث خستگی مفرط عضلانی میگردید. در فناوری Steer-by-Wire، غربیلک فرمان هیچ پیوند فیزیکی با جاده ندارد و در پشت آن یک موتور الکترومغناطیسی با گشتاور دقیق جاسازی شده است.
این موتور اطلاعات دریافتی از سنسورهای نیروی چرخها را پردازش کرده و تنها «دادههای سودمند رانندگی» نظیر میزان چسبندگی لاستیک، آغاز پدیده لیز خوردن (Understeer/Oversteer) و شیب پیچها را به صورت مقاومت ملایم به دستان راننده منتقل میکند.
تکانهای آزاردهنده و لرزشهای زائد به طور کامل فیلتر میشوند. راننده حس میکند که بر روی سطحی ابریشمی حرکت میکند، در حالی که در همان لحظه کنترل دقیقی از پایداری تایرها بر روی سطح خیس یا برفی دارد؛ قابلیتی که هماهنگی فوقالعادهای با دستیارهای صوتی کابین هوشمند و پردازش لبه چندحسی در خودروهای دارد.
فرمانپذیری چهار چرخ مستقل؛ مانور خرچنگی و شعاع گردش خودروهای هاچبک در شاسیبلندهای ۵ متری
آزادی الکترونیکی به طراحان اجازه داده است تا چرخهای عقب خودرو را نیز به اندازه چرخهای جلو مستقل و پویا سازند. در شاسیبلندهای غولپیکر دوران معاصر چرخهای عقب میتوانند تا زاویه خیرهکننده ۱۲ درجه همجهت یا مخالف چرخهای جلو بچرخند.
در سرعتهای پایین شهری، چرخهای عقب در جهت مخالف چرخهای جلو میچرخند که این امر شعاع گردش یک شاسیبلند ۵.۲ متری را به کمتر از ۹ متر کاهش میدهد؛ عددی که حتی از یک خودروی هاچبک کوچک شهری نیز جمعوجورتر است و پارک دوبل در تنگترین فضاهای شهری را به بازی کودکان تبدیل میکند.
در سرعتهای بالای بزرگراهی، هر چهار چرخ در یک جهت میچرخند و خودرو بدون کوچکترین تکان عرضی، به صورت مورب لاین خود را عوض میکند. در محیطهای ناهموار آفرود نیز قابلیت «حرکت خرچنگی» (Crab Walk) و «دور درجا شبیه تانک» (Tank Turn) به خودرو اجازه میدهد تا موانع صخرهای را با زاویهای بیسابقه دور بزند.
پلی به سوی خودران سطح ۴ و تحول طراحی داخلی کابین خودرو
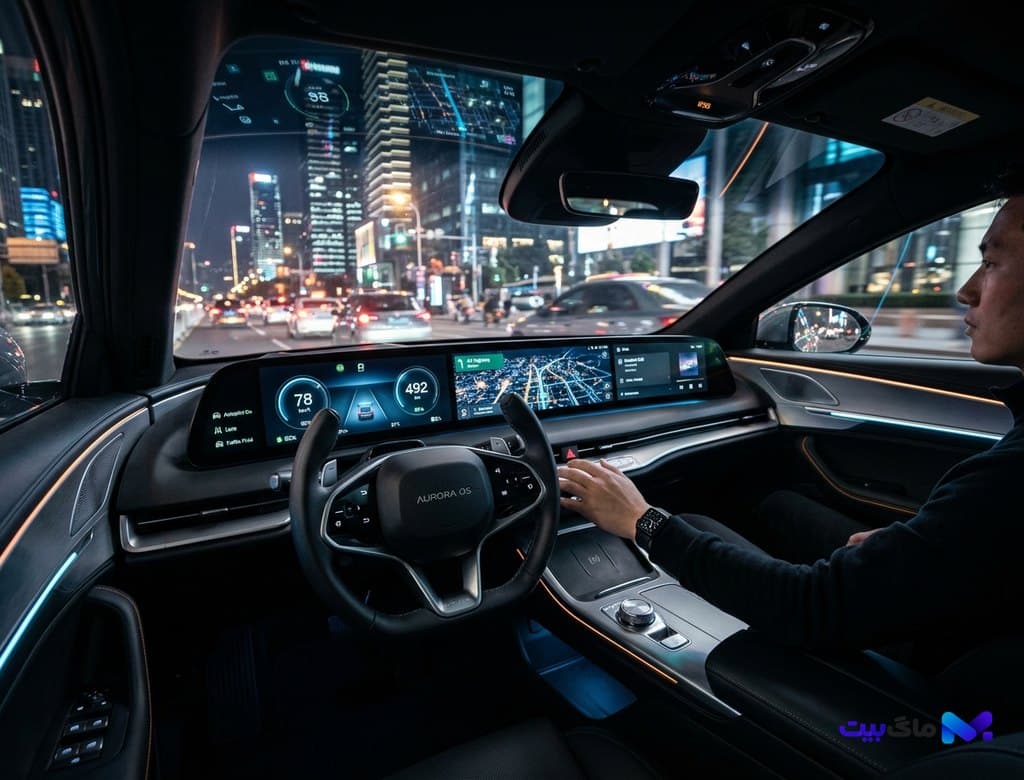
تکامل هدایت الکترونیکی با سیم، پیشنیاز قطعی برای استقرار ایمن خودروهای خودران سطح ۴ محسوب میشود. در یک خودروی سنتی مجهز به خودران، راننده باید با نگرانی تماشا میکرد که غربیلک فرمان با سرعت در برابر چشمانش میچرخد و هر لحظه خطر برخورد انگشتان یا لباس با پرههای فرمان وجود داشت.
در خودروهای پیشرفته، با فعال شدن حالت خودران، غربیلک فرمان به آرامی جمع شده و درون داشبورد فرو میرود تا فضایی باز و آرامشبخش شبیه به یک اتاق نشیمن مدرن برای راننده ایجاد گردد. چرخها در بیرون با سرعت در حال مسیریابی هستند، بدون آنکه قطعهای متحرک در داخل کابین آرامش سرنشینان را مختل سازد.
همزمان، تلفیق این زیرساخت دیجیتال با سیستمهای انتقال انرژی فناوری شارژ دوسویه خودرو به شبکه V2G، خودروها را از وسایل نقلیه صرف به ایستگاههای هوشمند متحرک رفاهی و انرژی بدل کرده است؛ فصلی نو که در آن رانندگی به یک هنر کاملاً نرمافزاری و دیجیتال ارتقا یافته است.
بیشتر از خودرو