فرمان با سیم (Steer-by-Wire)؛ چرا میله فرمان فیزیکی حذف میشود؟
خودروهای برقی و پرچمدار دوران کنونی با کنار گذاشتن ستون سنتی فرمان و سیستمهای هیدرولیکی ترمز، از فناوریهای باسیم دیجیتال و کالیپرهای الکترومکانیکی مستقل برای ثبت رکورد در پاسخدهی و ایمنی بهره میبرند.
- واکاوی فنی بلوغ فناوری فرمان با سیم (Steer-by-Wire) و ترمزهای الکترومکانیکی بدون روغن (EMB) در صنعت خودروسازی دوران کنونی بررسی حذف کامل ستون صلب فرمان، معماریهای کنترل افزونه با استاندارد ایمنی ISO 26262 ASIL-D، شبیهسازی حسی بازخورد جاده با محرکهای هپتیک دقیق، نسبت فرمانپذیری متغیر داینامیک و تأثیر آن بر بازطراحی کابین و چابکی خودروهای خودران.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پایان میراث صد ساله ستون صلب فرمان و لولههای روغن هیدرولیک
از زمان اختراع نخستین اتومبیلهای مدرن در آغاز قرن بیستم، ارتباط میان غربیلک فرمان در دست راننده و چرخهای جلوی خودرو همواره از طریق یک محور فولادی سنگین، اتصالات چهارشاخه و جعبهفرمان مکانیکی برقرار میشد. این ساختار اگرچه قابلیت اطمینان بالایی داشت، اما محدودیتهای مهندسی شدیدی ایجاد میکرد: اشغال فضای ارزشمند کابین و محفظه موتور، انتقال ضربات آزاردهنده و لرزشهای خشن جاده به دست راننده، و از همه خطرناکتر، احتمال شکستن ستون صلب فرمان در تصادفات شدید جلو و ورود آن به قفسه سینه راننده.
در بخش ترمز نیز سیستمهای هیدرولیک وابسته به روغن ترمز، پیستونهای مستر، لولههای فلزی مستعد پوسیدگی و بوسترهای خلأ بودند؛ ساختاری که زمان واکنش از لحظه فشردن پدال تا درگیر شدن لنتها را به حدود ۳۰۰ الی ۴۰۰ میلیثانیه محدود میساخت. اما امروزه صنعت خودرو با پذیرش گسترده فناوریهای تمامسیم (Drive-by-Wire) این زنجیره سنگین مکانیکی را برای همیشه بازنشسته کرده است.
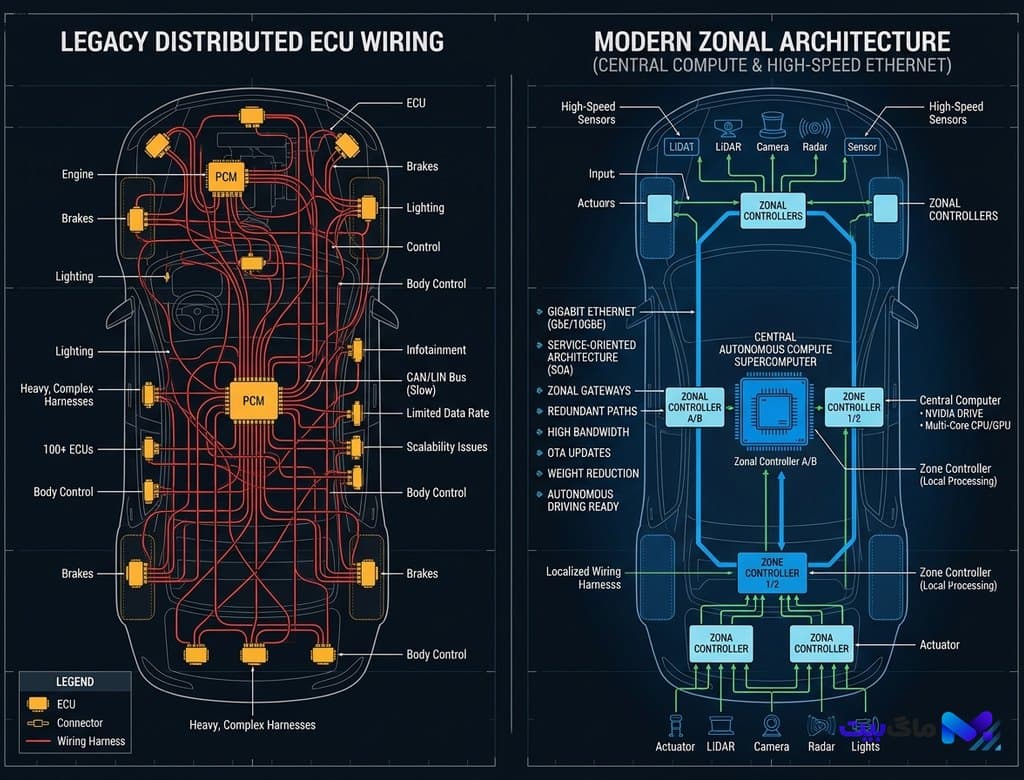
این تحول در همگامی مستقیم با معماریهای نرمافزارمحور ناحیهای SDV و پردازش مرکزی خودرو رخ داده است؛ جایی که خودرو به جای یک ماشین مکانیکی با تعدادی کنترلکننده مجزا، به یک کامپیوتر مرکزی قدرتمند متصل به حسگرها و عملگرهای دیجیتال پرسرعت تبدیل شده است.
کالبدشناسی Steer-by-Wire؛ افزونگی چهارگانه و بازخورد هپتیک واقعگرایانه
در یک سیستم مدرن فرمان با سیم (Steer-by-Wire یا SbW) دوران کنونی هیچ اتصال مکانیکی بین غربیلک فرمان و چرخها وجود ندارد. چرخش فرمان توسط انکودرهای مغناطیسی دوگانه با وضوح ۱۶ بیتی خوانده شده و از طریق شبکه اترنت خودرویی حساس به زمان (Ethernet TSN) به دو واحد کنترل الکترونیکی (ECU) کاملاً مستقل در محور چرخها ارسال میشود. این واحدها به موتورهای الکتریکی بدون جاروبک توانبالا دستور میدهند زاویه چرخها را با دقت صدم درجه تنظیم نمایند.
نگرانی اصلی همواره مسأله ایمنی بوده است: اگر سیم قطع شود یا برق قطع گردد چه رخ میدهد؟ استاندارد سختگیرانه ISO 26262 ASIL-D سیستمهای SbW مدرن را موظف به رعایت اصل «تحمل خطا و ادامه کارکرد» (Fail-Operational) کرده است. این سیستمها مجهز به دو مسیر سیمکشی مستقل، دو منبع تغذیه باتری جداگانه و دو موتور محرک همپوشان هستند؛ به گونهای که حتی در صورت سوختن کامل یکی از پردازندهها، راننده بدون کوچکترین وقفهای کنترل خودرو را در اختیار خواهد داشت.
دومین شاهکار، شبیهسازی حسی است؛ راننده نباید احساس کند که مشغول بازی ویدیویی است. یک موتور گشتاور هپتیک دقیق در پشت فرمان تعبیه شده که بر اساس سرعت خودرو، ضریب اصطکاک لاستیک با سطح جاده، لغزش روی یخ و شرایط باد مخالف، مقاومت و پسزدگی فیزیکی متناسب را تولید میکند تا حس اصیل چسبندگی چرخها به راننده منتقل گردد. هماهنگی این مکانیزم با پیشرانههای شار محوری و موتورهای درون چرخ امروزه، چابکی و کنترل برداری گشتاور هر چرخ را به سطحی ماورایی رسانده است.
انقلاب ترمز خشک الکترومکانیکی (EMB)؛ خداحافظی با روغن ترمز
همزمان با فرمان دیجیتال، سیستم ترمز نیز دستخوش بزرگترین جهش تاریخ خود شده است: معرفی «ترمز الکترومکانیکی» (Electro-Mechanical Braking یا EMB) که به ترمز خشک (Dry Braking) مشهور است. در این فناوری، تمامی شلنگهای هیدرولیک، مایع ترمز دات ۴ و سیلندرهای ترمز حذف شدهاند. به جای آن، در هر کالیپر چرخ یک موتور الکتریکی جمعوجور پرقدرت و یک چرخدنده حلزونی با راندمان بالا تعبیه شده که لنتها را مستقیماً بر دیسک سرامیکی فشرده میسازد.
مزایای EMB خیرهکننده است: زمان پاسخدهی سیستم ترمز اضطراری خودکار (AEB) از ۳۰۰ میلیثانیه به کمتر از ۶۰ میلیثانیه کاهش یافته است. در سرعتهای بزرگراهی (۱۲۰ کیلومتر بر ساعت)، این تفاوت پاسخدهی مسافت خط ترمز را تا ۸ متر کوتاهتر میکند؛ فاصلهای که در سناریوهای بحرانی تفاوت میان مرگ و زندگی است.
همچنین، سیستم EMB پدیده پسزدگی لنتها (Brake Drag) را به صفر میرساند؛ در سیستمهای هیدرولیک معمولی، لنتها حتی پس از رها شدن پدال اندکی با دیسک تماس دارند که سبب اتلاف انرژی میشود. حذف این اصطکاک دائمی، شعاع پیمایش خودروهای الکتریکی را تا ۴ درصد افزایش داده و در تلفیق با سیستمهای شارژ مافوق سریع مانند معماری ۱۲۰۰ ولت سیلیکون کاربید و شارژ مگاواتی خودروهای برقی، بهرهوری باتری را به اوج میرساند.
بازطراحی معماری کابین و آزادی عمل ارگونومیک
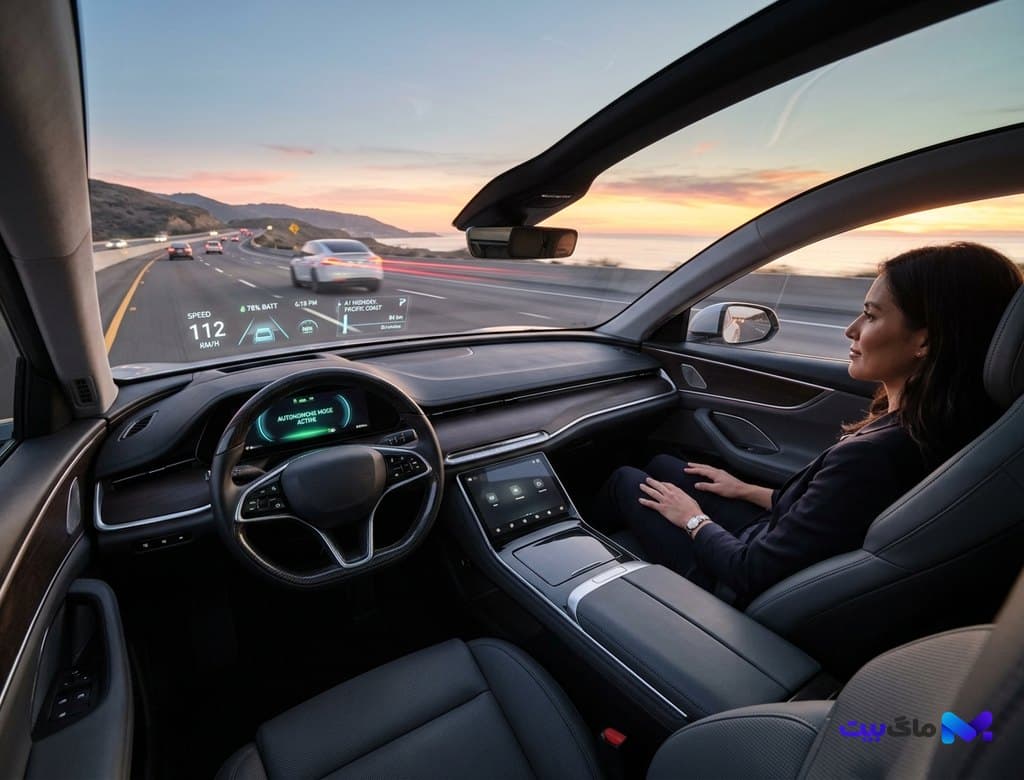
حذف ستون صلب فرمان، دست طراحان داخلی را برای انقلابی در ارگونومی خودرو باز گذاشته است. غربیلک فرمان دیگر نیازی به زاویه ثابت و سنتی ندارد و میتوان از غربیلکهای بیضوی جمعوجور (Yoke) با نسبت فرمان متغیر پویا استفاده کرد. در سرعتهای پایین یا هنگام پارک کردن، تنها با چرخاندن ۱۸۰ درجهای فرمان میتوان زاویه کامل چرخها را در اختیار گرفت و نیازی به دستبهدست کردن مکرر فرمان نیست؛ در حالی که در سرعتهای بزرگراهی، حساسیت فرمان کاهش مییابد تا پایداری خطی حفظ شود.
علاوه بر این، در حالت رانندگی خودکار سطح ۳ و ۴، غربیلک فرمان و پدالها میتوانند به طور کامل به درون داشبورد تا شوند تا فضای نشیمن کابین به یک دفتر کار یا سالن استراحت تبدیل شود. این بازطراحی ارگونومیک شباهتهای بسیاری با رویکردهای نوین در ایستگاههای کاری شناختی با رادارهای موجمیلیمتری دارد، جایی که محیط به صورت داینامیک متناسب با نیاز کاربر تغییر شکل میدهد.
جعبهابزار مهندسی خودرو و چالشهای استانداردسازی
برای طراحی و کالیبراسیون سامانههای By-Wire امروزه سه پلتفرم شبیهسازی و مهندسی استاندارد جهانی به کار گرفته میشوند:
۱. بستر دوقلوی دیجیتال CarSim-Wire & dSPACE HIL: محیط آزمون سختافزار در حلقه (HIL) که سناریوهای شکست ارتباط اترنت و رفتار دینامیکی چرخها را با فرکانس ۱۰ کیلوهرتز شبیهسازی مینماید.
۲. فریمورک ایمنی Vector AUTOSAR Adaptive: پلتفرم پایه سیستمعامل تعبیهشده خودرو که مدیریت افزونگی ارتباطات ایمن بین ماژولهای فرمان و ترمز را تضمین میکند.
۳. تولکیت کالیبراسیون HapticFeel Studio: ابزار مهندسی برای شخصیسازی منحنیهای گشتاور مقاومتی فرمان و حس سفتی پدال ترمز متناسب با مودهای رانندگی اسپرت، راحت و پیست.
با حل موانع قانونی در اتحادیه اروپا، آمریکای شمالی و آسیا در اواخر، انتظار میرود تا سال ۲۰۲۸ سامانههای By-Wire به عنوان استاندارد پیشفرض در تمام خودروهای الکتریکی تولید انبوه تثبیت شوند.
بیشتر از خودرو