
راهنمای مدلهای جهان و هوش فضایی در روباتیک
پایان آموزش پرهزینه روباتها در دنیای فیزیکی؛ چگونه مدلهای جهان امروزه با شبیهسازی هوشمندانه قوانین فیزیک، هوش فضایی بینقص را به دستیاران مکانیکی هدیه دادند.
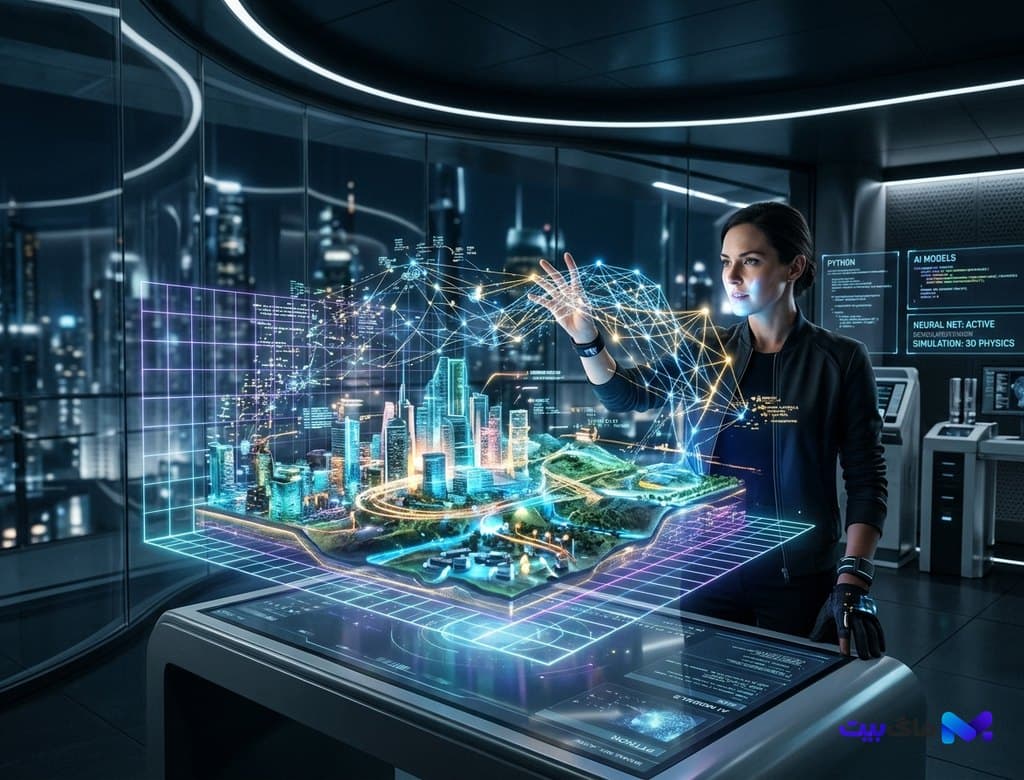
- تحلیل جامع و موشکافانه تکامل مدلهای جهان (World Models) و ظهور هوش فضایی (Spatial Intelligence) امروزه بررسی معماری پلتفرمهای پیشگام نظیر World Labs پروفسور فِیفِی لی و گوگل Genie 2، چگونگی شبیهسازی بلادرنگ فیزیک، جرم، اصطکاک و گرانش بدون نیاز به موتورهای رندر سنتی، ادغام شبکههای عصبی تصویر-زبان-عملکرد (Vision-Language-Action) در روباتهای انساننما مانند Figure 02 و تسلا اپتیموس نسل ۳، نقش شبیهسازهای مبتنی بر 3D Gaussian Splatting در آموزش خودکار میلیونها مهارت مکانیکی در محیطهای ابری، و پیامدهای این دگرگونی در صنایع لجستیک، جراحی و اکتشافات فضایی.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
فراتر از تولید تصویر و متن؛ چرا روباتها به درک بنیادین قوانین فیزیک نیاز دارند؟
تا اواسط دهه ۲۰۲۰، اکثر مدلهای هوش مصنوعی مولد با تبدیل دادههای خام متنی یا بصری به بردارهای آماری کار میکردند. این سیستمها میتوانستند تصویری خیرهکننده از یک تصادف یا متنی شیوا درباره جاذبه زمین تولید کنند، اما اگر از آنها خواسته میشد پیشبینی کنند که با وارد کردن نیرویی به پایه یک میز چه اشیایی سقوط خواهند کرد، کاملاً ناتوان بودند. آنها «جهان» را درک نمیکردند؛ بلکه صرفاً پیکسلها و توکنها را حدس میزدند. امروزه این کاستی با ظهور مدلهای جهان (World Models) و هوش فضایی (Spatial Intelligence) به بزرگترین جهش علم کامپیوتر بدل شده است.
همانطور که در تحلیل هوش مصنوعی عاملمحور و دستیاران خودران اشاره کردیم، ایجنتهای هوشمند برای تأثیرگذاری بر دنیای فیزیکی نمیتوانند به حدسهای احتمالی متکی باشند. یک روبات جراح یا یک دستیار انباردار خودکار نیازمند یک شبیهساز درونی از واقعیت است که در کسری از ثانیه پیشبینی کند: اگر جعبهای را با شتاب ۳ متر بر ثانیه جابهجا کنم، اصطکاک سطح و گشتاور اینرسی چگونه تعادل آن را برهم میزند؟
مدلهای جهان با شبیهسازی هندسه سهبعدی، پویایی زمانی و برهمکنشهای ماده، بستری فراهم کردهاند که در آن ماشینها پیش از انجام کوچکترین حرکت مکانیکی در واقعیت، پیامدهای فیزیکی آن را هزاران بار در ذهن عصبی خود شبیهسازی و بهینهسازی میکنند.
معماری World Labs و Google Genie 2؛ شبیهسازی پیوسته واقعیت با گاوسین اسپلاتیگ و میدانهای تشعشع عصبی
پیشگام این انقلاب، استارتاپ World Labs به رهبری پرفسور فِیفِی لی و شرکت دیپمایند گوگل با معرفی Genie 2 هستند. این سیستمها رویکرد سنتی رندرهای گرافیکی (Mesh و Polygon) را کنار گذاشته و از نمایشهای عصبی پیوسته نظیر 3D Gaussian Splatting (3DGS) استفاده میکنند. در این ساختار، یک ویدیوی کوتاه یا حتی یک تصویر منفرد کافی است تا سیستم کل فضای سهبعدی محیط، عمق پنهان اشیا، زوایای نور و مشخصات مادی اجسام را در قالب ابری از بیضیگونهای نوری بازسازی نماید.
گوگل Genie 2 با بهرهگیری از معماری ترنسفورمرهای مکانی-زمانی (Spatio-Temporal Transformers)، توانایی شبیهسازی محیطهای کاملاً تعاملی را به صورت بلادرنگ دارد. کاربر یا روبات میتواند دستوری حرکتی ارسال کند و مدل فریمهای بعدی محیط را با رعایت دقیق قوانین اینرسی، بازتاب نور و برخورد کشسان تولید نماید. این جهش عظیم به معنای حذف نیاز به موتورهای بازیسازی سنگین مانند Unreal Engine برای شبیهسازیهای روباتیک است.
همگامی این شبیهسازها با پروتکلهای اتصال کانتکست مدل MCP سبب شده تا حسگرهای لیدار، دوربینهای استریو و بازوهای مکانیکی بتوانند جریان دادههای فیزیکی خود را مستقیماً با مدل جهان همگام کرده و یک دوقلوی دیجیتال پویا از پیرامون خود در حافظه حفظ کنند.
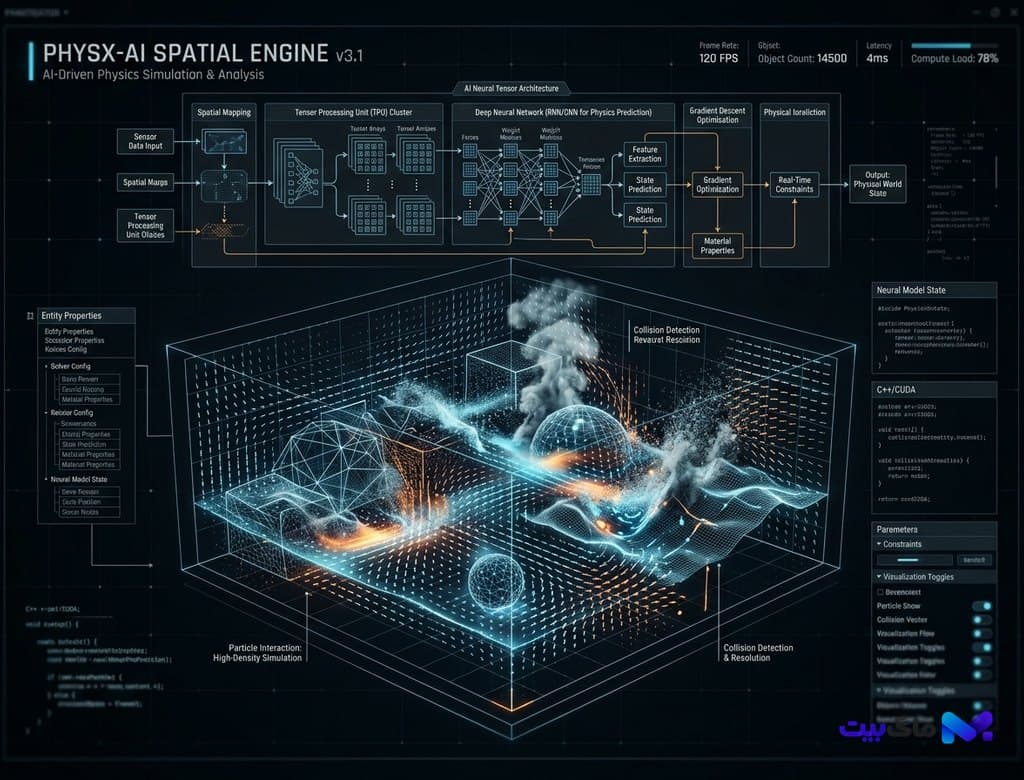
مدلهای Vision-Language-Action (VLA)؛ پل اتصال استدلال ذهنی به گشتاورهای موتورهای بازو
حلقه گمشده میان درک فضایی و عملکرد مکانیکی، مدلهای VLA هستند. پیش از این، بینایی ماشین، پردازش زبان طبیعی و کنترل موتورها (Motor Control) در سیستمهای روباتیک سه ماژول کاملاً مجزا بودند. این ساختار جزیرهای باعث تاخیرهای چندثانیهای و خطاهای انتقال دستور میشد. امروزه مدلهایی چون OpenVLA، Figure Helix و RT-3 توانستهاند این سه گام را در یک شبکه عصبی یکپارچه ادغام نمایند.
یک مدل VLA ورودیهای بصری دوربین چشم روبات را همراه با دستور زبانی کاربر (مانند «تخممرغ را از سبد بردار و داخل تابه بگذار بدون اینکه پوسته آن ترک بخورد») دریافت میکند و خروجی آن مستقیماً مقادیر ولتاژ، زاویه مفاصل و نیوتنمتر گشتاور اعمالی به انگشتان روباتیک است. مدل جهان در این میان تضمین میکند که ضریب سختی پوسته تخممرغ و نیروی اصطکاک لازم برای جلوگیری از لغزش در مسیر حرکت دقیقاً محاسبه شود.
روباتهای انساننمای تجاری نظیر Figure 02 در خطوط تولید بی ام و تسلا اپتیموس نسل ۳ در کارخانههای گیگافکتوری با بهرهگیری از مدلهای VLA توانستهاند نرخ خطای جابهجایی قطعات شکننده را به کمتر از ۰.۰۰۱ درصد برسانند که رکوردی فراتر از دقت نیروی کار انسانی محسوب میشود.
یادگیری تقویتی در مقیاس اگزابایت؛ آموزش روباتها در هزاران جهان موازی دیجیتال
بزرگترین گلوگاه در توسعه روباتیک همواره مسئله «انتقال از شبیهساز به واقعیت» (Sim-to-Real Gap) بوده است. اگر محیط شبیهساز تفاوتی جزئی در اصطکاک یا بازتاب نور با محیط واقعی داشت، روبات در دنیای فیزیکی فلج میشد. مدلهای جهان امروزه این شکاف را با تکنیک یادگیری در مقیاس بنیادین (Foundation Reinforcement Learning) پر کردهاند.
با استفاده از پلتفرمهایی چون Nvidia Isaac Sim نوین و بسترهای ابری جنسیس، روباتها در میلیونها جهان شبیهسازیشده به طور موازی رها میشوند. در این محیطهای مجازی، شرایط جوی متغیر، لغزندگی سطوح، شکستگی قطعات و اغتشاشات پیشبینینشده به سیستم تحمیل میشود. روبات در یک ساعت معادل ۱۰۰ سال تجربه فیزیکی کسب میکند و شبکههای عصبی آن یاد میگیرند چگونه به ناپایداریهای ناگهانی در کسری از میلیثانیه واکنش نشان دهند.
این حجم عظیم یادگیری، سیستم روباتیک را به پدیدهای خودترمیم و تطبیقپذیر بدل ساخته که حتی در صورت خرابی یکی از جکهای هیدرولیک یا لیز خوردن پا روی سطوح روغنی، مسیر مرکز ثقل خود را بازآرایی کرده و از سرنگونی جلوگیری مینماید.
چشمانداز آینده؛ از جراحیهای میکروسکوپی خودکار تا زیستگاههای روباتیک ماه و مریخ
کاربردهای هوش فضایی و مدلهای جهان فراتر از خطوط سرهمبندی خودرو گسترش یافته است. در پزشکی، جراحان با استفاده از بازوهای مجهز به مدل جهان میتوانند شبیهسازی الاستیسیته بافتهای زنده و عروق خونی را پیش از برش نهایی به چشم ببینند و برشهای میکروسکوپی را با دقت میکرومتر هدایت کنند.
در اکتشافات فضایی، روباتهای ارسالی به قطب جنوب ماه یا مریخ به دلیل تاخیر مخابراتی چنددقیقهای نمیتوانند منتظر دستورات زمین بمانند. مدل جهان درونی روبات به آن اجازه میدهد پستیوبلندیهای ناشناخته، خطر لغزش خاکهای ریزدانه رگولیت و مسیرهای پایدار را به صورت کاملاً خودمختار ارزیابی کرده و تجهیزات پایگاههای دائمی را مستقر سازد.
مدلهای جهان ستون فقرات عصبی نسل نوین ماشینهای خودران و روباتهای قرن بیست و یکم هستند؛ ابزارهایی که با هوش فضایی خود، فاصله میان تصور ذهنی و درک فیزیکی را برای همیشه از میان برداشتهاند.
بیشتر از هوش مصنوعی



