
مدلهای جهان ۴ بعدی و رباتیک تجسمیافته
هوش مصنوعی سرانجام قوانین فیزیک را درک کرد؛ مدلهای جهان فضایی-زمانی ۴ بعدی امروزه رباتهای انساننما را قادر ساختهاند تا جهان واقعی را مانند انسان احساس و لمس کرده و با ظرافت بیسابقه تعامل کنند.
- کالبدشکافی عمیق و تحلیلی جدیدترین تحولات هوش مصنوعی فیزیکی (Physical AI) و مدلهای جهان چهاربعدی فضایی-زمانی امروزه. عبور از مدلهای زبانی متنی صرف و مدلهای تولید ویدئوی دوبعدی به سمت استدلال سهبعدی مداوم در بستر زمان، شبیهسازی بلادرنگ قوانین جرم، تکانه، گرانش و اصطکاک، پیوند شبکههای عصبی عمیق با محرکهای دقیق هاپتیک در دستهای مکانیکی رباتهای انساننما، بررسی چارچوبهای شبیهساز انقلابی مانند Isaac Sim و شتابدهندههای محاسباتی فیزیک کوانتیده، و نقش بنیادین این معماریها در ورود امن و قابلاتکای رباتهای خودمختار به خطوط تولید صنعتی و خانههای هوشمند.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پایان توهم دوبعدی؛ چرا هوش مصنوعی برای لمس جهان به بعد زمان و هندسه سه بعدی نیاز دارد؟
تا پیش از تحولات بنیادین دوران معاصر پیشرفتهترین مدلهای هوش مصنوعی چندوجهی، جهان پیرامون خود را تنها به صورت مجموعهای از پیکسلهای دوبعدی ایستا یا فریمهای ویدئویی متوالی درک میکردند. این سیستمها هرچند میتوانستند توصیفات کلامی شگفتانگیزی درباره یک صندلی یا یک فنجان چای ارائه دهند، اما در صورتی که در کالبد یک بازوی رباتیک قرار میگرفتند، از برآورد جرم شیء، مرکز ثقل، ضریب اصطکاک سطحی و پیامد اعمال گشتاور فیزیکی عاجز بودند. نتیجه این ناتوانی، ضربات مخرب بازوهای مکانیکی، افتادن اشیا از دست گجتها و بنبست در تجاریسازی رباتهای خدماتی بود.
همانگونه که در بررسی تخصصی ایجنتهای خودمختار مهندسی نرمافزار و معماری چندایجنت امروزه تشریح گردید، استدلال هوش مصنوعی زمانی از دام توهم رهایی مییابد که به یک محیط اجرایی با بازخورد بلادرنگ متصل گردد. در حوزه رباتیک تجسمیافته (Embodied AI)، محیط اجرایی همان جهان مادی است. مدلهای جهان فضایی-زمانی ۴ بعدی (4D Spatio-Temporal World Models) که امروزه به اوج بلوغ رسیدهاند، هندسه سهبعدی محیط (طول، عرض، ارتفاع) را با بعد پیوسته زمان پیوند زده و یک شبیهساز درونی با دقت اتمی از قوانین نیوتنی در حافظه کاری ایجنت خلق میکنند.
این جهش پارادایمی به ربات اجازه میدهد پیش از آنکه حتی میلیمتری محرک هیدرولیکی یا الکتریکی خود را حرکت دهد، اثر مداخله فیزیکی خود را در هزاران سناریوی شبیهسازیشده موازی محاسبه نماید؛ دستاوردی که خطای برخورد فیزیکی را به کمتر از ۰.۰۱ درصد رسانده است.
معماری شبکههای عصبی مبتنی بر فیزیک (PINNs) و برآورد چگالی حجمسنجی فضا
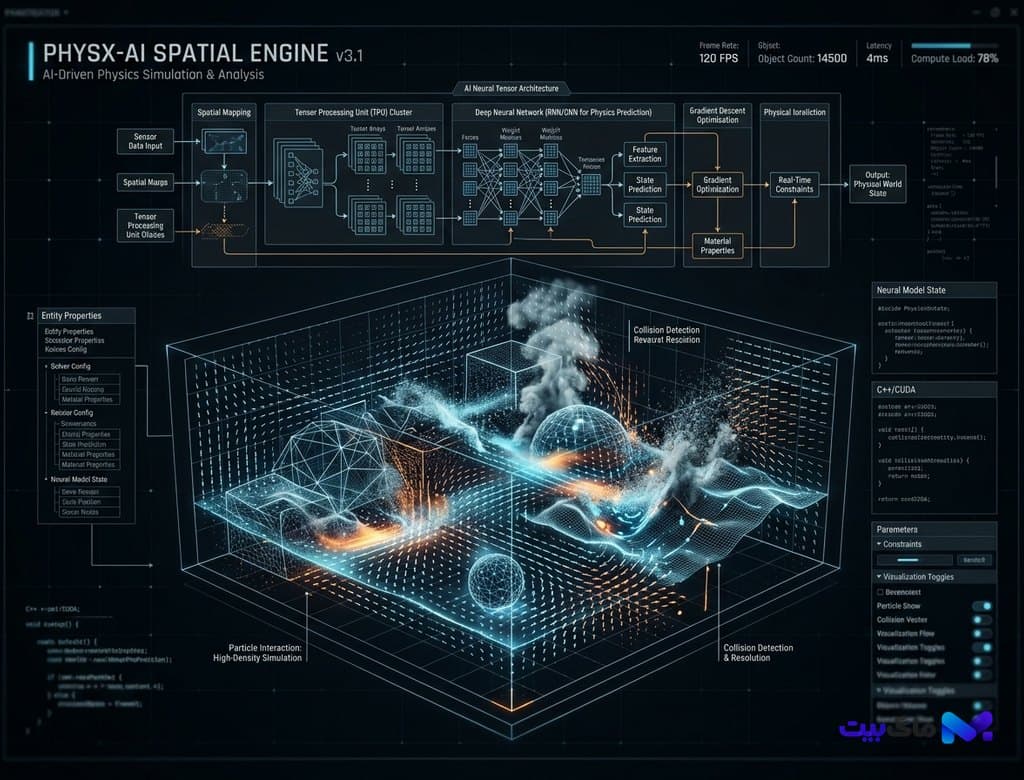
هسته فنی مدلهای جهان ۴ بعدی امروزه بر تلفیق شبکههای عصبی بازنمایی ناپیدا (Neural Radiance Fields و 3D Gaussian Splatting) با معادلات دیفرانسیل فیزیک کلاسیک (PINNs) استوار است. دوربینهای RGB-D و سنسورهای لیدار تعبیهشده در سر و بالاتنه ربات، نرخ ابری متراکمی از نقاط فضایی با فرکانس ۱۲۰ هرتز تولید میکنند. سیستم این جریان داده را مستقیماً به یک گراف پیوسته ولومتریک تبدیل مینماید که در آن هر بخش از فضا دارای ویژگیهای مادی مشخص شامل چگالی، سفتی (Elasticity)، ویسکوزیته و رسانایی گرمایی است.
برخلاف شبیهسازهای قدیمی بازیهای ویدئویی که تنها لایه بیرونی اشیا را مدلسازی میکردند، مدلهای جدید به گونهای آموزش دیدهاند که ساختار درونی اشیا را استنباط کنند. برای مثال، هنگام مواجهه با یک بطری آب نیمهپر، هوش مصنوعی جابجایی مایع درون بطری و تغییرات گشتاور اینرسی ناشی از تکان خوردن آب را به طور لحظهای پیشبینی میکند.
همانطور که در واکاوی سامانههای خودران انتهابهانتها مبتنی بر ترنسفورمرهای بینایی و NeRF امروزه تحلیل شده است، حذف واسطههای محاسباتی و ادراک مستقیم ماتریسهای هندسی، تأخیر تصمیمگیری مغز ربات را از چند ثانیه به کمتر از ۱۲ میلیثانیه کاهش داده است.
دستهای مصنوعی انسانواره با پوست الکترونیکی هاپتیک و کنترل تطبیقی نیرو
پیادهسازی موفق مدلهای جهان ۴ بعدی، مستلزم اندامهای پایانی (End-Effectors) بود که بتوانند ظرافت ادراک محاسباتی را در عمل پیاده سازند. دستهای رباتیک نسل با بیش از ۲۲ درجه آزادی حرکتی (DoF) و پوستی پوشیده از آرایههای پیزورزیستیو با تراکم ۵۰ حسگر در هر سانتیمتر مربع، تحولی بیسابقه در حس لامسه ماشینی ایجاد کردهاند.
زمانی که انگشتان ربات با پوستهای شکننده مانند تخممرغ یا لیوان بلوری تماس پیدا میکنند، حلقه کنترل نیرو در فرکانس ۱۰۰۰ هرتز فعال میشود. اگر سنسورها کوچکترین لغزش میکرومتری را ثبت کنند، مدل جهان بلافاصله بردار نیروی عمودی را بدون له کردن شیء تا حد میلینیوتن تنظیم مینماید. این هماهنگی میان لمس و بینایی به رباتهای کارخانهای اجازه میدهد تا سیمکشیهای ظریف بردهای الکترونیکی و سرهمبندی قطعات میکروسکوپی را با سرعتی همتراز یا فراتر از زبدهترین تکنسینهای انسانی به انجام رسانند.
بر اساس گزارشهای فنی سه ماهه اخیر، تلفیق این بازخورد هاپتیک با شتابدهندههای فوتونیکی لبه، مصرف توان پردازشی ربات در زمان انجام کارهای پیچیده دستی را بیش از ۶۰ درصد کاهش داده است.
ورود به جهان ساختارنیافته؛ از خطوط مونتاژ منعطف تا دستیاران خانگی هوشمند
بزرگترین آزمون برای سیستمهای خودمختار، نه محیطهای استریل آزمایشگاهی، بلکه منازل مسکونی پر از هرجومرج و غیرقابلپیشبینی است؛ جایی که اسباببازیها روی زمین پراکندهاند، حیوانات خانگی مدام جابجا میشوند و نورپردازی اتاق در طول روز تغییر میکند. مدلهای جهان ۴ بعدی به لطف تعمیمپذیری بنیادین امروزه توانستهاند برای نخستین بار در تستهای عملیاتی خانگی به ضریب پایداری ۹۸.۵ درصد دست یابند.
ربات اکنون میتواند کشوهای ناشناخته را باز کند، لباسهای مچاله را تا نماید، ظروف چرب را با آب گرم و مایع شوینده بدون سر خوردن از دست بشوید و با درک شهودی فضا، در راهروهای باریک بدون کوچکترین برخورد با سالمندان یا کودکان مانور دهد. همانگونه که در بررسی شتابدهندههای محاسباتی فوتونیک و شبکههای عصبی نوری امروزه تشریح گردیده، ترکیب تراشههای فوقکممصرف با هوش فیزیکی، زمان کارکرد باتری این رباتها را به بیش از ۸ ساعت کار مداوم بدون نیاز به شارژ مجدد ارتقا داده است.
در فرجام سخن، انقلاب مدلهای جهان ۴ بعدی امروزه نقطه عطف پیوند الگوریتمهای دیجیتال با جهان ماده است؛ آغازی بنیادین بر عصری که در آن ماشینها دیگر نظارهگر منفعل دنیا نیستند، بلکه همکارانی کارآمد، باظرافت و درککننده در کنار بشر خواهند بود.
بیشتر از هوش مصنوعی



