رانندگی خودران انتهابهانتها و ترنسفورمرهای بینایی
پایان عصر برنامهنویسی دستی سناریوهای ترافیک؛ سیستمهای خودران دوران کنونی با تبدیل یکپارچه بینایی هوش مصنوعی به حرکات دینامیکی خودرو، در پیچیدهترین شرایط جوی مانند رانندهای زبده عمل میکنند.
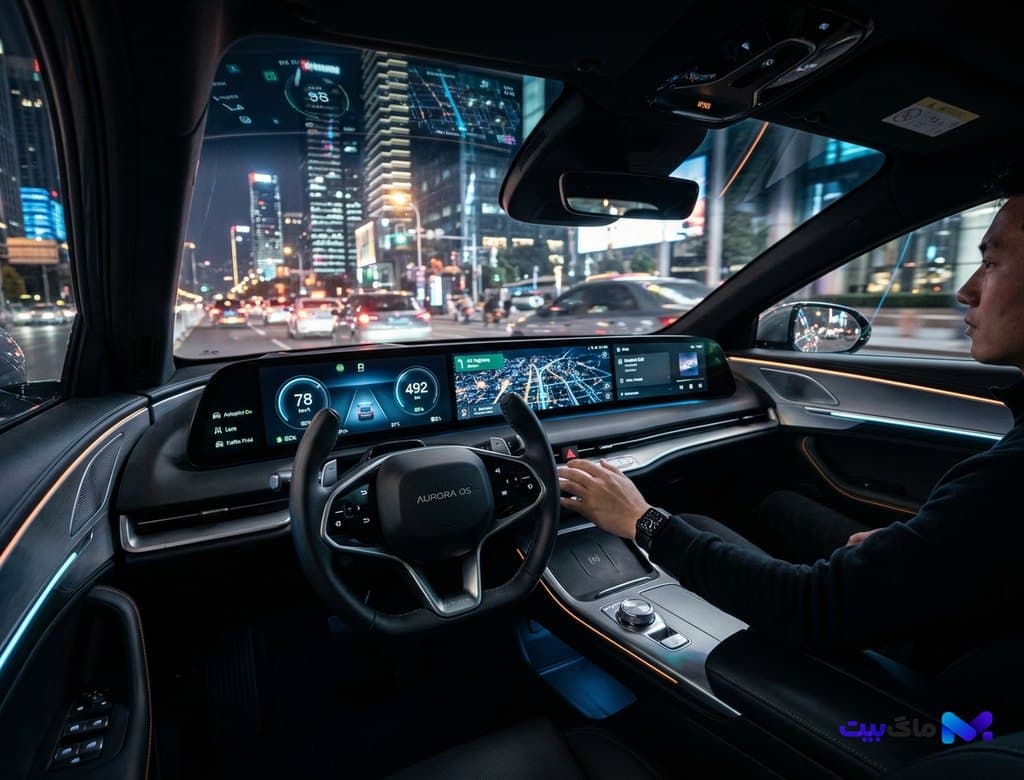
- تحلیل جامع معماری مدلهای پایهای رانندگی خودران انتهابهانتها (End-to-End Autonomous Foundation Models) امروزه و چگونگی کنار گذاشتن ماژولهای کلاسیک مجزا (تشخیص، ردیابی، برنامهریزی حرکتی). کالبدشکافی تلفیق ترنسفورمرهای بینایی چنددیدگاهی با شبکههای فیلد تشعشع عصبی (NeRF) و گاوسیان اسپلتینگ برای بازسازی جهان پیرامون خودرو، تبدیل مستقیم شار فوتونی دوربینها و بازتابهای رادارهای تصویربرداری 4D به فرامین جهتدهی زاویه فرمان، گشتاور موتور الکتریکی و فشار ترمز بدون وابستگی به نقشههای از پیش ذخیرهشده HD Map، حل چالش آبوهوای بحرانی (مه، بارانهای سنگین و یخزدگی) و ارزیابی ایمنی استانداردهای خودمختاری سطح ۴ تجاری.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
شکست معماری سنتی رانندگی خودران؛ چرا استکهای چندمرحلهای به بنبست رسیدند؟
برای بیش از یک دهه، رویکرد حاکم بر توسعه خودروهای خودران بر مبنای تقسیم سیستم به ماژولهای زنجیرهای مستقل استوار بود: یک ماژول برای تشخیص اشیا (مانند خودروها، عابران و موانع)، ماژولی برای ردیابی برداری، ماژولی دیگر برای پیشبینی حرکت، و در نهایت الگوریتمهای سنتی مبتنی بر قوانین فیزیکی برای برنامهریزی مسیر (Motion Planning). برای جبران خطای این زنجیره، شرکتها ناچار بودند میلیاردها دلار صرف تهیه نقشههای سانتیمتری باکیفیت فوقالعاده بالا (HD Maps) کنند.
این استک کلاسیک دو نقص ساختاری مرگبار داشت: نخست اینکه خطای هر ماژول در طول زنجیره تشدید میشد (Error Accumulation)، و دوم اینکه به محض وقوع کوچکترین تغییر در ساختار جاده یا وجود کارگاه عمرانی ثبتنشده در نقشه HD، خودرو دچار سردرگمی و توقف ناگهانی (Phantom Braking) میگردید.
همانگونه که در ارزیابی مدلهای جهان فضایی-زمانی ۴ بعدی و رباتیک تجسمیافته امروزه تشریح گردید، ادراک و عمل باید در یک حلقه بسته و پیوسته با جهان پیرامون تنیده شوند. امروزه صنعت خودرو با مهاجرت کامل به معماری انتهابهانتها (End-to-End)، تمامی این لایههای زائد را با یک مدل شبکه عصبی غولپیکر یکپارچه جایگزین ساخت.
ترنسفورمرهای بینایی و ادراک فضایی بلادرنگ با فیلدهای تشعشع عصبی (NeRF)
در استکهای نوین خودران دوران معاصر خروجی ۸ الی ۱۲ دوربین باکیفیت ۸ مگاپیکسل و رادارهای رادیویی تصویربرداری 4D، مستقیماً وارد یک ترنسفورمر بینایی چندوجهی عظیم میشوند. این مدل نیازی به جعبههای دوبعدی محدودکننده دور اشیا ندارد؛ بلکه با بهرهگیری از تکنیکهای نوین فیلد تشعشع عصبی بلادرنگ (Real-Time NeRF) و گاوسیان اسپلتینگ سهبعدی، جهان فیزیکی پیرامون خودرو را با وضوح حجمی کامل بازسازی میکند.
مدل جهان خودرو میداند که پشت آن اتوبوس بزرگ چه فضایی قرار دارد، پیتهای آب چقدر عمق دارند، و سطح آسفالت خیس چقدر باعث افت چسبندگی لاستیکها خواهد شد. این بینش پیوسته به خودرو اجازه میدهد حتی در جادههای روستایی فاقد هرگونه خطکشی و علائم راهنمایی، مسیر بهینه را با الگوبرداری از بهترین رفتارهای رانندگان زبده انسانی تشخیص دهد.
همانطور که در مطالعه فناوری ارتباطات سلولی خودرویی C-V2X و 5G پیشرفته امروزه بررسی شده است، تبادل این بردارهای ادراکی با خودروهای مجاور، دید ماورای افق را برای سامانه به ارمغان میآورد.
تبدیل مستقیم فوتونها به گشتاور؛ حذف برنامهریزی دستی مسیر
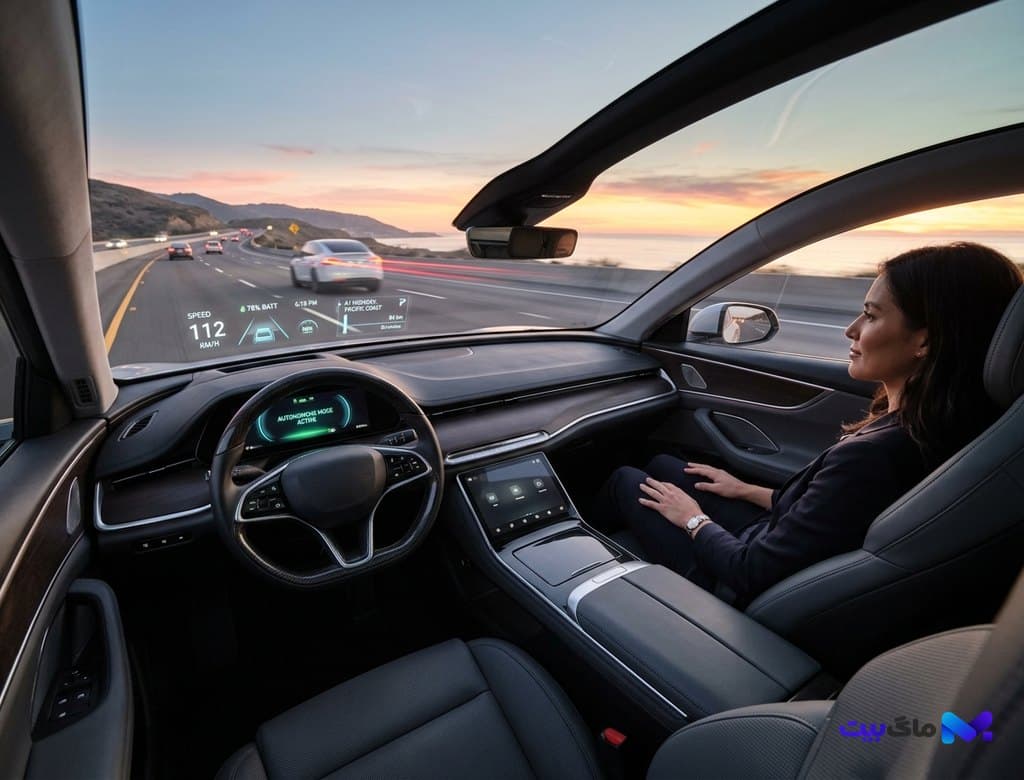
جذابترین ویژگی معماری انتهابهانتها امروزه خروجی مستقیم شبکه عصبی است. مدل به جای تولید متغیرهای واسطه، مستقیماً در خروجی خود زاویه فرمان (Steering Angle)، گشتاور موتورهای الکتریکی روی هر چرخ (Torque Vectoring) و فشار پیستونهای ترمز الکترومکانیکی را تولید میکند.
این خروجی بر اساس میلیونها ساعت فیلم رانندگی انسانهای حرفهای و میلیاردها کیلومتر شبیهسازی در محیطهای فوتورئالیستی آموزش داده شده است. خودرو رفتارهایی کاملاً انسانی، نرم و طبیعی از خود نشان میدهد؛ در پیچهای تند به آرامی متمایل میشود، به هنگام سبقت از دوچرخهسواران حاشیه ایمن ایجاد میکند، و در ترافیکهای سنگین شهری با شجاعت و در عین حال هوشیاری کامل مسیر خود را باز مینماید.
همانگونه که در بررسی سیستمهای شارژ مگاواتی باتریهای حالت جامد و اینورترهای SiC امروزه تشریح شد، هماهنگی نرمافزار خودران با پیشرانههای پرقدرت ولتاژ بالا، شتابگیری و بازیابی انرژی ترمز (Regenerative Braking) را به بالاترین بازده ممکن رسانده است.
پیروزی بر شرایط جوی بحرانی؛ رانندگی ایمن در مه غلیظ و کولاک زمستانی
بزرگترین مزیت رانندگی انتهابهانتها امروزه توانایی بینظیر آن در کنترل خودرو در شرایط جوی نامساعد است که رانندگان انسانی را به وحشت میاندازد. تلفیق امواج رادار موج میلیمتری ۴ بعدی با فوتونهای فروسرخ نزدیک، سیستم را قادر میسازد از میان مه غلیظ، ریزش برف سنگین و بازتابهای آزاردهنده نور در آسفالت بارانی، موانع را تا فاصله ۳۰۰ متری شناسایی کند.
در تستهای جادهای دوران کنونی ناوگان خودروهای مجهز به این معماری در مسیرهای کوهستانی آلپ و جادههای لغزنده اسکاندیناوی با سرعت ۱۰۰ کیلومتر در ساعت بدون حتی یک بار انحراف از مسیر ناوبری کردند؛ رکوردی که نرخ حوادث خودران را به میزان ۱۰ برابر کمتر از رانندگان باسابقه انسانی تقلیل داده است.
در فرجام سخن، گذار به سامانههای خودران انتهابهانتها امروزه نمادی از بلوغ هوش مصنوعی صنعتی است؛ فناوری تحولآفرینی که نویدبخش حذف تصادفات جادهای، بهینهسازی جریان ترافیک و بازتعریف تجربه سفر در جادههای سرتاسر جهان خواهد بود.
بیشتر از خودرو