
مدلهای جهانی فیزیکمحور
پایان دوران یادگیری کورکورانه؛ مدلهای فیزیکمحور جهان نوین دوران کنونی با شبیهسازی قوانین بقا، جرم و هندسه سهبعدی، روباتها را بدون آزمونوخطای مرگبار در دنیای واقعی تربیت میکنند.
- تحلیل عمیق و راهبردی انقلاب شبیهسازهای جهان فیزیکی و مدلهای بنیادی هوش مکانی (Physical World Models & Spatial Intelligence) امروزه. واکاوی گذار جریانساز از مدلهای صرفاً ویدیو-ساز متنی به موتورهای شبیهسازی تعاملی جهان ۴ بعدی با درک بلادرنگ قوانین بقای ماده، گرانش، اصطکاک و انتقال تکانه. بررسی ادغام ترنسفورمرهای بینایی-مکانی و شبکههای زمانپیوسته با سیستمهای تصمیمگیری بلادرنگ در روباتهای انساننما و پلتفرمهای خودران. ارزیابی ابزارهای نوین سنتز محیطهای آموزشی چندمیلیون ساعته در زمان استنتاج، مهار خلأ واقعیت به شبیهسازی (Sim-to-Real Gap) و گامهای بنیادین بشر به سوی هوش مصنوعی تجسمیافته (Embodied AI).
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
فراتر از تولید ویدیو؛ ظهور موتورهای عصبی شبیهسازی جهان فیزیکی
تا نیمه نخست دوران معاصر دنیای هوش مصنوعی مولد محو تماشای ویدیوهای سینمایی خیرهکننده اما سطحی بود؛ ابزارهایی که پیکسلها را به شکلی باورپذیر کنار هم میچیدند، اما در مواجهه با قوانین جهان واقعی نظیر بقای جرم، صلبیت اشیا و جاذبه زمین دچار خطاهای خندهدار میشدند. فنجانی که در هوا ناپدید میشد یا شیئی که از میان یک دیوار بدون اصطکاک عبور میکرد، گواهی بر نبود یک «مدل ذهنی از فیزیک» در شبکههای عصبی بود. امروزه دانشمندان هوش مصنوعی پارادایم را تغییر داده و از تولید غیرفعال پیکسل به سمت مدلهای جهانی فیزیکمحور (Physical World Foundation Models) حرکت کردند.
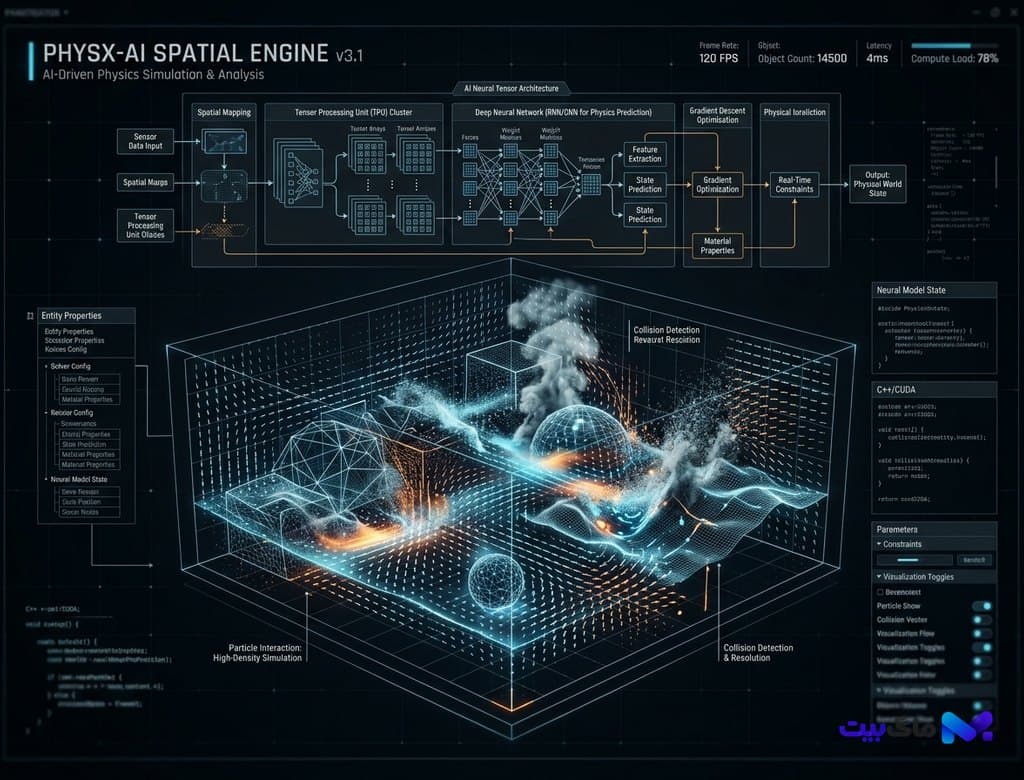
این مدلها نه فقط به عنوان ابزارهای گرافیکی، بلکه به مثابه موتورهای شبیهساز فیزیکی عمل میکنند که توانایی درک پایداری اشیا، بردار تکانه، اصطکاک سطوح، دینامیک سیالات و الاستیسیته مواد را دارا هستند. همانند مسیری که در تکامل شبکههای عصبی مایع (LNN) و مدلهای فضای حالت زمانپیوسته مشاهده کردیم، پیوستگی زمانی و پایبندی به معادلات برداری شرط لازم برای تعامل معنادار هوش مصنوعی با دنیای فیزیکی پیرامون است.
مدلهای نوین نظیر معماریهای Genie 2 و پلتفرمهای Spatial Intelligence، قادرند بر اساس یک فریم تصویر اولیه و یک فرمان اکشن برداری (Action Vector)، فریمهای بعدی را بر اساس محاسبات دینامیک سهبعدی بازآفرینی کنند. این یعنی یک روبات یا ایجنت نرمافزاری میتواند پیش از آنکه دست فیزیکی خود را حرکت دهد، نتایج احتمالی کنش خود را در یک شبیهساز ذهنی داخلی با سرعت صدها فریم در ثانیه آزمایش کند.
هوش مکانی (Spatial Intelligence) و پلزدن بر شکاف واقعیت تا شبیهسازی
بزرگترین کابوس مهندسان روباتیک در طول تاریخ، پدیدهای به نام شکاف شبیهسازی به واقعیت یا همان Sim-to-Real Gap بوده است. آموزش یک دست روباتیک در نرمافزارهای سنتی مانند MuJoCo یا Isaac Sim به دلیل سادهسازیهای افراطی در فیزیک برخوردها و بافتها، به ندرت در کارخانهها و بیمارستانهای واقعی موفق از آب درمیآمد. مدلهای جهانی دوران کنونی این مانع تاریخی را به طور کامل از میان برداشتهاند.
این شبیهسازهای عصبی با جذب میلیونها ساعت ویدیوی استریوسکوپیک با حسگرهای عمقسنج لیدار و دادههای نیروسنجی، شهودی غیرقابل فرمولهکردن از دنیای واقعی را فرا گرفتهاند. آنها به سادگی پیشبینی میکنند که پارچه حریر در برابر باد چگونه موج برمیدارد، روغن موتور داغ روی سطح آلومینیومی چه میزان لغزندگی ایجاد میکند و یا یک ظرف شیشهای در صورت برخورد با لبه میز با چه زاویهای خرد خواهد شد. این درک شهودی دقیقا همان چیزی است که به روباتها اجازه میدهد بدون نیاز به میلیونها بار تجربه سقوط فیزیکی، مهارتهای حرکتی ظریف را فرا بگیرند.
علاوه بر این، در تلفیق با ایجنتهای کامپیوتر-یوز و اتوماسیون محیط سیستمعامل، هوش مکانی بستری فراهم میکند تا ایجنتها نهتنها رابطهای گرافیکی دوبعدی، بلکه مدلهای سهبعدی نرمافزارهای مهندسی CAD و فرآیندهای تولید قطعات صنعتی را با بینشی عمیق نسبت به ساختار ماده کنترل و راهبری کنند.
سنتز بینهایت سناریوهای بحرانی برای ناوبری خودران و ناوگان روباتیک
توسعه ناوگان وسایل نقلیه خودران برای سالها با مسئله «موارد نادر حاشیهای» یا Edge Cases دستبهگریبان بود؛ رویدادهایی نظیر غلتیدن یک توپ به وسط بزرگراه بارانی و به دنبال آن دویدن ناگهانی یک کودک، به قدری در دنیای واقعی نادرند که جمعآوری داده کافی برای آموزش مدلها عملاً ناممکن بود. مدلهای جهانی فیزیکمحور دوران کنونی امکان تولید سنتتیک و بیپایان این موقعیتهای خطرناک را در محیطهای فوتورئالیستی فراهم آوردهاند.
یک خودروساز اکنون میتواند خودروی آزمایشی خود را در صدها هزار حالت لغزندگی جاده، طوفانهای شدید شن، نورهای کورکننده پروژکتور روبهرو و ترمزهای اضطراری به چالش بکشد؛ آن هم در حالی که فیزیک ترمزگیری و لغزش چرخها موبهمو با رفتار حقیقی سیستمهای فرمان و ترمز سیمی تمامالکترونیکی خودروها هماهنگ شده است. این شیوه اعتبارسنجی نه تنها هزینههای میدانی تست جادهای را تا ۹۰ درصد کاهش داده، بلکه ضریب اطمینان خودروهای خودران سطح ۴ را تا مرتبهای بالاتر از رانندگان انسانی ارتقا بخشیده است.
پژوهشگران همچنین با پیادهسازی مقیاسپذیری زمان استنتاج و الگوریتمهای استدلال عمیق در دل مدلهای جهانی، به ایجنتها این توانمندی را بخشیدهاند که در زمان مواجهه با بنبستهای غیرمنتظره فیزیکی، درخت احتمالات مسیر را تا چندین ثانیه آینده پیمایش کرده و بهینهترین مسیر عبور از موانع را برگزینند.
افق پیشرو؛ شکلگیری اینترنت جهانهای فیزیکی و هوش تجسمیافته
همگرایی مدلهای جهانی فیزیکمحور با سامانههای سختافزاری پردازش لبه، سنگ بنای ظهور هوش مصنوعی تجسمیافته (Embodied AI) را بنا نهاده است. روباتهای انساننما امروزه دیگر عروسکهای خیمهشببازی با برنامهنویسی خشک موقعیتی نیستند؛ آنها ادراکی سهبعدی و حسی پیوسته از فضا، جرم و مقاومت محیط دارند و میتوانند در منازل سالمندان، خطوط مونتاژ باتری و پایگاههای فضایی وظایف سنگین را به دوش بکشند.
صاحبنظران فناوری بر این باورند که تا پایان دهه جاری، اینترنت به بستری از شبیهسازهای جهانی تعاملی بدل خواهد شد که در آن انسانها، ایجنتهای هوش مصنوعی و رباتهای بیومکانیک میتوانند سناریوهای علمی و صنعتی پیچیده را پیش از عملیاتیسازی در ابعاد واقعی بیازمایند. دوران کنونی سرآغاز عصری است که در آن هوش مصنوعی نه تنها با زبان انسان سخن میگوید، بلکه الفبای قوانین فیزیکی جهان مادی را با شگفتی و دقت مطلق از بر کرده است.
بیشتر از هوش مصنوعی



