سیستمهای فرمان و ترمز سیمی دیجیتال در خودروهای برقی
رانندگی بدون میله و روغن؛ سیستمهای کنترلی دیجیتال سیمی امروزه با سرعت عمل رفلکسهای عصبی و افزونگی موازی، ایمنی و کنترل خودروهای الکتریکی را متحول ساختهاند.
- تحلیل عمیق مهندسی و ایمنی دگرگونی کنترل خودروهای برقی نسل نوین با حذف کامل پیوندهای مکانیکی و هیدرولیکی امروزه. بررسی سامانه فرمان سیمی (Steer-by-Wire) با نسبت متغیر دینامیک، حذف ستون مکانیکی خشن، جلوگیری از انتقال لرزشهای مزاحم جاده به دست راننده و بازطراحی ارگونومیک غربیلکهای فرمان به سبک هوافضا. کالبدشکافی سیستم ترمز الکترومکانیکی (Brake-by-Wire) مبتنی بر اکچویتورهای الکتریکی مستقل در چرخها، کوتاه کردن زمان درگیر شدن لنتها به کمتر از ۹۰ میلیثانیه و بازیافت ۱۰۰ درصدی انرژی ترمزگیری. ارزیابی استانداردهای سختگیرانه افزونگی سیستمهای Fail-Operational با شبکههای حسگر موازی و بستر زمانی TSN جهت دستیابی به سطوح رانندگی خودران سطح ۴.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پایان اتصالات مکانیکی قرن بیستم؛ تحول بنیادین پلتفرمهای الکتریکی
از آغاز پیدایش اتومبیل، یک ستون صلب فلزی غربیلک فرمان را به چرخهای جلو متصل میکرد و لولههای تحت فشار روغن هیدرولیک وظیفه انتقال نیروی پای راننده به کالیپرهای ترمز را بر عهده داشتند. این اجزای مکانیکی نه تنها وزن زیادی به خودرو تحمیل میکردند و فضای ارزشمند دماغه و اتاقک سرنشینان را میبلعیدند، بلکه در تصادفات شدید جلو، ستون صلب فرمان مانند نیزهای به سمت قفسه سینه راننده پرتاب میشد. امروزه خودروسازان پیشرو به این میراث تاریخی پایان دادند.
با گسترش معماریهای ماژولار نظیر شاسی اسکیتبورد الکتریکی ولتاژ بالا و ساختار Cell-to-Chassis، کلیه اتصالات فیزیکی میان کنترلهای راننده و چرخها با پالسهای دیجیتال جایگزین شدهاند؛ مفهومی که تحت عنوان جامع فناوریهای کنترلی سیمی یا X-by-Wire شناخته میشود.
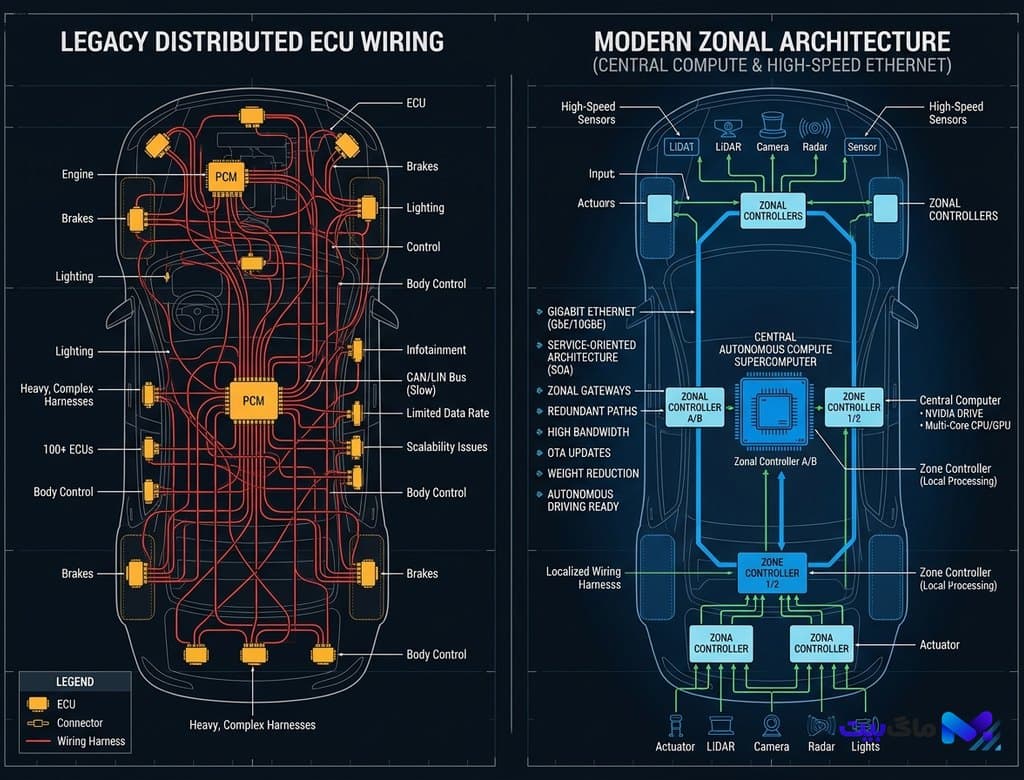
در این پلتفرمها، چرخش فرمان تنها یک زاویه سنسور را تغییر میدهد و فشردن پدال ترمز تنها مقدار نیروی فوتوالکتریک را میسنجد؛ سپس کامپیوتر مرکزی خودرو با سرعتی معادل سرعت نور، فرامین را از طریق باسهای اترنت خودرویی به موتورهای الکتریکی بدون جاروبک چرخها ارسال میکند.
فناوری فرمان سیمی (Steer-by-Wire) و نسبت گردش متغیر هوشمند
بزرگترین شگفتی رانندگی با سیستم Steer-by-Wire نوین، نسبت متغیر دینامیک فرمان (Variable Steering Ratio) است. در سرعتهای پایین و به هنگام پارک خودرو یا دور زدن در کوچههای باریک، راننده برای قفل چرخها نیازی به چرخاندن چندباره فرمان ندارد؛ تنها یک چرخش ۱۲۰ درجهای آرام دست، چرخها را تا حداکثر زاویه ممکن منحرف میکند. اما در بزرگراهها و سرعتهای فراتر از ۱۲۰ کیلومتر بر ساعت، حساسیت فرمان به طور خودکار کاهش مییابد تا پایداری خطی حفظ شده و کوچکترین لرزش دست باعث انحراف مرگبار خودرو نگردد.
موتورهای فیدبک هپتیک با وضوح بالا، حس واقعی مقاومت سطح آسفالت و چسبندگی لاستیکها را بازسازی میکنند، اما ارتعاشات خشن دستاندازها را پیش از رسیدن به دست راننده فیلتر مینمایند. این آزادی مکانیکی به طراحان اجازه داده تا غربیلکهای خلبانی یوک (Yoke) را به کار بگیرند؛ ابزارهایی که میدان دید بینظیری به سمت نمایشگرهای واقعیت افزوده شیشه جلو فراهم میسازند.
این نرمی و کنترل بینظیر با هماهنگی کامل سیستم تعلیق تمامفعال الکترومکانیکی با اسکن لیدار جاده همراه شده است تا خودرو پیش از ورود به پیچهای تند، کجشدگی بدنه را با تغییر ارتفاع و فرماندهی چرخهای عقب کاملاً خنثی نماید.
ترمز الکترومکانیکی (Brake-by-Wire) و واکنش زیر ۱۰۰ میلیثانیهای
در بخش ایمنی فعال، سیستمهای ترمز سیمی تمامالکترونیکی (EMB یا Electro-Mechanical Braking) جهشی خیرهکننده در کاهش مسافت توقف خودرو خلق کردهاند. در ترمزهای سنتی هیدرولیک، زمان لازم برای افزایش فشار روغن و جابجایی پیستونها حدود ۳۰۰ تا ۴۰۰ میلیثانیه به طول میانجامد؛ فاصلهای که در سرعتهای اتوبانی به معنای طی شدن ۱۰ تا ۱۵ متر پیش از آغاز واقعی ترمزگیری است.
سیستمهای EMB دوران کنونی با مجهز بودن به اکچویتورهای الکتریکی مستقل روی هر کالیپر، زمان واکنش را به کمتر از ۸۰ میلیثانیه رساندهاند؛ این یعنی فشردهشدن آنی لنت بر دیسکهای کربن-سرامیکی در یک چشم برهم زدن. علاوه بر این، ادغام سیستم ترمز با پیشرانههای قدرتمند الکتریکی و توانایی پذیرش جریان شارژ در باتریهای حالت جامد (All-Solid-State) در خودروهای برقی، بازیابی انرژی ترمزگیری (Regenerative Braking) را به بیش از ۹۵ درصد رسانده و سایش فیزیکی لنتها را عملاً به صفر نزدیک کرده است.
در ترمزگیریهای اضطراری در مسیرهای خیس و لغزنده، هر یک از چهار چرخ میتواند هزار بار در ثانیه گشتاور ترمز متفاوتی دریافت کند؛ پدیدهای که کنترل پایداری الکترونیکی (ESP) را به سطحی مافوق رفلکسهای هر راننده مسابقهای حرفهای ارتقا داده است.
معماری افزونگی دوگانه Fail-Operational و هموارسازی مسیر خودران سطح ۴
سؤال حیاتی پیرامون سیستمهای سیمی همواره این بوده است: اگر در سرعت ۱۲۰ کیلومتر برق سیستم قطع شود چه خواهد شد؟ پاسخ مهندسی دوران کنونی استانداردهای فوقسختگیرانه افزونگی ایمنی عملیاتی (Fail-Operational) است. هیچ نقطه شکست تکی (Single Point of Failure) در مدار این خودروها وجود ندارد؛ هر چرخ دارای دو موتور الکتریکی مستقل سیمپیچیشده، دو سنسور موقعیت مجزا، دو منبع تغذیه باتری جداگانه و دو شبکه ارتباطی ایزوله TSN (Time-Sensitive Networking) است.
حتی در صورت از کار افتادن کامل یکی از پردازندهها یا قطعی یک شبکه، سیستم دوم در کسری از یک میلیثانیه بدون کوچکترین احساس افت عملکرد توسط راننده وارد مدار میشود. این سطح از پایداری سختافزاری پیششرط الزامی برای استقرار مدلهای جهانی فیزیکمحور و شبیهسازهای تعاملی هوش مصنوعی در کنترل خودمختار ناوگان تاکسیهای رباتیک بدون راننده (Robotaxi) است.
دوران کنونی نقطهای بدون بازگشت در مهندسی حملونقل هوشمند است؛ اتومبیل سرانجام پوستاندازی مکانیکی خود را کامل کرده و به یک سیستم یکپارچه الکترومکانیکی فوقپایدار، سبکتر و فوقالعاده هوشمند تبدیل شده است.
بیشتر از خودرو