معماری ناحیهای Zonal و سوپرکامپیوتر مرکزی خودروها
سیمکشیهای کیلومتری و صدها کامپیوتر کوچک منسوخ شدند؛ معماری ناحیهای و مغز متمرکز امروزه خودروهای برقی را به سرورهای فوقهوشمند متحرک بدل کردهاند.
- واکاوی عمیق و فنی گذار تاریخی صنعت خودروسازی امروزه از ساختارهای سنتی توزیعشده به معماری ناحیهای (Zonal Architecture) و کامپیوترهای مرکزی مجتمع. تحلیل چگونگی حذف بیش از ۱۰۰ یونیت کنترل الکترونیکی (ECU) مجزا و جایگزینی آنها با ۳ الی ۴ گیتوی ناحیهای و یک سوپرکامپیوتر مرکزی یکپارچه. کالبدشکافی کابلکشی اترنت حساس به زمان (TSN 10Gbps)، کاهش سرسامآور وزن دستهسیمها تا ۳۵ کیلوگرم، افزایش راندمان مصرف باتری، و فعالسازی قابلیتهای آپدیت نرمافزاری یکپارچه (OTA) در خودروهای تمامنرمافزار (Software-Defined Vehicles).
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
مقدمه و بررسی اولیه
بحران کلاف سردرگم سیمکشی و بنبست ECUهای سنتی
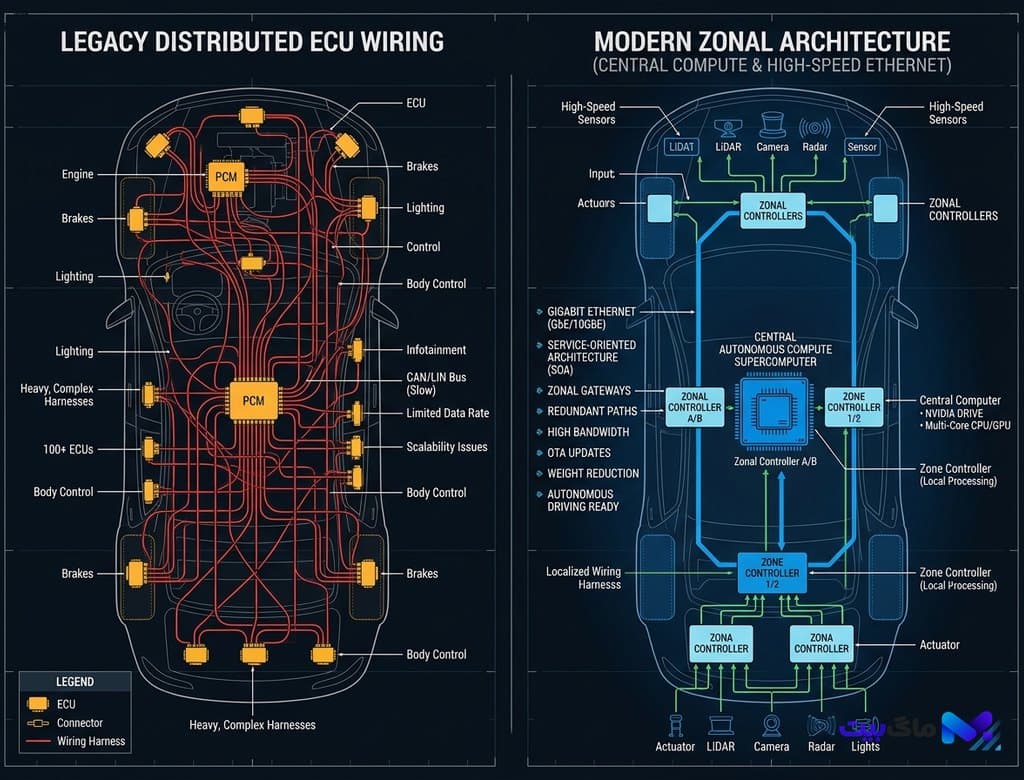
تا سالهای اخیر، یک خودروی لوکس معمولی شبیه به یک موزه تاریخی از فناوریهای لایهبهلایهنشسته بود. برای هر عملکرد جزئی از کنترل پنجرهها و موتور صندلی گرفته تا پمپ هیدرولیک ترمز و تنظیمات برفپاککن، یک یونیت کنترل الکترونیکی مستقل (ECU) با میکروکنترلر ۸ یا ۱۶ بیتی اختصاصی تعبیه میشد. این رویکرد در خودروهای مدرن منجر به فاجعه مهندسی شد: وجود بیش از ۱۲۰ دستگاه ECU مجزا از دهها تامینکننده مختلف، بیش از ۴ کیلومتر کابلکشی مسی سنگین با وزن نزدیک به ۶۰ کیلوگرم، و دهها پروتکل ناسازگار CAN و LIN.
این ساختار درهمپیچیده نه تنها مونتاژ دستی خودروها را بسیار پرهزینه و مستعد خطا میکرد، بلکه بزرگترین سد راه ارتقای نرمافزاری یکپارچه (Over-the-Air Update) بود. امروزه خودروسازان پیشرو به رهبری پلتفرمهای نسل نو، این پارادایم کهنه را به گورستان تاریخ سپردهاند و گذار به «معماری ناحیهای» (Zonal Architecture) را کامل کردهاند.
این دگرگونی مکمل پیشرفتهای خیرهکننده در حوزه ذخیرهسازی انرژی نظیر تجاریسازی نسل دوم باتریهای سدیم-یون و کاتدهای ترکیبی و شاسیهای مدرن مجهز به موتورهای محوری درونچرخ (In-Wheel Hub Motors) است که با هم شالوده خودروهای برقی نسل آینده را تشکیل میدهند.
کالبدشکافی توپولوژی Zonal؛ تقسیم خودرو بر اساس جغرافیا نه عملکرد
ایده اصلی معماری ناحیهای امروزه بسیار شفاف و هوشمندانه است: سنسورها و عملگرها بر اساس عملکردشان به کامپیوترهای جداگانه متصل نمیشوند، بلکه به نزدیکترین «کنترلر ناحیهای» (Zonal Gateway) جغرافیایی وصل میگردند. در یک پلتفرم استاندارد، معمولاً ۴ کنترلر ناحیهای تعبیه شده است: ناحیه جلو-چپ، جلو-راست، عقب-چپ و عقب-راست.
برای مثال، کنترلر ناحیه جلو-راست، همزمان دادههای رادار جلو، چراغ LED ماتریسی، سنسور فشار تایر، سوپاپ خنککننده باتری و قفل درِ سمت سرنشین را جمعآوری کرده و همه آنها را از طریق یک تککابل اترنت نوری یا زوج سیم به هم تابیده با پهنای باند ۱۰ گیگابیت بر ثانیه (10GBASE-T1) به کامپیوتر مرکزی ارسال میکند. این رویکرد، طول دستهسیمها را بیش از ۷۵ درصد کاهش داده و وزن خودرو را تا ۳۵ کیلوگرم سبکتر کرده که مستقیماً به افزایش برد پیمایشی باتری انجامیده است.
شبکه اترنت حساس به زمان (TSN) و تضمین تاخیر میکروثانیهای
انتقال دادههای تمام اجزای خودرو بر روی یک بستر شبکه مشترک بدون فدا کردن ایمنی چگونه ممکن شده است؟ پاسخ در استاندارد IEEE 802.1 Time-Sensitive Networking (TSN) نهفته است. در شبکههای قدیمی CAN Bus، پکتهای داده ممکن بود در صورت ترافیک بالا با تاخیر مواجه شوند که این امر در سیستمهای ترمز خودکار و هدایت فرمان مرگبار بود.
پروتکلهای TSN در خودروهای دوران کنونی پهنای باند را به صورت قطعی (Deterministic) با زمانبندی دقیق در مقیاس نانوثانیه تقسیم میکنند. جریانهای داده بحرانی نظیر بازخورد سنسورهای لیدارهای حالت جامد تمامتراشهای و مدلهای VLA همواره از بالاترین اولویت برخوردارند و تاخیر انتقال آنها هرگز از ۵۰ میکروثانیه فراتر نمیرود، در حالی که استریمهای مالتیمدیا و روشنایی تزئینی در اولویتهای بعدی هدایت میشوند.
سوپرکامپیوتر مرکزی خودرو؛ تلفیق رانندگی خودران، کابین هوشمند و قوای محرکه
تمام دادههای ارسالی از کنترلرهای چهارگانه به یک «رایانه مرکزی فوقپیشرفته» (Central Vehicle Computer) در قلب شاسی سرازیر میشوند. این ابررایانه که توان پردازشی فراتر از ۲۰۰۰ ترافلاپس (TOPS) ارائه میدهد، بر روی معماری تراشهکارتهای مدرن مجهز به هستههای پردازش هوش مصنوعی (NPU)، کارت گرافیک پرقدرت و سیستمهای ایزوله ایمنی ASIL-D بنا شده است.
در این کامپیوتر مرکزی، سیستمعاملهای ایزوله بر روی هایپروایزرهای سختافزاری اجرا میشوند؛ یک هسته برای استنتاج مدلهای پیوسته رانندگی خودران سطح ۴، هستهای دیگر برای رابط کاربری چندرسانهای کابین هوشمند، و هسته بیدرنگ (Real-Time RTOS) برای مدیریت گشتاور اینورترها و باتری. این سطح از تمرکز محاسباتی، امکان همگرایی نرمافزاری شگفتانگیزی را پدید آورده است؛ جایی که خودرو میتواند به صورت بلادرنگ نحوه تقسیم وزن، تعلیق و چرخش چرخها را با اسکن جاده هماهنگ کند.
تحول اقتصادی خودروهای تمامنرمافزار (SDV) و درآمدزایی پس از فروش
معماری Zonal زیربنای تحقق کامل «خودروی تمامنرمافزار» (Software-Defined Vehicle - SDV) است. خودروسازان دیگر برای اصلاح رفتار یک موتور یا اضافه کردن ویژگیهای ایمنی جدید نیاز به فراخوان فیزیکی خودروها ندارند؛ کدهای کامپیوتر مرکزی مانند آپدیتهای یک گوشی هوشمند شبانه دانلود و نصب میشوند. خودرویی که کاربر امروزه تحویل میگیرد، در سال ۲۰۲۸ با دریافت الگوریتمهای جدیدتر، باهوشتر، سریعتر و کممصرفتر خواهد بود.
این دگرگونی مدلهای درآمدی شرکتهای بزرگ را نیز متحول ساخته است؛ درآمدهای ناشی از اشتراک نرمافزارهای خودران، ارتقای مجازی سیستم تعلیق و خدمات متصل، اکنون بخش عمدهای از سود سالانه خودروسازان را تشکیل میدهد. خودروهای برقی دیگر وسایل نقلیه مکانیکی نیستند، بلکه مراکزداده متحرکی هستند که برای دنیای متصل طراحی شدهاند.
بیشتر از خودرو