سیستم تعلیق فعال ۴۸ ولتی؛ رانندگی نرم بر فراز دستاندازها
فناوری تعلیق فعال امروزه تجربه سواری با خودروهای مدرن را به پرواز روی فرش جادویی بدل ساخته است؛ تعلیقهای الکترومکانیکی ۴۸ ولتی با پیشبینی میلیثانیهای دستاندازها، هرگونه کوبش و چرخش جانبی بدنه را کاملاً محو میکنند.
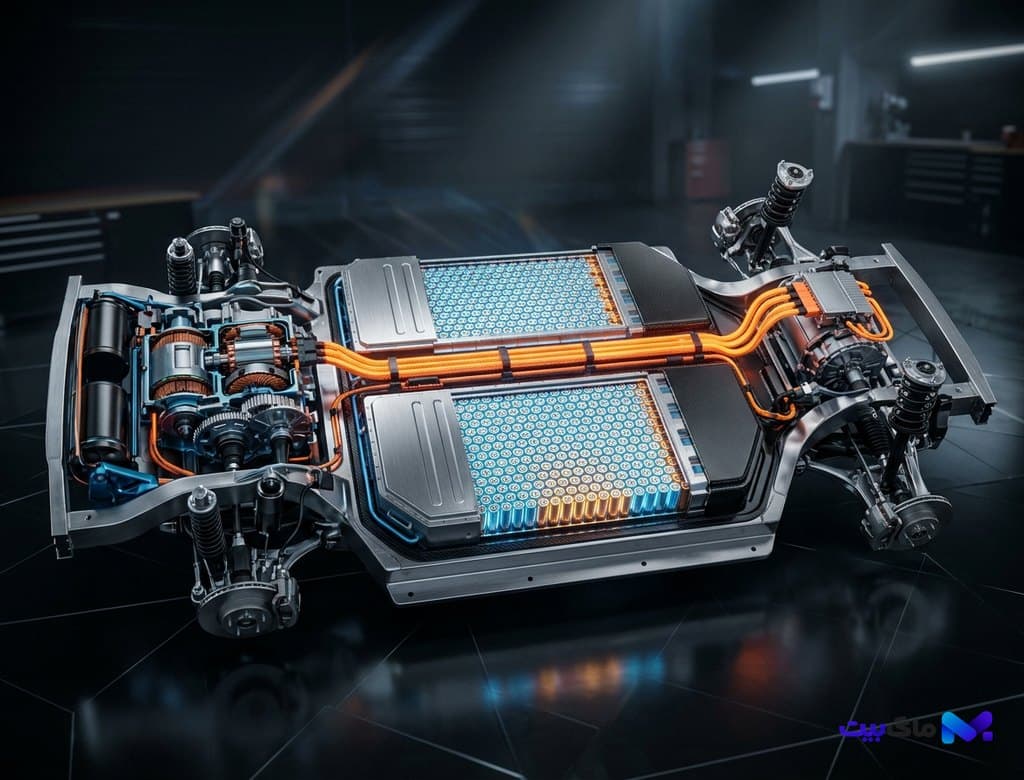
- تحلیل موشکافانه تکامل فنربندی خودروهای الکتریکی مدرن امروزه جایگزینی کمکفنرهای هیدرولیکی سنتی با اکچویتورهای الکتریکی ۴۸ ولتی، اسکن میکرومتری آسفالت با لیدار و دوربینهای استریو، پیشبینی هوشمند چاله و ناهمواری، و بازتعریف دینامیک سواری و راحتی کابین بدون شیب در پیچها.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پایان دوران تعلیقهای انفعالی؛ ورود به عصر تسلط الکتریکی بر چرخها
برای دههها، مصالحه میان «راحتی نرم سواری» و «فرمانپذیری اسپرت و پایدار» بزرگترین دوراهی مهندسان شاسی خودرو بود. فنربندیهای نرم، ضربات ناشی از ناهمواری جاده را به خوبی جذب میکردند اما در پیچهای تند یا ترمزگیریهای شدید موجب کج شدن بدنه (Roll) و شیرجه خودرو (Pitch) میشدند. بالعکس، کمکفنرهای سفت کنترل عالی ارائه میدادند اما هر ناهمواری آسفالت را مستقیماً به ستون فقرات سرنشینان منتقل میکردند.
امروزه همگام با استقرار معماریهای الکتریکی ۱۲۰۰ ولتی خودروهای برقی با ترانزیستورهای GaN و SiC، ولتاژ پایین شبکه خودرو نیز به معماری مدرن ۴۸ ولتی ارتقا یافته است. این توان الکتریکی بالا بستری بینقص برای راهاندازی اکچویتورهای تعلیق کاملاً فعال الکترومکانیکی (Fully Active Electromechanical Suspension) فراهم آورده است؛ سامانههایی که دیگر صرفاً به ضربات واکنش نشان نمیدهند، بلکه فعالانه به جاده نیرو وارد میکنند.
این سیستمها در تعامل پیوسته با فناوری فرمانپذیری با سیم Steer-by-Wire و ترمزهای الکترومکانیکی EMB، کنترل یکپارچه چندمحوره خودرو را به یک کامپیوتر مرکزی قدرتمند واگذار کردهاند.
کالبدشناسی اکچویتورهای الکترومکانیکی؛ پاسخ ضربتی در ۵ میلیثانیه
در تعلیقهای فعال کلاسیک، پمپهای هیدرولیکی سنگین با شیلنگهای روغن پرفشار وظیفه تزریق نیرو را بر عهده داشتند؛ سیستمهایی که علاوه بر مصرف سوخت بالا، به دلیل اینرسی سیال روغنی از تأخیر پاسخ قابل توجهی (بیش از ۴۰ میلیثانیه) رنج میبردند. اما در شاهکار مهندسی دوران کنونی هیدرولیک به کلی حذف شده است.
در رأس هر چرخ، یک موتور الکتریکی آهنربای دائم پرگشتاور همراه با مکانیزم تبدیل دورانی به خطی بالاسکرو (Ball-Screw) با اصطکاک نزدیک به صفر تعبیه گردیده است. این اکچویتور قادر است در کسری از ثانیه نیرویی معادل ۱۵ هزار نیوتن را در جهت بالا یا پایین به پایه فنر وارد کند.
فرکانس کاری این سیستم به ۱۰۰۰ هرتز (یک میلیثانیه) رسیده است؛ سرعتی شگفتانگیز که به چرخ اجازه میدهد هنگام عبور از روی یک دستانداز با سرعت ۱۲۰ کیلومتر بر ساعت، دقیقاً در زمان برخورد به مانع بالا کشیده شده و در سمت دیگر بدون کمترین تکان در بدنه پایین بیاید.
بینایی پیشنگر لیزری؛ اسکن سهبعدی میلیمتری جاده (Road Surface Preview)
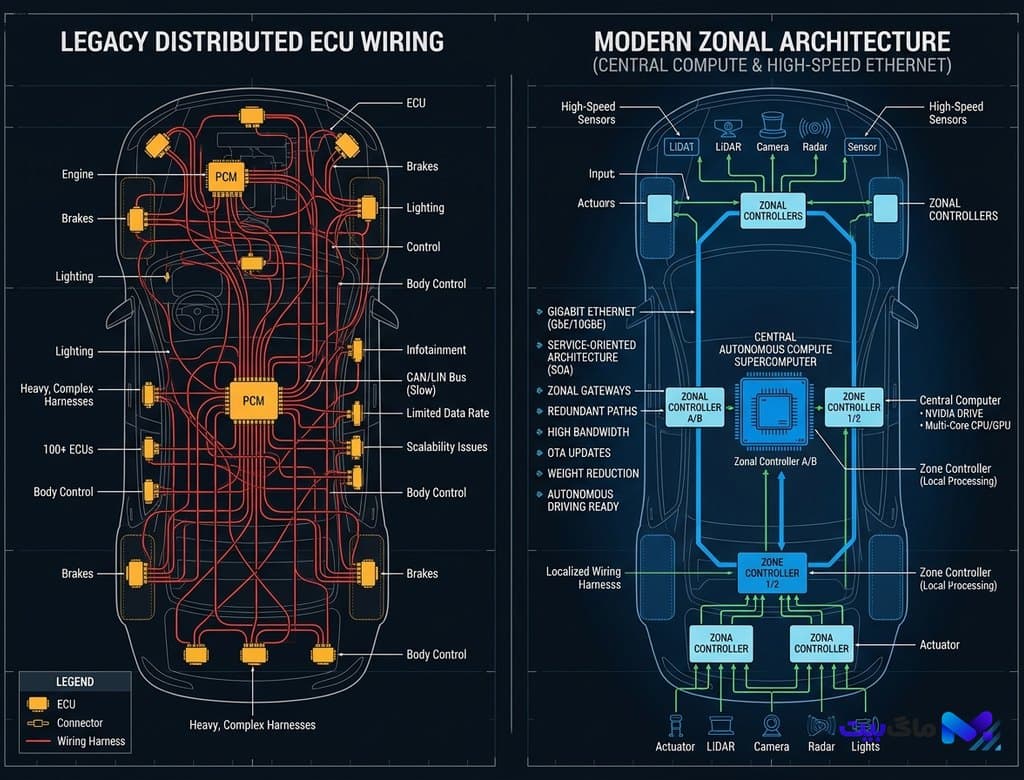
عامل کلیدی در بینقص بودن عملکرد تعلیق فعال دوران کنونی سیستم اسکن پیشنگر مسیر (Laser Road Surface Preview) است. دو سنسور لیدار حالت جامد نصبشده در بالای شیشه جلو و چراغهای جلو، همراه با دوربینهای استریو با نرخ ۱۲۰ فریم بر ثانیه، سطح آسفالت مقابل خودرو را تا فاصله ۳۰ متری با دقت عمودی زیر ۱ میلیمتر نقشهبرداری میکنند.
هوش مصنوعی پردازش تصویر با بهرهگیری از مدلهای رانندگی خودران مبتنی بر شبکههای عصبی End-to-End و World Models، مشخصات چاله، سرعتگیر، درز انبساط پل و ترکهای آسفالت را استخراج کرده و مسیر حرکت هر یک از چهار تایر را پیشبینی مینماید.
چند صدم ثانیه پیش از آنکه تایر به مانع برسد، فرمان آمادهباش به اینورتر محلی چرخ ارسال میشود. خودرو نه تنها ضربه را خنثی میکند، بلکه در پیچها با اعمال زاویه انحراف منفی (کج شدن بدنه به سمت داخل پیچ شبیه به یک موتورسیکلت تا سقف ۵ درجه)، شتاب جانبی وارد بر بدن مسافران را به صفر نزدیک میسازد و پدیده سرگیجه و بیماری حرکت (Motion Sickness) را کاملاً محو مینماید.
بازیابی انرژی جنبشی شاسی؛ تبدیل دستاندازهای جاده به برق باتری
یکی از شگفتانگیزترین ویژگیهای اکچویتورهای الکترومکانیکی، قابلیت عملکرد دوطرفه آنهاست. هنگامی که یک موتور الکتریکی میتواند چرخ را با سرعت جابجا کند، تکانهای اجتنابناپذیر ناشی از زبری آسفالت نیز میتوانند موتور را به گردش درآورده و آن را در نقش یک ژنراتور الکتریکی فعال سازند.
امروزه سیستمهای بازیافت انرژی تعلیق (Regenerative Suspension Harvesting) قادرند انرژی جنبشی اتلافشده در جادههای ناهموار را با راندمان ۷۵ درصد به برق تبدیل کنند. در بزرگراههای با آسفالت متوسط، این سیستم میتواند پیوسته بین ۲۰۰ الی ۸۰۰ وات توان الکتریکی تولید نموده و آن را به باتری ۴۸ ولتی خودرو تزریق کند.
این انرژی آزاد شده سپس برای تغذیه سیستمهای پردازشی خودران و سیستمهای تهویه مطبوع استفاده میشود و هماهنگی کاملی با استراتژی مدیریت توان در خودروهای مجهز به باتریهای تمام حالت جامد با الکترولیتهای سولفیدی برقرار میسازد.
پلتفرمهای نرمافزاری و شبیهسازی دینامیک شاسی امروزه
پیادهسازی الگوریتمهای کنترل فعال نیازمند کالیبراسیون و انطباق بلادرنگ است که توسط ابزارهای نرمافزاری مدرن زیر در خطوط تولید مدیریت میشود:
۱. فریمورک ActiveChassis OS: سیستمعامل تعلیق بلادرنگ سازگار با استاندارد AUTOSAR Adaptive با تأخیر پاسخ تضمینشده زیر ۵۰۰ میکروثانیه برای هماهنگی اینورترهای چهار چرخ.
۲. کتابخانه RoadMesh-AI: الگوریتم پردازش ابرنقاط لیدار برای بازسازی مش سهبعدی پیوسته ناهمواری جاده و حذف نوفههای بازتاب نور از چالههای پر از آب باران.
۳. شبیهساز MultiBody-HIL: پلتفرم تست سختافزار در حلقه (Hardware-in-the-Loop) برای ارزیابی پایداری تعلیق در برابر شکستهای ناگهانی سیستم تایر و سناریوهای بحرانی واژگونی.
۴. ابزار کالیبراسیون هوشمند RideComfort Tuner: نرمافزار بهینهسازی ترجیحات ارگونومیک سرنشینان بر پایه دادههای شتابسنج و علائم حیاتی فرد برای انتخاب خودکار حالتهای رانندگی.
چشمانداز خودروهای ۲۰۲۷؛ حذف کامل میلتعادل و شاسیهای ماژولار
با تکامل و فراگیر شدن سیستمهای تعلیق الکترومکانیکی ۴۸ ولتی، قطعات مکانیکی سنگین و قدیمی نظیر میلهای تعادل موجگیر (Anti-roll Bars) و اتصالات پیچیده چندمیلهای به زودی از معماری خودروها حذف خواهند شد. این امر علاوه بر کاهش ۶۰ کیلوگرمی وزن خودرو، فضای بیشتری را برای بسته باتری فراهم میکند.
خودروهای سالهای آینده دیگر وابسته به شرایط جاده نخواهند بود؛ بلکه به لطف بینایی پیشنگر و اکچویتورهای پرسرعت الکتریکی، جاده را پیش از لمس تایر بازتعریف کرده و تجربهای از سکوت، آرامش و شناوری مطلق را برای بشر به ارمغان میآورند.
بیشتر از خودرو