رانندگی خودران سرتاسری؛ تصمیمگیری خودروها مانند ذهن انسان
امروزه دوران کدهای دستی و خطوط لوله چندتکه در خودروهای خودران به پایان رسیده است؛ شبکههای سرتاسر عصبی مستقیماً از فوتونهای دوربین به گشتاور چرخها متصل شده و رانندگی انسانگونه و روان را محقق ساختهاند.
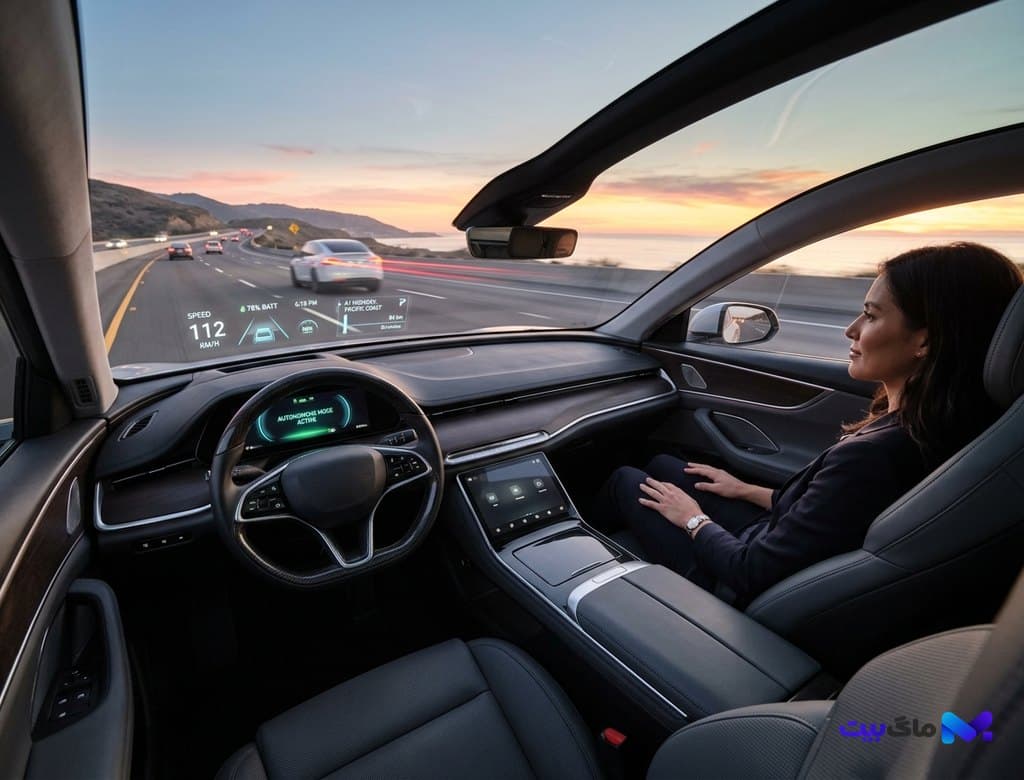
- تحلیل تحول بنیادین فناوری خودروهای خودران سطح ۳ و ۴ امروزه با گذار به شبکههای عصبی سرتاسر (End-to-End Deep Learning)؛ واکاوی حذف میلیونها سطر کد شرطی C++، یکپارچهسازی لایههای ادراک، پیشبینی و برنامهریزی مسیر با ترنسفورمرهای مکانی-زمانی، آموزش مدلهای شبیهساز جهان (World Models)، و حل معضلات موارد حاشیهای (Edge Cases) در ترافیکهای غیرقابل پیشبینی شهری.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
شکست پارادایم ماژولار؛ بنبست قوانین دستنویس در مواجهه با آشوب خیابانها
برای بیش از یک دهه، رویکرد حاکم بر توسعه خودروهای خودران در میان غولهای خودروسازی سنتی و شرکتهای رباتاکسی، معماری ماژولار یا خط لوله خطی بود: سیستم ابتدا اشیا، خطوط جاده و تابلوها را به صورت جعبههای دوبعدی و سهبعدی شناسایی میکرد؛ ماژول ردیابی مسیر حرکت سایر خودروها و عابران را برآورد مینمود؛ و در نهایت ماژول برنامهریزی مسیر (Rule-based Planner) با استفاده از صدها هزار شرط «اگر-آنگاه» (If-Else) در زبانهای C++ و فورترن، زاویه فرمان و شتاب خودرو را تعیین میکرد.
اما با فرا رسیدن دوران معاصر این رویکرد به مرزهای سخت خود رسید. خیابانهای شهرهای شلوغ، پدیدههای جوی ناگهانی، رفتار غیرقابل پیشبینی عابران، ساختوسازهای بدون علامت و تعاملات چشمی میان رانندگان انسانی را نمیتوان در قالب کدهای قطعی فرمولبندی کرد. در این سیستمها، کوچکترین خطا در تشخیص یک شیء به صورت آبشاری به لایههای بعدی منتقل میشد و ترمزهای ناگهانی ناموجه (Phantom Braking) یا گیجشدن کامل خودرو را در تقاطعها رقم میزد.
این نیاز به انسجام سرتاسری، به موازات پیشرفتهای سختافزاری نظیر سیستمهای فرمان تمامالکترونیکی Steer-by-Wire و ترمز EMB خودروسازان را مجاب کرد که کدهای مکانیکی و الگوریتمهای سنتی را با شبکههای عصبی بدون تأخیر و یکپارچه جایگزین کنند.
معماری سرتاسر عصبی (End-to-End Neural Architecture)؛ از فوتون تا فرمان
جهش تاریخساز دوران کنونی پیادهسازی کامل معماری «سرتاسر عصبی» (End-to-End Deep Learning) در نسل جدید سیستمهای خودران پیشرو (نظیر تسلا FSD V13، ویو Lingo-2 و موتورهای OpenDrive) است. در این ساختار، کلیه مرزهای تصنعی میان ادراک (Perception)، پیشبینی (Prediction) و برنامهریزی (Planning) برچیده شده است.
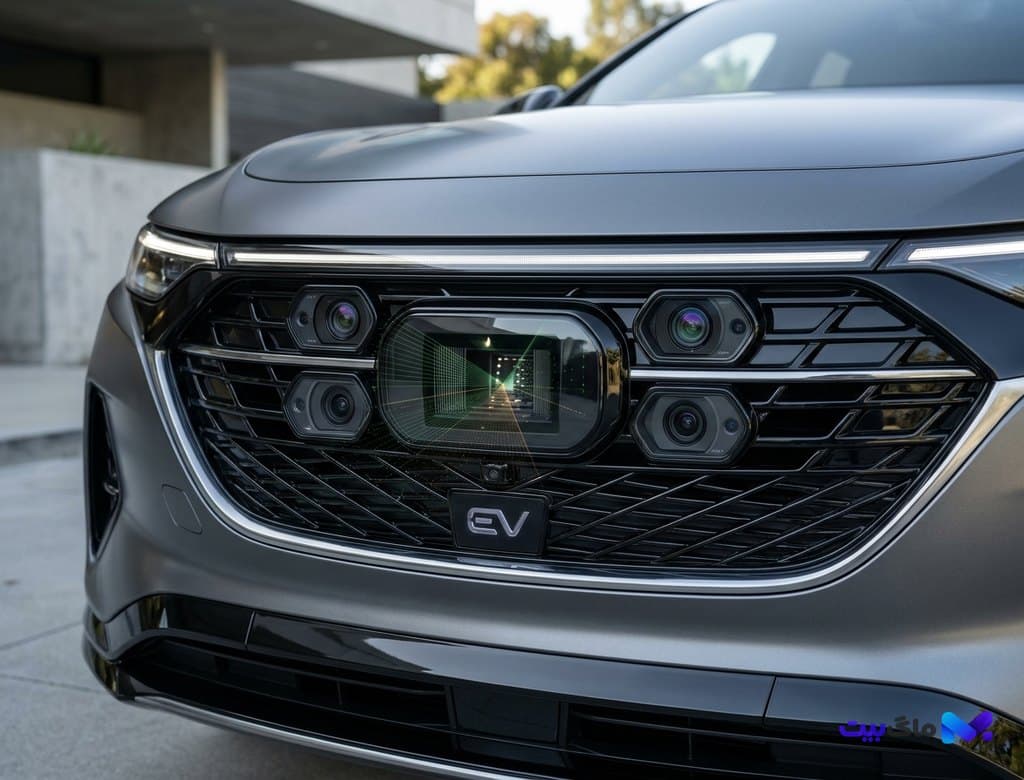
جریان فوتونهای خام حاصل از دوربینهای با گستره دینامیکی بالا (HDR) و دادههای مکانی سنسورهای کمکی، مستقیماً وارد یک ستون فقرات ترنسفورمر مکانی-زمانی عظیم (Spatio-Temporal Transformer) میشوند. این شبکه در یک فضای نهفته مشترک (Latent Space)، هم ویژگیهای بصری محیط را میفهمد، هم پویایی زمانی صحنه را درک میکند و هم به صورت مستقیم بردار مسیر بهینه (Trajectory)، زوایای فرمان، فشار هیدرولیک یا جریان درایور ترمز و سرعت مطلوب را تولید مینماید.
این ساختار هوشمند شباهت مستقیمی با مدلهای بینایی-زبانی-اقدامی VLA و کنترل چندوجهی حرکتی دارد؛ در هر دو سیستم، تفکر ماشینی به جای تقطیع در الگوریتمهای سنتی، به عنوان یک زنجیره یکپارچه از حسگری چندوجهی تا اقدام فیزیکی در جهان خارج عمل میکند.
مدلهای شبیهساز جهان (World Models) و تولید سناریوهای بحرانی مصنوعی
بزرگترین مزیت معماری سرتاسر عصبی امروزه اتصال آن به «مدلهای مولد جهان» (Generative World Models) در مرحله آموزش است. برای آنکه یک خودروی خودران یاد بگیرد در مواجهه با بازشدن ناگهانی درب یک اتومبیل پارکشده، لغزش روی یخ سیاه یا دویدن یک حیوان به وسط اتوبان چه رفتاری داشته باشد، نمیتوان میلیاردها مایل رانندگی تصادفی در دنیای واقعی انجام داد.
سیستمهای ابری خودروسازان اکنون مجهز به شبیهسازهای مبتنی بر ترنسفورمرهای ویدیویی مولد هستند که قادرند سناریوهای نادر و موارد حاشیهای (Edge Cases) را با دقت فوتورئالیستیک در میلیونها نسخه بازتولید کنند. خودرو درون این جهانهای مجازی شبیهسازیشده، با روش یادگیری تقویتی بر پایه ترجیحات انسانی (RLHF) میلیونها ساعت رانندگی میکند و یاد میگیرد که چگونه حرکاتی ملایم، محتاطانه و در عین حال شجاعانه مانند یک راننده حرفهای با ۳۰ سال تجربه رانندگی انجام دهد.
پیادهسازی این حجم عظیم محاسبات پردازشی در داخل خودرو نیز مدیون بازآرایی زیرساخت الکترونیکی در چارچوب معماری منطقهای Zonal E/E و خودروهای نرمافزارمحور است؛ جایی که رایانه مرکزی قدرتمند خودرو بدون تاخیر با کلیه محرکهای خودرو بر بستر شبکههای اترنت گیگابیتی گفتگو میکند.
برنامهریزی مشتقپذیر و تضمین ایمنی با شبکههای سایه (Shadow Neural Verifiers)
یکی از نقدهای اصلی به شبکههای عصبی سرتاسر، ماهیت جعبه سیاه (Black Box) آنها و دشواری در اثبات صوری ایمنی در شرایط استاندارد ASIL-D صنعت خودرو بوده است. مهندسان امروزه این معما را با توسعه لایههای «برنامهریزی مشتقپذیر» (Differentiable Cost Optimization) حل کردهاند.
در این ساختار ترکیبی، شبکه عصبی یک نقشه هزینه پیوسته (Cost Map) از محیط پیرامون تولید میکند که در آن موانع، خطوط جاده و مناطق خطرناک با پتانسیلهای بازدارنده بالا کدگذاری میشوند. سپس یک لایه ریاضی مشتقپذیر، کمهزینهترین مسیر سینماتیکی ممکن را با در نظر گرفتن محدودیتهای شتاب جانبی و راحتی مسافران محاسبه میکند.
همزمان، یک «شبکه عصبی ناظر سایه» (Shadow Verifier) به طور موازی و مستقل بر خروجیهای این مدل نظارت میکند. اگر گشتاور یا شتاب محاسبهشده از مرزهای ایمنی دینامیکی خودرو تخطی کند، این سیستم حفاظتی بدون کوچکترین مکث وارد عمل شده و مسیر خودرو را اصلاح مینماید؛ قابلیتی که همراهی آن با گشتاور لحظهای در پیشرانههای شار محوری و موتورهای درون چرخ قدرت مانور و فرار از تصادفات را به حد اعجاز رسانده است.
آینده تحرک شهری؛ تجاریسازی ناوگانهای رباتاکسی بدون راننده انسانی
گذار به معماریهای سرتاسر عصبی امروزه سرانجام طلسم تجاریسازی رباتاکسیهای سراسری را در صدها کلانشهر جهان شکست. خودروهای بدون فرمان فیزیکی و پدال ترمز اکنون در سانفرانسیسکو، پکن، توکیو و دبی بدون هیچ اپراتور انسانی در ناوگانهای تجاری ۲۴ ساعته فعال هستند و نرخ حوادث آنها بیش از ۸ برابر پایینتر از میانگین رانندگان انسانی ثبت شده است.
نکته هیجانانگیز این انقلاب، سبک رانندگی نرم و قابل پیشبینی این خودروهاست. دیگر خبری از تکانهای شدید سرنشینان در ترمزگیریها یا مکثهای مردد در میدانها نیست؛ اتومبیلهای خودران نسل با درک قصد سایر عابران و حتی زبان بدن آنها، راه را باز میکنند یا با چراغهای دیودی پیامی دوستانه به عابر پیاده ارسال مینمایند.
پیشبینی شرکتهای ارزیابی ریسک نشان میدهد که تا پایان سال ۲۰۲۸، پذیرش فناوری رانندگی سرتاسر عصبی نه تنها هزینههای لجستیک و حملونقل کالا را تا ۶۰ درصد کاهش خواهد داد، بلکه سالانه جان صدها هزار انسان را از سوانح جادهای نجات خواهد داد.
⚠️ سلب مسئولیت پزشکی
اطلاعات و دادههای ارائهشده در این مقاله صرفاً با هدف افزایش آگاهی در زمینه فناوریهای سلامت منتشر شده است و نباید به عنوان توصیه، تشخیص یا پروتکل درمانی پزشکی تلقی گردد. پیش از هرگونه تصمیمگیری یا تغییر در برنامههای سلامت فردی، با پزشک متخصص مشورت نمایید.
بیشتر از خودرو