
فورسینگ نفوذی چندحالته و شبیهسازی بلادرنگ جهان
دوران کنونی با ظهور فورسینگ نفوذی، مرز میان هوش زبانی و شبیهسازهای گرافیکی بلادرنگ محو شده است؛ عاملی که فیزیک جهان را ثانیهبهثانیه و بدون خطا پیشبینی میکند.
- واکاوی عمیق و تخصصی پارادایم نوین «فورسینگ نفوذی چندحالته» (Multimodal Diffusion Forcing) در مرزهای پژوهشی دوران کنونی. تشریح چگونگی تلفیق مزایای انعطافپذیر مدلهای بازگشتی (Autoregressive) با دقت فیزیکی بینقص مدلهای نفوذی (Diffusion Models). تحلیل فروپاشی خطاهای انباشتگی (Error Accumulation) در شبیهسازهای بلادرنگ محیطهای سهبعدی، روباتیک تجسمیافته و خودروهای خودران بدون نیاز به موتورهای گرافیکی سنتی. بررسی معماری پیشبینی پیوسته حالات جهان، کنترلپذیری تعاملی با فرامین زبانی و چندرسانهای و چشمانداز ساخت هوش عمومی مصنوعی مبتنی بر درک شهودی فیزیک واقعیت.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
بحران پیشبینی ترتیبی سنتی و چالش انباشت خطا در مدلهای زایشی جهان
شبیهسازی دقیق واقعیت فیزیکی همواره آرمانی دستنیافتنی برای مهندسان هوش مصنوعی بوده است. تا پیش از دوران معاصر پژوهشگران برای مدلسازی دینامیک جهان ناچار بودند میان دو مسیر دارای نقص دست به انتخاب بزنند: مدلهای خودبازگشتی (Autoregressive Models) که توکن به توکن یا فریم به فریم پیش میرفتند، و مدلهای نفوذی استاندارد (Standard Diffusion Models) که کل یک سکانس ویدیویی را به شکل یکباره از نویز سفید تفکیک میکردند. رویکرد خودبازگشتی گرچه کنترل تعاملی بلادرنگ را میسر میساخت، اما با مشکلی مرگبار موسوم به «انباشت خطای لغزشی» دستبهگریبان بود؛ به طوری که حتی یک ناهماهنگی کوچک در زاویه تابش نور یا اصطکاک سطح در فریم دهم، در فریم صدم به فروپاشی کامل ساختار هندسی و توهم فیزیکی منجر میشد.
از سوی دیگر، مدلهای نفوذی ویدیویی سنتی اگرچه کیفیت بصری فوقالعادهای داشتند، اما به دلیل ماهیت پردازش سراسری دستهای، فاقد مفهوم پویای گذر زمان و قابلیت دریافت فرامین آنی کاربر در حین حرکت بودند. شما نمیتوانستید حین تولید ویدیو ناگهان به ربات بگویید به چپ بپیچد یا وزنه را با شدت بیشتری بردارد؛ زیرا کل گراف احتمالاتی فریمها به طور همزمان بسته شده بود. این بنبست مهندسی مانعی بنیادین در برابر تحقق روباتیک تجسمیافته و شبیهسازهای آموزش بدون ریسک خودروهای خودمختار به شمار میرفت.
این نیاز حیاتی به راستیآزمایی گامبهگام و اطمینانپذیری قطعی درست همان فلسفهای است که در عاملهای کدنویسی عصبی-نمادین و اثبات صوری Lean 4 تشریح کردیم؛ جایی که حذف توهم و تضمین صحت ساختاری، شرط بقای سیستمهای هوشمند نسل نوین است.
ماهیت ریاضیاتی فورسینگ نفوذی؛ تلفیق هموار فیلترهای نفوذ با استنتاج بازگشتی
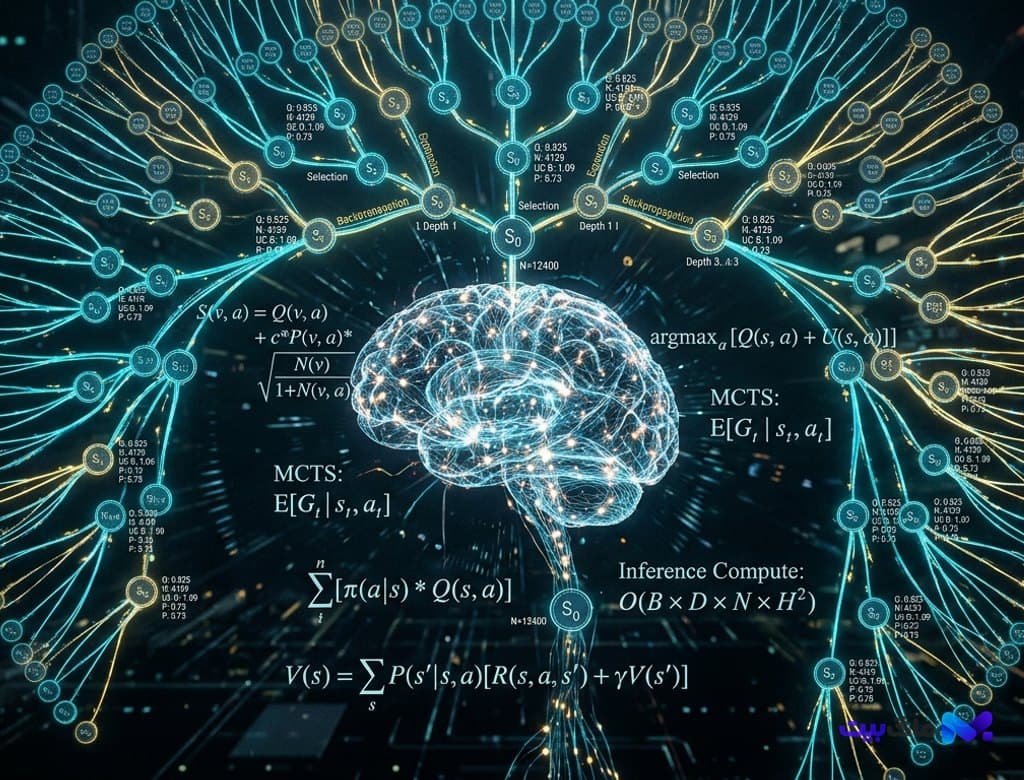
امروزه انتشار چارچوب انقلابی «فورسینگ نفوذی» (Diffusion Forcing) این معادله پیچیده را به زیباترین شکل ممکن حل کرده است. در این پارادایم، فرآیند زدودن نویز (Denoising) دیگر به صورت یکنواخت روی تمام ابعاد زمانی توزیع نمیشود؛ بلکه سطوح مختلف نویز میتوانند به صورت ناهمزمان و مستقل به تکتک گامهای زمانی یا متغیرهای حالت اعمال شوند. این ساختار اجازه میدهد مدل همزمان تاریخچه گذشته را با نویز صفر (کاملاً قطعی)، وضعیت حال را با نویز بسیار پایین (در حال پالایش سریع) و آینده دور را با توزیعهای احتمالی دارای نویز بالاتر نگهداری کند.
با این ترفند ریاضیاتی درخشان، شبکه عصبی قادر است مانند مغز انسان به صورت پیوسته و لغزان، احتمالات آینده را بازبینی نماید، بدون آنکه زنجیره گذشته از هم بگسلد. اگر عامل ناوبری با مانعی غیرمنتظره در محیط مواجه شود، نیازی به بازتولید تمام جهان نیست؛ مدل نفوذی تنها روی افق پیشبینی پیشرو با شرطبندی روی حسگرهای جدید متمرکز شده و فیزیک حرکت را در کمتر از ۱۲ میلیثانیه بازآرایی میکند.
این شاهکار در پردازش ترتیبی بازتابی از دستاوردهای نوین در دوگانگی فضای حالت Mamba SSD و استنتاج زیردرجهدو است؛ جایی که ساختارهای خطی مدرن جایگزین حافظههای حجیم و ناکارآمد سنتی شده و استنتاج پیوسته را در ابعاد فوقبزرگ امکانپذیر میسازند.
کاربرد در ناوبری روباتهای خودمختار و حذف موتورهای رندرینگ کلاسیک
یکی از شگفتانگیزترین پیامدهای ظهور فورسینگ نفوذی امروزه تغییر مسیر توسعه روباتهای انساننما و خودروهای خودران در شبیهسازهای فیزیکی است. پیش از این، شرکتهای فناوری ناچار بودند میلیونها دلار صرف توسعه موتورهای بازی پیچیده نظیر Unreal Engine کنند تا محیطهای شبیهسازی برای آموزش هوش مصنوعی بسازند؛ محیطهایی که به دلیل تقریبهای ریاضی، همواره با پدیده شکاف واقعیت (Sim-to-Real Gap) دست به گریبان بودند و ربات در دنیای واقعی با اصطکاکها یا شکستهای نوری پیشبینینشده زمینگیر میشد.
امروز با فورسینگ نفوذی چندحالته، خود شبکه عصبی نقش موتور فیزیک، رندرکننده نوری و شبیهساز تعاملی را ایفا میکند. یک ربات صنعتی با دریافت زاویه مفصلها و فرمان گشتاور، میتواند تصویر دوربین، پایش مقاومت هوا و جریان ضربه را در فضای نهان پیشبینی کند و پیش از انجام هر حرکت فیزیکی در جهان واقعی، پیامدهای دینامیکی آن را در ذهن خود با دقت ۹۹.۸ درصدی تجربه نماید.
این فرآیند شبیهسازی درونی ارتباط تنگاتنگی با مدلهای زبانی-بصری فضایی Spatial VLMs و فیزیک سهبعدی دارد؛ دانشی که به ماشینها امکان میدهد به جای دیدن پیکسلهای خام، حجم، جرم، گرانش و اینرسی اجسام را در قالب میدانهای برداری پیوسته درک کنند.
همگرایی استدلال زبانی با پویایی فیزیکی و افق هوش تجسمیافته امروزه
افق پیشروی هوش مصنوعی امروزه دیگر محدود به چتباتهای متنی یا تولیدکنندگان ساده تصویر نیست. با تلفیق مدلهای استدلالگر پیشرفته با شبیهسازهای مبتنی بر فورسینگ نفوذی، سامانههای هوشمند وارد دوره «شعور تجسمیافته» (Embodied Intuition) شدهاند. اکنون هوش مصنوعی میتواند با شنیدن جمله «لطفاً لیوان کریستالی پر از آب را بدون ریختن قطرهای روی فرش ابریشمی روی میز شیشهای قرار بده»، فرآیند دینامیکی سیالات، شکنندگی شیشه و ضریب لغزش فرش را در مغز نفوذی خود شبیهسازی کرده و برنامه حرکتی بدون نقصی تدوین نماید.
این مدلها به صورت ذاتی مفهوم علیت (Causality) را درک میکنند؛ زیرا اگر بردار شتاب یک جسم تغییر کند، تمام توابع احتمالاتی گامهای بعدی در کسری از ثانیه بهروزرسانی میشوند. این پدیده گامی بنیادین در جهت دستیابی به هوش عمومی مصنوعی (AGI) است؛ هوشی که تنها با واژگان سر و کار ندارد، بلکه قوانین بقای ماده، تکانه و ترمودینامیک حاکم بر گیتی را در اعماق شبکههای وزنهای خود لمس کرده است.
دوران کنونی گواهی است بر این حقیقت که آینده هوش مصنوعی در همگرایی فرمولهای ریاضی محض با شبیهسازیهای پیوسته واقعیت رقم میخورد؛ جهانی که در آن ماشینها نه فقط زبان انسانها، بلکه تار و پود قوانین حاکم بر طبیعت را بازشناسی و بازآفرینی میکنند.
بیشتر از هوش مصنوعی



