رادارهای نوری حالت جامد و مدلهای VLA در خودروهای خودران
با حذف کامل بخشهای متحرک مکانیکی از سنسورهای لایدار و استقرار مدلهای سرتاسری VLA امروزه خودروهای خودران به ایمنی فراتر از رانندگان حرفهای انسانی دست یافتهاند.
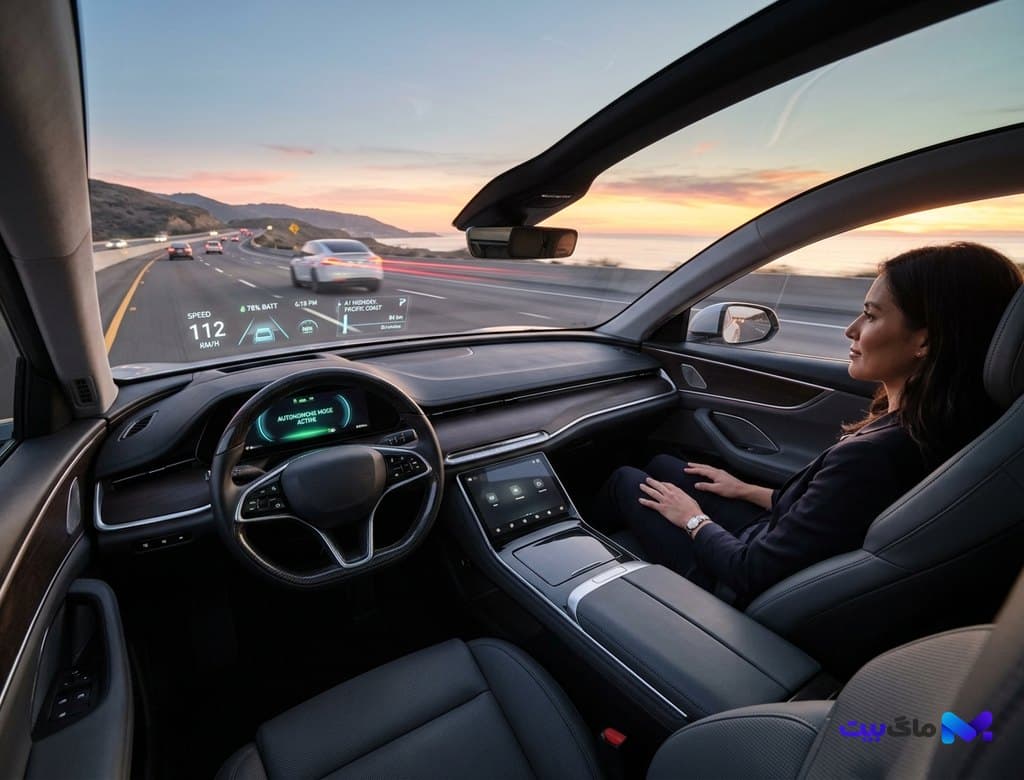
- کالبدشکافی تحولات انقلابی در سامانه ادراک و تصمیمگیری وسایل نقلیه خودران امروزه حذف کامل آینههای گردان مکانیکی و جایگزینی با سنسورهای میکروالکترومکانیکی فوتونیک یکپارچه (Optical Phased Array Solid-State LiDAR). چگونگی همگرایی دادههای ابر نقطه متراکم با مدلهای زبانی-دیداری-حرکتی (Vision-Language-Action) برای تصمیمگیری شهودی در شرایط نامساعد جوی و ارزیابی استانداردهای ایمنی ISO 26262 در پلتفرمهای خودران تجاری.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پایان دوران استهلاک مکانیکی؛ جهش به آرایههای فازی فوتونیک (OPA)
در نسلهای نخستین خودروهای خودران، تصویر نمادین آنها یک گنبد برجسته چرخان و حجیم بر روی سقف بود که پرتوهای لیزر را با آینههای مکانیکی سریع به اطراف شلیک میکرد. این لایدارهای مکانیکی افزون بر برهم زدن آیرودینامیک بدنه و ظاهر خودرو، به شدت در برابر لرزشهای دائمی جاده، نفوذ گرد و غبار و تغییرات شدید دما آسیبپذیر بودند و هزینه ساخت آنها به دهها هزار دلار میرسید.
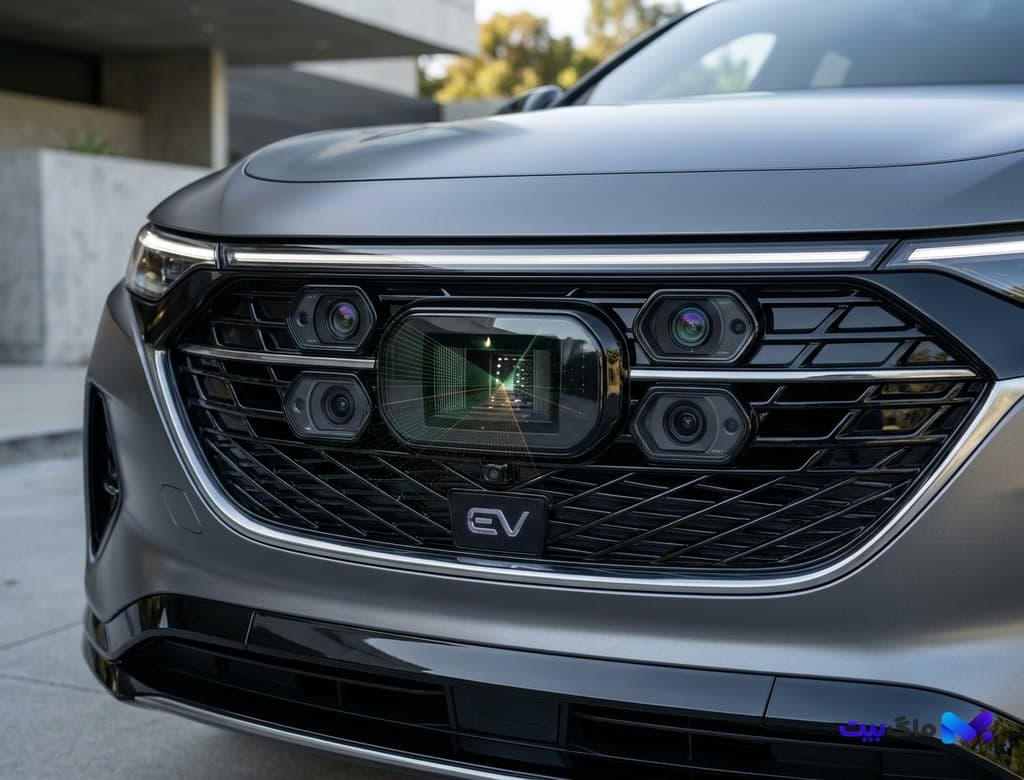
امروزه صنعت خودرو شاهد پیروزی قطعی «لایدارهای حالت جامد» (Solid-State LiDAR) است. این سنسورها که بر پایه آرایههای فازی نوری سیلیکونی (Optical Phased Array - OPA) و ریزآینههای میکرومکانیکی (MEMS) طراحی شدهاند، هیچ جزء مکانیکی متحرکی ندارند. انحراف و هدایت پرتوهای لیزر فروسرخ ۱۵۵۰ نانومتری تماماً از طریق تداخل امواج و تنظیم فاز الکترونیکی صورت میپذیرد که امکان اسکن بیش از یک میلیون نقطه در ثانیه را در ماژولی به اندازه یک قوطی کبریت فراهم ساخته است.
این سنسورهای مینیاتوری اکنون به سادگی پشت شیشه جلو، درون کاسه چراغها و آینههای جانبی تعبیه میشوند و به طور مستقیم با شبکه ارتباطی برق خودرو نظیر آنچه در معماری الکترونیکی منطقهای Zonal E/E در خودروهای نرمافزارمحور بررسی کردیم تبادل داده پرسرعت انجام میدهند.
همگرایی با هوش مصنوعی؛ مدلهای یکپارچه دیداری-حرکتی (VLA)
پیش از این، معماری نرمافزاری خودروهای خودران به صورت ماژولهای مجزا شامل ماژول تشخیص مانع، ماژول پیشبینی مسیر و ماژول کنترل فرمان پیادهسازی میشد. این ساختار خطی مستعد «تجمع خطای آبشاری» بود؛ به این معنا که اگر یک مانع به اشتباه طبقهبندی میشد، کل زنجیره ترمز و فرمان با تصمیمگیری اشتباه واکنش نشان میداد.
اما امروزه معماری غالب صنعت به سوی «مدلهای انتها به انتها دیداری-زبانی-حرکتی» (End-to-End Vision-Language-Action Models) تغییر کرده است. در این پارادایم، جریان پیوسته ابر نقاط لایدار حالت جامد و تصاویر دوربینهای وضوح بالا مستقیماً به لایههای ترنسفورمر عصبی خودرو تزریق میشوند و خروجی مدل، بدون نیاز به قواعد سخت کدنویسیشده، زوایای دقیق فرمان و فشار پدال ترمز و گاز است.
این شیوه ادراکی به مدل اجازه میدهد رفتارهای رانندگی انسان را در موقعیتهای مبهم شهری (نظیر کارگران ساختمانی که با دست اشاره میکنند یا پلیس ترافیک) با ادراک شهودی تفسیر کرده و منطبق با اصول تشریحشده در مدلهای چندوجهی بصری-فضایی و درک تعاملی ۳بعدی تصمیمگیری کند.
پایداری عملکرد در باران، مه و تاریکی مطلق؛ مزیت طول موج ۱۵۵۰ نانومتر
یکی از پاشنههای آشیل سیستمهای متکی صرف بر دوربین (Vision-Only)، شرایط نامساعد آبوهوایی نظیر مه غلیظ، کولاک برف یا تابش مستقیم نور شدید خورشید به لنز دوربین بود. در چنین حالتی، سیستمهای ادراکی با کوری مقطعی روبرو میشدند. لایدارهای حالت جامد با بهکارگیری لیزرهای طول موج ۱۵۵۰ نانومتری (ایمن برای شبکیه چشم انسان) توانستهاند این بحران را پشت سر بگذارند.
پرتوهای لیزر در این باند موجی قادرند از میان قطرات باران و ذرات معلق مه نفوذ کرده و با اندازهگیری فرکانس نوسانی داپلر (FMCW LiDAR)، نه تنها فاصله دقیق موانع تا برد ۳۵۰ متری را بسنجند، بلکه بردار سرعت آنی هر ذره متحرک را نیز محاسبه کنند. این اطلاعات با اطمینان ۹۹.۹۹۹ درصدی، خطر تصادفات در اتوبانها و شرایط مه شبانه را به صفر نزدیک کرده است.
چنین سامانههای حساسی در ترکیب با تواناییهای شارژ سریع که پیشتر در استاندارد شارژ مگاواتی MCS و معماریهای ولتاژ بالا به آن پرداختیم، وسایل نقلیه الکتریکی تجاری و تاکسیهای خودران را به ناوگانهایی بیوقفه و خستگیناپذیر بدل ساختهاند.
کاهش ۹۰ درصدی هزینهها و همهگیری در خودروهای عمومی
تا چند سال پیش، نصب لایدار بر روی یک خودرو به معنای افزایش چندین برابری قیمت نهایی بود و این فناوری تنها در خودروهای آزمایشی تحقیقاتی به چشم میخورد. با دستیابی به تولید انبوه سیلیکونی بر روی ویفرهای ۲۰۰ میلیمتری و حذف کامل فرآیندهای دشوار تراز مکانیکی، قیمت هر ماژول لایدار حالت جامد امروزه به زیر ۲۵۰ دلار سقوط کرده است.
این سقوط قیمتی شگفتانگیز سبب شده تا خودروسازان نامآشنا حتی در مدلهای اقتصادی و میانرده خانوادگی نیز از دو تا چهار سنسور لایدار پیرامونی استفاده کنند. همزمان، پردازندههای مرکزی خودرو با توان پردازش محلی ۲۰۰ TOPS بر پایه معماریهای بهینه انرژی، پردازش آنی دادهها را با کمترین سربار باتری به انجام میرسانند.
آینده تحرک شهری و بازتعریف زمان در چشمانداز ماگ بیت
استقرار پایدار لایدارهای حالت جامد و مدلهای VLA، نقطه پایانی بر دغدغههای امنیتی خودروهای بدون راننده است. هنگامی که یک وسیله نقلیه بتواند در شلوغترین ساعات ترافیک شهری با ایمنی کامل مسافران را جابهجا کند، ماهیت فضای داخلی خودرو از یک کابین کنترل به یک اتاق کار، استراحت یا سرگرمی آرامشبخش تغییر میکند.
این آرامش ارگونومیک ارتباطی جالب با دستاوردهای معرفیشده در فناوریهای بهینهسازی خواب شناختی و تختهای ارگونومیک هوشمند دارد؛ جایی که انسان مدرن میتواند زمان سپریشده در مسیرهای روزمره را به بازسازی قوای ذهنی و سلامت جسمی اختصاص دهد. تحریریه ماگ بیت دوران کنونی را سال آزادسازی وقت گرانبهای بشر از رانندگیهای فرساینده قلمداد میکند.
بیشتر از خودرو