سیستم هدایت با سیم Steer-by-Wire و فرمانپذیری چهار چرخ
پایان ارتباط فیزیکی میان غربیلک فرمان و چرخها؛ سیستمهای Steer-by-Wire دوران کنونی با چرخش مستقل چهار چرخ، مانورپذیری خودرو را در فضاهای تنگ شهری دگرگون ساختهاند.
- گزارش جامع مهندسی مکانیک و مکاترونیک خودرو امروزه ورود گسترده سیستمهای هدایت تمام الکترونیکی (Steer-by-Wire) با حذف قطعی ستون مکانیکی فرمان و میلفرمان به خودروهای سواری و شاسیبلندهای برقی پرچمدار. بررسی معماری زاویهگیری مستقل چهار چرخ (Quad-Wheel Independent Steering) با قابلیت چرخش چرخهای عقب تا ۴۵ درجه و چرخهای جلو تا ۹۰ درجه برای چرخش درجا (Tank Turn) و پارک خرچنگی موازی در فضاهای فوق باریک. تحلیل افزونگی سهگانه سایبرفیزیکی بر بستر شبکههای Time-Sensitive Networking (TSN) و سنسورهای زاویه فوتونیک بدون تداخل الکترومغناطیسی با استاندارد ایمنی ASIL-D.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پایان پیوند صدساله مکانیک؛ حذف میلفرمان و معماری الکترونیکی ناب Steer-by-Wire
از سپیدهدم صنعت خودروسازی، ستون فرمان صلب مکانیکی رابط فیزیکی غیرقابل مذاکره میان دستان راننده و چرخهای جلو بود. این شفت فلزی با وجود ارتقای هیدرولیک و کمکی برقی در دهههای بعد، محدودیتهای جدی در طراحی کابین، ایمنی در تصادفات از جلو (خطر کوبیده شدن میلفرمان به سینه راننده) و انعطافپذیری ضریب فرمان ایجاد میکرد. امروزه بلوغ پلتفرمهای تمام الکترونیکی Steer-by-Wire (SbW) با حذف کامل هرگونه اتصال مکانیکی یا شفت کمکی، دورانی نوین در مهندسی خودرو رقم زده است.
در این معماری، غربیلک فرمان به یک شبیهساز بازخورد گشتاور (Force Feedback Actuator) با دو موتور الکتریکی سنکرون مغناطیس دائم متصل است که شرایط جاده، لغزندگی سطوح و سرعت خودرو را با شبیهسازی دیجیتال دقیق به دستان راننده منتقل میکند. در سوی دیگر، دستورات زاویه فرمان از طریق پالسهای الکتریکی به اکچویترهای پرقدرت قرارگرفته در توپی هر چرخ مخابره میشود. ضریب گردش فرمان کاملاً متغیر است؛ به گونهای که در مانورهای پارکینگ شهری با چرخش کمتر از ۹۰ درجه غربیلک، چرخها به حداکثر زاویه میرسند، در حالی که در اتوبانها با سرعتهای بالا حساسیت فرمان کاهش یافته تا پایداری خطی بینقصی رقم بخورد. این هماهنگی دیجیتال با جریانهای بالای توان معرفیشده در شارژ مگاواتی MCS و اینورترهای ۱۲۰۰ ولت GaN همخوانی دارد؛ جایی که پلتفرم الکتریکی خودرو در تمام اجزا به سطحی بیسابقه از راندمان دست یافته است.
حذف شفت فرمان فضای زیر کاپوت جلو را باز کرده و مهندسان را قادر ساخته تا سیستم تعلیق دوجناغی بلندتر و ساختار جذب انرژی تصادف را با عمق بیشتر پیادهسازی کنند تا ایمنی غیرفعال در بالاترین استانداردهای ۵ ستاره Euro NCAP ثبت گردد.
فرمانپذیری مستقل ۴ چرخ تا ۹۰ درجه؛ مانور خرچنگی و چرخش درجا در فضاهای باریک
مزیت انقلابی هدایت با سیم، آزاد شدن چرخها از قید میلههای رابط متقارن است. در سیستمهای هدایت مستقل چهار چرخ (Quad-Wheel Independent Steering)، هر چرخ دارای یک مکانیزم اختصاصی چرخش عمودی با استپر موتورهای گشتاور بالاست. در خودروهای برقی پرچمدار دوران کنونی چرخهای جلو قادر به چرخش تا زاویه خارقالعاده ۹۰ درجه و چرخهای عقب تا ۴۵ درجه هستند.
این آزادی حرکتی هندسی، مانورهای غیرممکن در گذشته را به واقعیت تبدیل کرده است. در قابلیت «حرکت خرچنگی» (Crab Walk)، هر چهار چرخ در یک جهت تا زاویه ۴۵ درجه متمایل میشوند و خودرو میتواند بدون ذرهای تغییر در راستای دماغه، به صورت کاملاً مورب میان خطوط بزرگراه تغییر مسیر دهد یا در فضاهای پارکینگی که تنها چند سانتیمتر از طول خودرو بزرگتر هستند، به صورت جانبی مستقیم وارد پارک شود. علاوه بر این، با معکوس کردن زاویه چرخهای قطری و کنترل معکوس گشتاور موتورها، خودرو قادر است مانور «چرخش درجا» (Tank Turn) را دقیقاً حول مرکز ثقل خود با شعاع چرخش صفر متر انجام دهد. این سطح از دینامیک هوشمند هماهنگی مستقیمی با موتورهای پیشرانههای الکتریکی فلاکس محوری درونچرخ دارد؛ جایی که توزیع مستقل گشتاور در هر گوشه شاسی امکانپذیر است.
سیستم کنترل مرکزی پایداری (Integrated Chassis Controller) با پایش پیوسته شتابسنجهای ۶ محوره، پدیده کمفرمانی (Understeer) و بیشفرمانی (Oversteer) را در سطوح یخزده پیش از احساس شدن توسط راننده با تنظیم میکروثانیهای زاویه تکتک چرخها مهار مینماید.
افزونگی سهگانه سایبرفیزیکی و استانداردهای سختگیرانه ایمنی ASIL-D
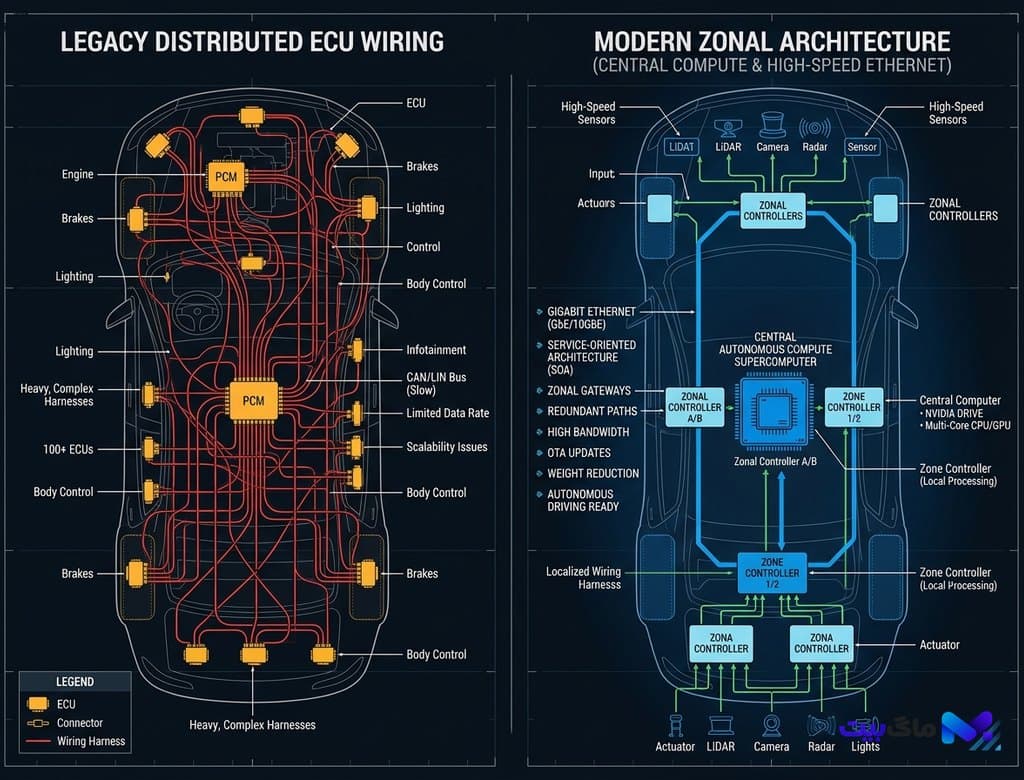
حذف ارتباط فیزیکی فرمان طبیعتاً این پرسش هولناک را در ذهن ایجاد میکند: اگر سیم قطع شود یا نرمافزار کرش کند چه خواهد شد؟ برای پاسخ به این دغدغه حیاتی، استانداردهای ایمنی سختگیرانه ISO 26262 ASIL-D ایجاب میکنند که سیستمهای هدایت با سیم فاقد هرگونه نقطه شکست منفرد (No Single Point of Failure) باشند. امروزه این معماری با افزونگی سهگانه نوری و الکترونیکی (Triple Redundancy) محقق شده است.
سیستم فرمان مجهز به سه پردازنده کنترلکننده مستقل با معماریهای مختلف سختافزاری (برای جلوگیری از خطاهای رایج نرمافزاری مشترک) و سه منبع تغذیه برق مجزا با باتریهای پشتیبان خازنی است. تبادل دادهها از طریق سه شبکه فیبر نوری مجزا با پروتکل Time-Sensitive Networking (TSN) صورت میپذیرد که در برابر پارازیتهای الکترومغناطیسی کابلهای توان فشار قوی خودرو کاملاً مصون هستند. حتی اکچویترهای سر چرخ مجهز به سیمپیچهای دوبل الکتریکی هستند؛ به این معنا که در صورت سوختن نیمی از سیمپیچها، نیمه دیگر قادر است با گشتاور کامل خودرو را با ایمنی هدایت کند. این ارتباطات ایمن متکی بر زیرساختهای پایدار پایگاههای دادهای نظیر پایگاههای داده گراف بومی و استاندارد ISO GQL است که دادههای لاگ و عیبیابی خودرو را در پلتفرم زونال ردیابی میکنند.
سنسورهای نوری زاویه فرمان با تکنولوژی فوتونیک تشدید سطحی (Surface Plasmon Resonance) زاویه چرخش دست راننده را با دقت یکصدم درجه و بدون کوچکترین سایش مکانیکی ثبت کرده و ضریب اطمینان عملیاتی را به ۹۹.۹۹۹۹۹ درصد رساندهاند.
یکپارچگی با سطوح خودران و تحول طراحی داخلی کابین خودروها امروزه
هدایت تمام الکترونیکی کاتالیزور نهایی تحقق سطوح ۴ و ۵ رانندگی خودکار امروزه است. در زمان حرکت در حالت خودران در اتوبانها، غربیلک فرمان میتواند به صورت کاملاً خودکار و نرم در عمق داشبورد جمع شده و پنهان گردد تا فضای استراحت، کار یا کار با مانیتورهای عریض کابین برای راننده گشوده شود. در عین حال، هیچ حرکتی روی چرخها به غربیلک منتقل نمیشود و دستان راننده از ضربات ناشی از دستاندازهای جاده رهایی مییابد.
تغییر جهت خودکار چرخها در شرایط مواجهه با موانع اضطراری توسط سامانه خودران با سرعتی سه برابر عکسالعمل عضلانی دست انسان صورت میپذیرد؛ ویژگی حیاتی که در تستهای مانور گوزن (Moose Test) سرعت پایدار عبور از مانع را از مرز ۹۵ کیلومتر بر ساعت عبور داده است.
دوران کنونی فصل بازتعریف هویت خودرو است؛ وسیلهای که دیگر بر پایه اهرمهای خشک مکانیکی کنترل نمیشود، بلکه همچون یک فضاپیمای هوشمند سایبرفیزیکی، با شبکه عصبی از نور، نرمافزار و موتورهای الکتریکی مستقل، در هماهنگی مطلق با قصد راننده حرکت میکند.
بیشتر از خودرو