
مدلهای جهان و شبیهسازهای مولد فیزیک در هوش مصنوعی
امروزه هوش مصنوعی از دستکاری انتزاعی متون عبور کرده و با درک شبیهسازیشده قوانین فیزیک، پدیدآورنده نسلی تازه از عاملهای رباتیک با هوش حسی-حرکتی شده است.
- تحلیل موشکافانه تکامل مدلهای جهان (World Models) و موتورهای شبیهساز فیزیک مولد امروزه گذار از الگوهای زبانی صرف به درک مستقیم قوانین نیوتنی، پیوند فضاهای نهفته فضایی-زمانی با سیستمهای کنترلی رباتیک، حل چالش تعمیم در هوش تجسمیافته (Embodied AI) و بررسی ابزارهای پیشرفته شبیهسازی بلادرنگ برای خودمختاری صنعتی.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
پایان سلطه انحصاری الگوهای متنی؛ چرا یادگیری زبان برای فهم جهان کافی نیست؟
در سالهای آغازین دهه جاری، فرض بنیادین پژوهشگران این بود که با افزایش نامحدود دادههای متنی و مقیاس پارامترهای ترنسفورمر، هوش عمومی به صورت خودبهخودی پدیدار خواهد شد. اما با فرا رسیدن دوران کنونی بنبستهای معرفتی مدلهای زبانی آشکارتر از همیشه شد: یک مدل زبانی بزرگ شاید بتواند هزاران صفحه درباره مکانیک سیالات، اصطکاک یا ترمودینامیک شعر و مقاله بنویسد، اما اگر کنترل یک بازوی رباتیک به آن سپرده شود، قادر نیست با لمس یک لیوان کریستالی نازک، نیروی انگشتان را به نحوی تنظیم کند که از لغزش یا خرد شدن آن جلوگیری نماید.
علت این ناکامی، فقدان «درک حسی-حرکتی» و نبود ساختار ذهنی از هندسه و پویایی جهان مادی است. انسانها پیش از فراگیری واژگان، از طریق بازی با اشیاء، درک گرانش و حس تداوم مکانی، یک مدل درونی قدرتمند از واقعیت فیزیکی میسازند. دقیقاً در همین نقطه، پارادایم «مدلهای جهان» (World Models) به عنوان پیشران اصلی هوش مصنوعی نسل بعد قد علم کرده است.
همانگونه که در بررسی تخصصی مدلهای بینایی-زبانی فضایی و درک سهبعدی بلادرنگ نشان دادیم، هوش تجسمیافته به شدت نیازمند تبدیل مشاهدات دوبعدی به ساختارهای فضایی ملموس است. مدلهای جهان امروزه این مسیر را یک گام بزرگ به پیش راندهاند؛ آنها نه تنها فضا را بازنمایی میکنند، بلکه آینده تحولات فیزیکی آن را شبیهسازی و پیشبینی مینمایند.
کالبدشناسی معماری مدلهای جهان؛ از وکتور کوانتیزیشن تا شبیهسازی عصبی فیزیک
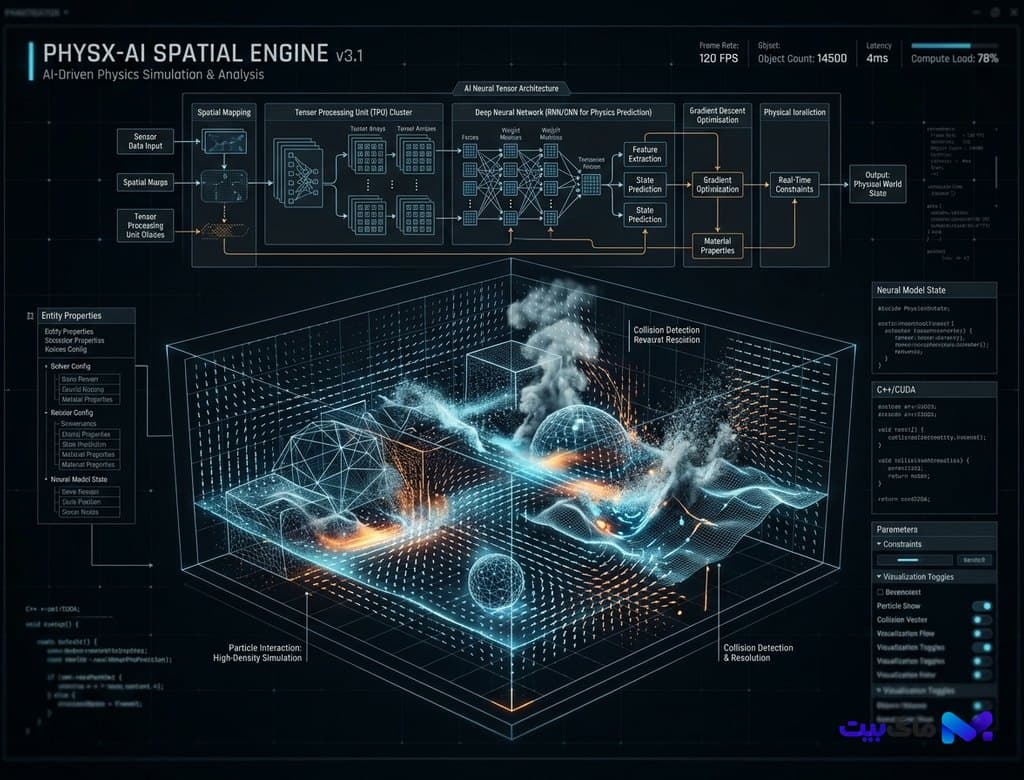
معماریهای مدرن مدلهای جهان امروزه بر سه مولفه همگرا استوارند: نخست، یک رمزگذار بصری-فضایی مبتنی بر توکنایزرهای سهبعدی متوالی (مانند Spatio-Temporal VQ-VAE) که دادههای حاصل از دوربینها، حسگرهای عمق و لیدار را فشرده کرده و به فضاهای نهفته ابعادی با قوام فیزیکی منتقل میسازد.
دومین ستون، مدل دینامیک پنهان (Latent Dynamics Model) است. این موتور پیشبینی، به جای تولید مستقیم پیکسلهای حجیم تصویر، بردار حالت آینده سیستم را در همان فضای نهفته متراکم شبیهسازی میکند. اگر عامل رباتیک دست خود را به سمت جلو حرکت دهد، مدل جهان بلافاصله بردار حالت برخورد، نیروی عکسالعمل و جابهجایی شیء را محاسبه میکند. این رویکرد بار محاسباتی را صدها برابر نسبت به رندرهای ویدئویی سنتی کاهش میدهد.
ستون سوم، همبستگی با مقیاسپذیری محاسبات زمان استنتاج و مدلهای استدلال عمیق است. مدل پیش از اجرای هر فرمان فیزیکی در دنیای واقعی، با استفاده از جستجوی درختی در فضای نهفته، صدها سناریوی فرضی را میآزماید. به عنوان مثال، اگر ربات بخواهد از یک پله شیبدار برفی بالا برود، پیامدهای لغزش را در ذهن شبیهسازی کرده و ایمنترین زاویه فرود پا را پیش از اولین گام انتخاب میکند.
همگرایی با حسگرهای لبه و رباتیک؛ سرعتپاسخ میلیثانیهای در جهان واقعی
پیادهسازی مدلهای جهان در دنیای خارج از آزمایشگاه، نیازمند دریافت ورودیهای فوقسریع بدون تأخیر است. اگر شبیهسازی ذهنی ربات دقیق باشد اما دوربینهای ورودی نتوانند تحولات سریع را در کمتر از ۱۰ میلیثانیه ثبت کنند، عامل دچار سقوط یا برخورد ناخواسته خواهد شد.
استفاده از حسگرهای بینایی نورومورفیک و دوربینهای مبتنی بر رخداد امروزه این چالش را برای همیشه حل کرده است. دوربینهای رخدادی با ارسال جریان ناهمگام میکروثانیهای از تغییرات روشنایی، ورودی پیوستهای برای معادلات دیفرانسیل عصبی (Neural ODEs) در مدلهای جهان فراهم میآورند. این ترکیب امکان واکنشهای آکروباتیک، گرفتن اجسام پرتابشده در هوا و هدایت رباتهای انساننما در محیطهای آشوبناک را میسر ساخته است.
علاوه بر این، در صنعت خودروسازی خودران، تحول عظیمی در حال وقوع است. با گذار صنعت به خودروهای تعریفشده با نرمافزار و معماری منطقهای Zonal، کامپیوترهای مرکزی خودرو قادرند یک مدل جهان کامل از محیط پیرامون را به صورت محلی میزبانی کنند و رفتار عابران پیاده و خودروهای دیگر را تا ۵ ثانیه بعد با دقتی معادل قوانین فیزیک حرکت پیشبینی نمایند.
جعبهابزار مهندسان هوش تجسمیافته؛ معرفی پلتفرمهای برتر شبیهسازی امروزه
برای تیمهای توسعه و مهندسان هوش مصنوعی امروزه مجموعهای از ابزارهای استاندارد صنعتی برای آموزش و ارزیابی مدلهای جهان در دسترس قرار گرفته است:
۱. فریمورک Isaac-Sim نوین و Omniverse Physics: پلتفرم مقیاسپذیر انویدیا برای آموزش فیزیک موازی روی دهها هزار استریم GPU با رندرینگ پرتوگرایی بلادرنگ که امکان انتقال مستقیم یادگیری از شبیهسازی به واقعیت (Sim-to-Real Transfer) را فراهم میآورد.
۲. کتابخانه متنباز WorldLabs GenieX: چارچوب پیشرفته توسعه مدلهای جهان تعاملی که به مهندسان اجازه میدهد محیطهای تعاملی بیپایان را صرفاً با توصیف متنی یا تصویری بسازند و عاملهای رباتیک را در آن رها سازند تا قوانین اصطکاک، جاذبه و کشسانی را بیاموزند.
۳. سیستم شبیهسازی عصبی MuJoCo-Neural v4: نسخه ارتقایافته موژوکو با پشتیبانی بومی از مشتقگیری خودکار در میان فضاهای تماسی سخت و نرم، که به مدلهای یادگیری تقویتی امکان میدهد فرآیند تعادل و چنگش دستهای مکانیکی چندانگشتی را در چند ساعت آموزش دهند.
نتیجهگیری و چشمانداز؛ حرکت به سوی عاملهای خودآگاه مکانیکی
مدلهای جهان صرفاً یک جهش الگوریتمی نیستند؛ بلکه گذرگاهی حیاتی به سوی حل چالش بنیادین هوش مصنوعی عمومی (AGI) به شمار میروند. عاملهایی که جهان را به صورت فیزیکی درک میکنند، میتوانند ابزارهای جدید اختراع کنند، فرآیندهای صنعتی پیچیده را بدون مداخله انسان هدایت نمایند و در صنایع ساخت، پزشکی و اکتشافات فضایی به شرکای غیرقابلجایگزین تمدن بشری بدل گردند.
در سالهای پیش رو، مرز میان شبیهسازیهای ذهنی و ادراک حسی از میان خواهد رفت و سامانههایی پدید خواهند آمد که نه تنها به کلمات واکنش نشان میدهند، بلکه واقعیت مادی پیرامون خود را با دقتی فراتر از توان تحلیل زیستی درک و پیشبینی میکنند.
بیشتر از هوش مصنوعی



