
مدلهای جهان و هوش فضایی روباتهای انساننما
پایان دوران خطاهای فضایی روباتها؛ مدلهای جهان امروزه به روباتهای انساننما درکی زنده از قوانین نیوتن، جرم اشیا و هندسه سهبعدی محیط پیرامون اعطا کردهاند.
- واکاوی جامع و تخصصی ظهور مدلهای بنیادین جهان (World Models) و ادغام آنها در معماری هوش مصنوعی فیزیکی (Physical AI) برای روباتهای انساننما امروزه. کالبدشکافی گذر پارادایمی از پردازش ایستا و دوبعدی تصاویر به درک پیوسته ابعاد هندسی سهبعدی، شبیهسازی بلادرنگ گرانش، اصطکاک و سینماتیک مستقیم و معکوس درون شبکههای عصبی فضایی. بررسی نحوه انتقال یادگیری تقویتی از محیطهای شبیهسازی نوروفیزیکی به دنیای واقعی (Sim-to-Real Transfer)، حل معضل تأخیر حرکتی در دستکاری اشیای شکننده و منعطف، و بررسی استقرار فریمورکهای مدرن پیشبینی توزیع نیرو در پلتفرمهای روباتیک پیشرفته صنعتی نظیر تسلا اپتیموس و فیگور ۰۲.
- بررسی جامع ابعاد فنی و کاربردی توسط تحریریه ماگ بیت.
- پیشبینی اثرات کوتاهمدت و بلندمدت بر اکوسیستم فناوری.
مقدمه و بررسی اولیه
افول الگوهای بینایی دوبعدی و تولد درک فضایی ساختاریافته
تا نیمه نخست سال ۲۰۲۵، بخش عمده سامانه ادراکی روباتهای تجاری بر مبنای مدلهای بینایی-زبانی مرسوم (VLM) عمل میکرد. در این الگو، روبات فریمهای مسطح دو بعدی دوربین را تجزیه کرده و میکوشید با شناسایی مرزهای پیکسلی، جایگاه جعبهها یا ابزارها را تخمین بزند. با این وجود، تصویر دو بعدی فاقد مفهوم عمق واقعی، اینرسی حرکتی، سختی بافت و شتاب ثقل بود؛ در نتیجه، حتی کوچکترین تغییر در زاویه بازتاب نور یا جابهجایی سایه میتوانست موجب سقوط بازوی روبات، خرد شدن یک قطعه ظریف یا عدم تعادل در پیمایش سطوح شیبدار شود.
همانگونه که در بررسی تخصصی ارکستراسیون ایجنتهای خودمختار و پروتکلهای تعاملی سوارم اشاره کردیم، تفکیک وظایف محاسباتی و ارتقای عاملیت ماشینها پیشنیاز هرگونه استقلال عملیاتی است. دوران کنونی مقطع تاریخی جایگزینی پردازش پیکسلی خام با «مدلهای بنیادین جهان» (Generative World Models) در دنیای فیزیکی است. این معماریها تنها به بازتولید تصویر بسنده نمیکنند، بلکه یک شبیهساز فیزیکی کاملاً یکپارچه با قوانین مکانیک نیوتنی درون وزنهای شبکه عصبی خود برپا میسازند که رفتار ماده را در افقهای زمانی آینده پیشبینی مینماید.
این جهش شناختی با پیوند عمیق میان یادگیری بازنمایی فضا و انقلاب استدلال در زمان استنتاج (Inference-Time Compute) تکمیل شده است؛ جایی که روبات پیش از اعمال هرگونه گشتاور بر مفاصل هیدرولیک یا سرووموتورهای انگشتان، صدها سناریوی برخورد، توزیع فشار و مسیر حرکت را در شبیهساز ذهنی خود ارزیابی کرده و ایمنترین بردار حرکتی را انتخاب میکند.
معماری نوروفیزیک و پل ارتباطی Sim-to-Real در مقیاس میلیثانیهای
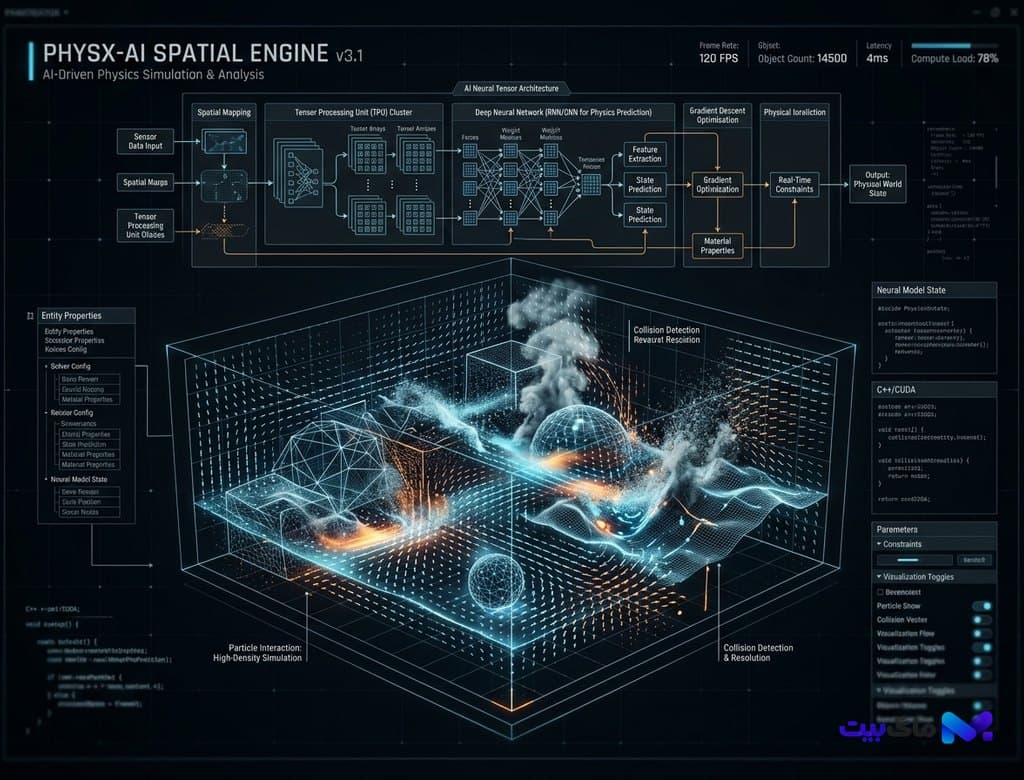
بزرگترین سد راه استقرار روباتهای انساننما در خطوط تولید صنعتی و محیطهای مسکونی، پدیدهای موسوم به «شکاف شبیهسازی به واقعیت» (Reality Gap) بود. مدلهایی که در نرمافزارهای سهبعدی شبیهساز با دقت خیرهکننده آموزش میدیدند، در رویارویی با لغزش میکروسکوپی کف کفش، خمیدگی کابلها یا جریان ناگهانی هوای کولر دچار آشفتگی میشدند. مدلهای جهان امروزه با بهرهگیری از معماری ترنسفورمرهای پیوسته فضایی-زمانی (Spatio-Temporal Continuous Transformers)، این شکاف را با برازش برخط توابع دیفرانسیلی فیزیک بسته ساختهاند.
در این مدلها، سیگنالهای خام دریافتی از سنسورهای لمسی، ژیروسکوپهای چندمحوره و آرایههای دوربین عمقسنج به یک «فضای نهفته دینامیک» (Dynamic Latent Space) تزریق میشوند. روبات به صورت لحظهای ماتریسهای لختی و مقاومت اصطکاکی اجسام را استنتاج میکند؛ به این معنا که هنگام بلند کردن یک بطری آب، روبات بدون اطلاع قبلی از حجم مایع درون آن، نوسان مرکز ثقل را در نخستین میلیثانیههای لمس شناسایی کرده و فشار انگشتان سیلیکونی خود را به نحوی تغییر میدهد که از لغزش یا تغییر شکل بطری جلوگیری شود.
همزمان، استفاده از مدلهای زبانی کوچک تخصصی روی NPUهای لبه به سیستمهای کنترل حرکتی اجازه میدهد محاسبات فوقسریع سینماتیک معکوس را با مصرف انرژی کمتر از ۱۰ وات در درون بدنه روبات به سرانجام برسانند و وابستگی به پردازش ابری پرتاخیر را به طور کامل قطع نمایند.
هماهنگی حرکتی چندمفصلی و دستکاری ظریف اجسام شکننده
دستهای انسان با داشتن بیش از ۲۰ درجه آزادی حرکتی، شاهکاری از تعامل پیچیده تاندونها، گیرندههای مکانیکی پوست و مخچه است. شبیهسازی این سطح از مهارت در روباتهای مکانیکی مستلزم پیشبینی دقیق بازخورد نیرو بود. مدلهای جهان دوران کنونی با تعبیه «توکنهای نیرو-موقعیت» (Force-Position Tokens)، امکان درک کشسانی و سختی ساختاری مواد را میسر کردهاند.
امروزه یک روبات انساننما مجهز به هوش فضایی قادر است ظریفترین عملیات کارگاهی نظیر مونتاژ بردهای الکترونیکی ظریف، اتصال کانکتورهای منعطف خودرویی یا باز کردن بستهبندیهای دارویی را با سرعتی همپای یک تکنسین زبده به سرانجام برساند. روبات به طور همزمان میداند که لمس یک ورق فلزی برنده با گرفتن یک تکه اسفنج نرم چه تفاوتهایی در بردار بازگشتی نیرو ایجاد میکند و چگونه باید عضلات مصنوعی خود را در برابر ارتعاشات غیرمنتظره مهار سازد.
علاوه بر این، درک بافت سهبعدی محیط موجب شده است روباتها بدون نیاز به برنامهریزی سختگیرانه مسیر، در مواجهه با موانع پویا، چرخ دستیهای متحرک یا افراد عبوری در سالنهای صنعتی، مسیر پیمایش خود را با حفظ کامل تعادل بر روی دو پا اصلاح نمایند.
چشمانداز تحول کارخانهها و آینده تعامل انسان و روبات
ورود مدلهای جهان به عرصه سختافزار، سرآغاز دگرگونی ساختاری در زنجیره تأمین، صنایع سنگین و نگهداری از سالمندان در جوامع رو به پیری است. کارخانجات خودروسازی و لجستیک که پیش از این برای استقرار روباتها نیازمند قفسههای محافظتی و برنامهنویسی ماهها خطوط کد بودند، اکنون روباتهای انساننمای خود را تنها با نشان دادن یک ویدیوی آموزشی ۳۰ ثانیهای برای شیفت جدید آماده میکنند.
روبات با مشاهده ویدیو، رفتار فیزیکی اشیا را در مدل جهان درونی خود بازآفرینی کرده، زوایای دید و احتمالات خطا را میسنجد و بدون حتی یک برخورد نامطلوب، مأموریت محوله را آغاز مینماید. این دستاورد، ایمنی محیط کار را به اوج رسانده و ریسک آسیبهای انسانی در عملیاتهای پرخطر نظیر ذوب فلزات و کار با مواد شیمیایی را به حداقل رسانده است.
دوران کنونی نشان داد که رویای دیرینه مهندسان روباتیک در دستیابی به عاملهای فیزیکی هوشمند دیگر تخیل علمی نیست؛ ادغام هوش فضایی با بدنه مکانیکی، ماشینها را از ابزارهای محاسباتی انتزاعی به همکارانی کارآمد، ایمن و سازگار با بستر مادی جهان تبدیل کرده است.
بیشتر از هوش مصنوعی



